Mesurer le couple et l’angle de braquage au guidon d’une moto
En bref
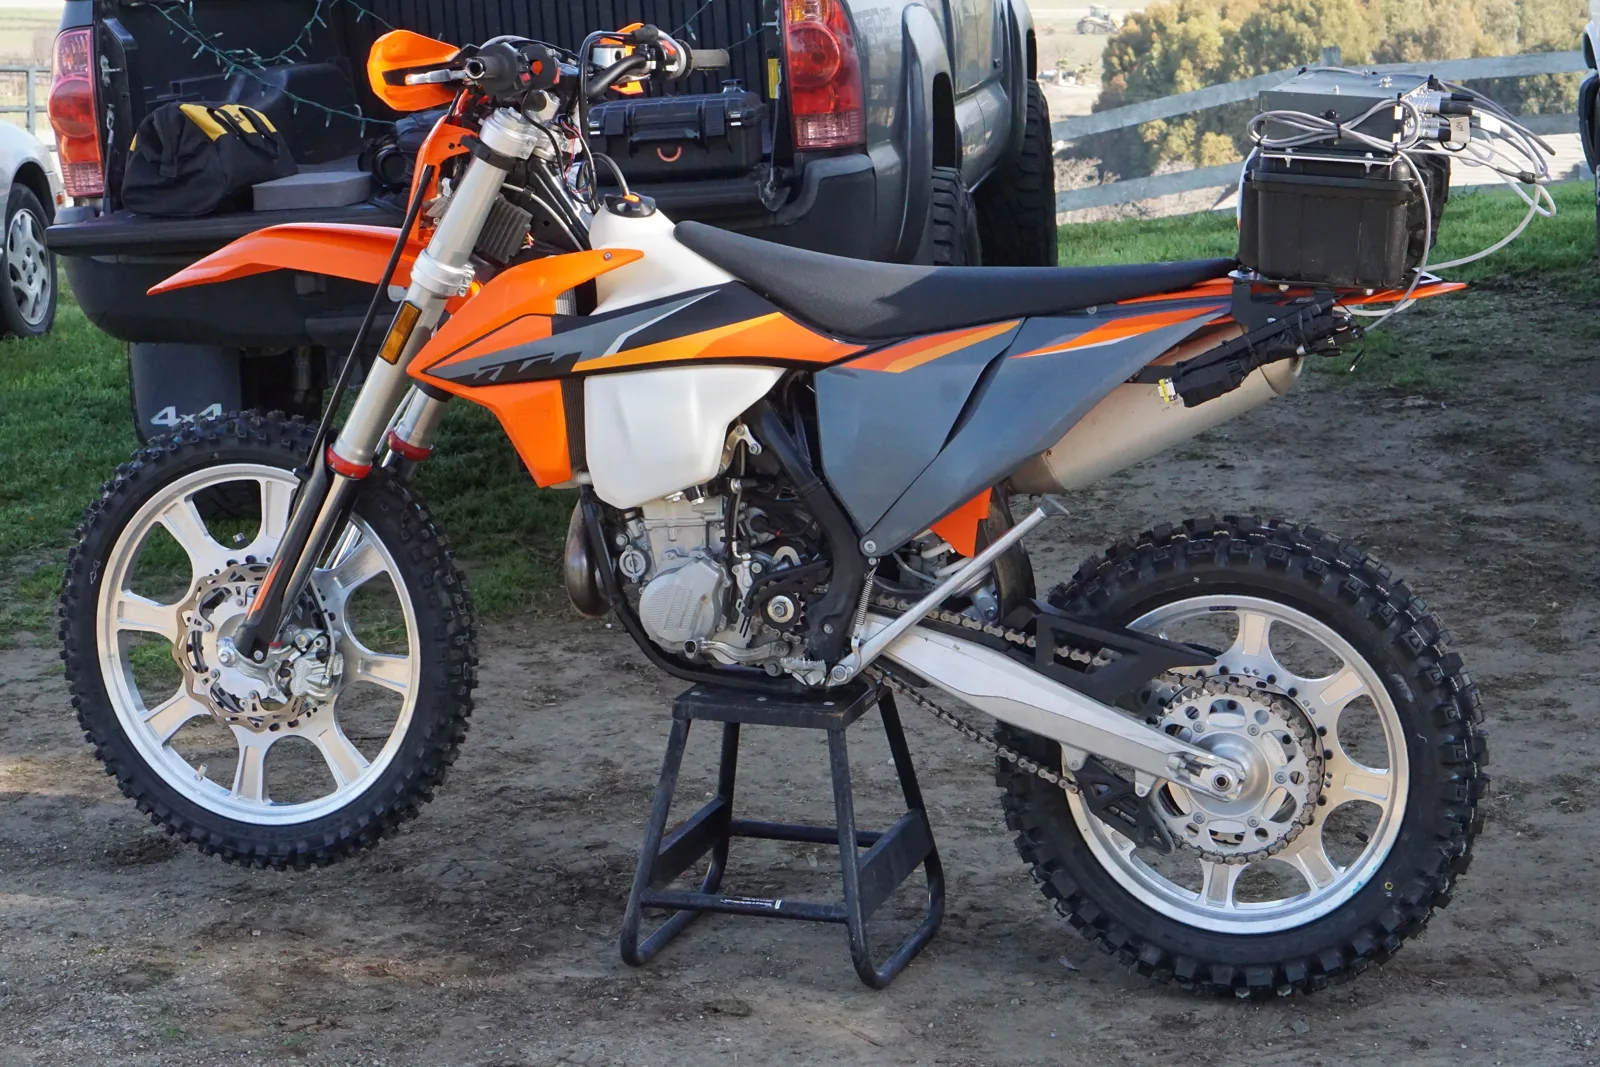
Le modèle HBT mesure le couple au guidon et l’angle de braquage sur une moto, ou sur l’arbre de direction d’un quad. Il remplace les colliers de guidon existants ou se monte sur eux, de sorte que le guidon continue de fonctionner comme avant. Un capteur à jauges de déformation en pont complet mesure le couple jusqu’à 135 N·m et un codeur inductif l’angle sur ± 180°. Une unité de commande DIGI-STEER alimente les deux et délivre des sorties ± 10 V et CAN 2.0.
- ± 135 N·m
- plage de couple
- ± 180°
- plage d’angle de braquage
- ± 0,3°
- précision de l’angle
Trajet du couple
L’action du pilote est une force appliquée sur chaque poignée. La paire de forces crée un couple autour de l’axe de direction, et ce couple passe du guidon au té de fourche par le HBT, qui se monte entre les deux à la place des colliers de guidon. Le capteur de couple est un capteur à jauges de déformation en pont complet, en acier inoxydable à haute résistance, compensé en température de −12 à 49 °C, avec une non-linéarité inférieure à 1 % de la sortie pleine échelle.
L’angle de braquage provient d’un codeur inductif à haute résolution, lu jusqu’à 333 tr/min. Sa retenue anti-rotation est fixée à une référence immobile sur la moto. Un couple dans le sens antihoraire donne une sortie positive.
Instrumentation
| Modèle | Capteur de couple et d’angle de guidon HBT |
|---|---|
| Couple nominal | 135 N·m · étendues de mesure inférieures à 135 N·m possibles · effort axial admissible 440 N |
| Non-linéarité du couple | < 1 % de la pleine échelle |
| Angle au volant | ± 180°, précision ± 0,3°, jusqu’à 333 tr/min |
| Sorties | ± 10 V et CAN 2.0 à 1 Mbit/s · vitesse de braquage sur CAN uniquement |
| Montage | à la place des colliers de guidon, ou sur ceux-ci · un système de montage peut être conçu et réalisé pour le véhicule |
| Température et protection | de −20 à 80 °C en fonctionnement · IP65 |
| Poids | 1,6 kg, ensemble du capteur |
Chaîne de mesure
Le couplemètre et le capteur d’angle sont alimentés et pilotés par une unité de commande DIGI-STEER, alimentée sous 9 à 36 V CC, avec les commandes de mise à zéro et d’étalonnage par shunt. Le couple et l’angle sont disponibles en ± 10 V et sur CAN 2.0 à 1 Mbit/s ; la vitesse de braquage est sur CAN uniquement. Le système est livré avec le capteur, le codeur, les supports de fixation et l’électronique de conditionnement du signal.
Procédure
- 01
Monter le capteur
Le HBT remplace les colliers de guidon existants, ou se monte sur ceux-ci. Le guidon est serré dessus.
Capteur de couple et d’angle au guidon Modèle HBT - 02
Fixer le dispositif anti-rotation du codeur
La retenue anti-rotation du capteur d’angle est fixée à un point fixe de la moto.
- 03
Connecter l’unité de contrôle
L’unité DIGI-STEER, 9 à 36 V CC, met le capteur à zéro et effectue l’étalonnage par shunt.
- 04
Enregistrer le couple et l’angle
± 10 V et CAN 2.0 vers l’enregistreur ; vitesse de braquage sur CAN.
Forces de roue sur la même moto
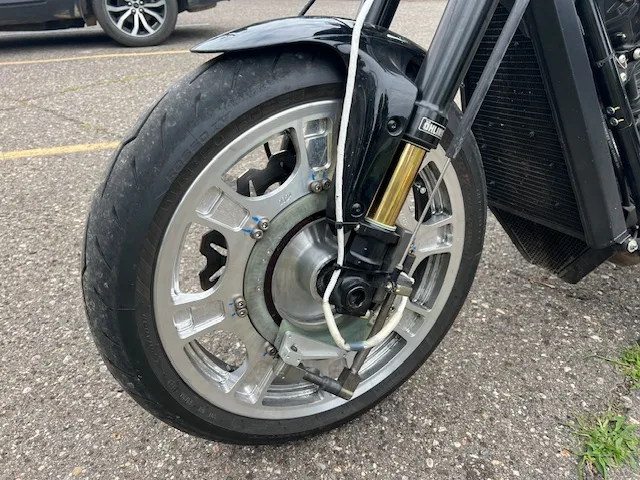
Sur la même moto, une roue dynamométrique donne les trois forces et les trois moments au centre de la roue. Pour les motos, la LW25 est spécifiée pour 25 kN sur Fx et Fz et 8,9 kN sur Fy, avec un ensemble de télémesure monté à l’extérieur. Le capteur de guidon donne l’action du pilote, la roue dynamométrique les efforts au niveau du pneu.
Résultat
Le couple au guidon jusqu’à 135 N·m et l’angle de braquage sur ± 180°, enregistrés ensemble sur la moto ou le quad à ± 10 V et sur CAN 2.0. Le guidon fonctionne comme d’habitude pendant l’essai.
Questions fréquentes
Un capteur de couple au guidon modifie-t-il la façon dont la moto braque ?
Non. Le modèle HBT remplace les colliers de guidon existants ou se monte sur eux, et le fonctionnement d’origine du guidon n’est pas altéré.
Quelle étendue de mesure couvre un capteur de couple au guidon de moto ?
Le modèle HBT a une capacité nominale de 135 N·m, avec une non-linéarité inférieure à 1 % de la sortie pleine échelle. Des étendues de mesure inférieures à 135 N·m sont possibles.
Peut-on mesurer l’angle de braquage en même temps que le couple au guidon sur une moto ?
Oui. Un codeur inductif dans le même capteur donne l’angle de braquage sur ± 180° avec une précision de ± 0,3°, et la vitesse de braquage est disponible sur CAN.
Peut-on utiliser le même capteur sur un quad ?
Oui. Le modèle HBT se monte sur le guidon d’une moto ou sur l’arbre de direction d’un quad.
Applications similaires
Toutes les applications-
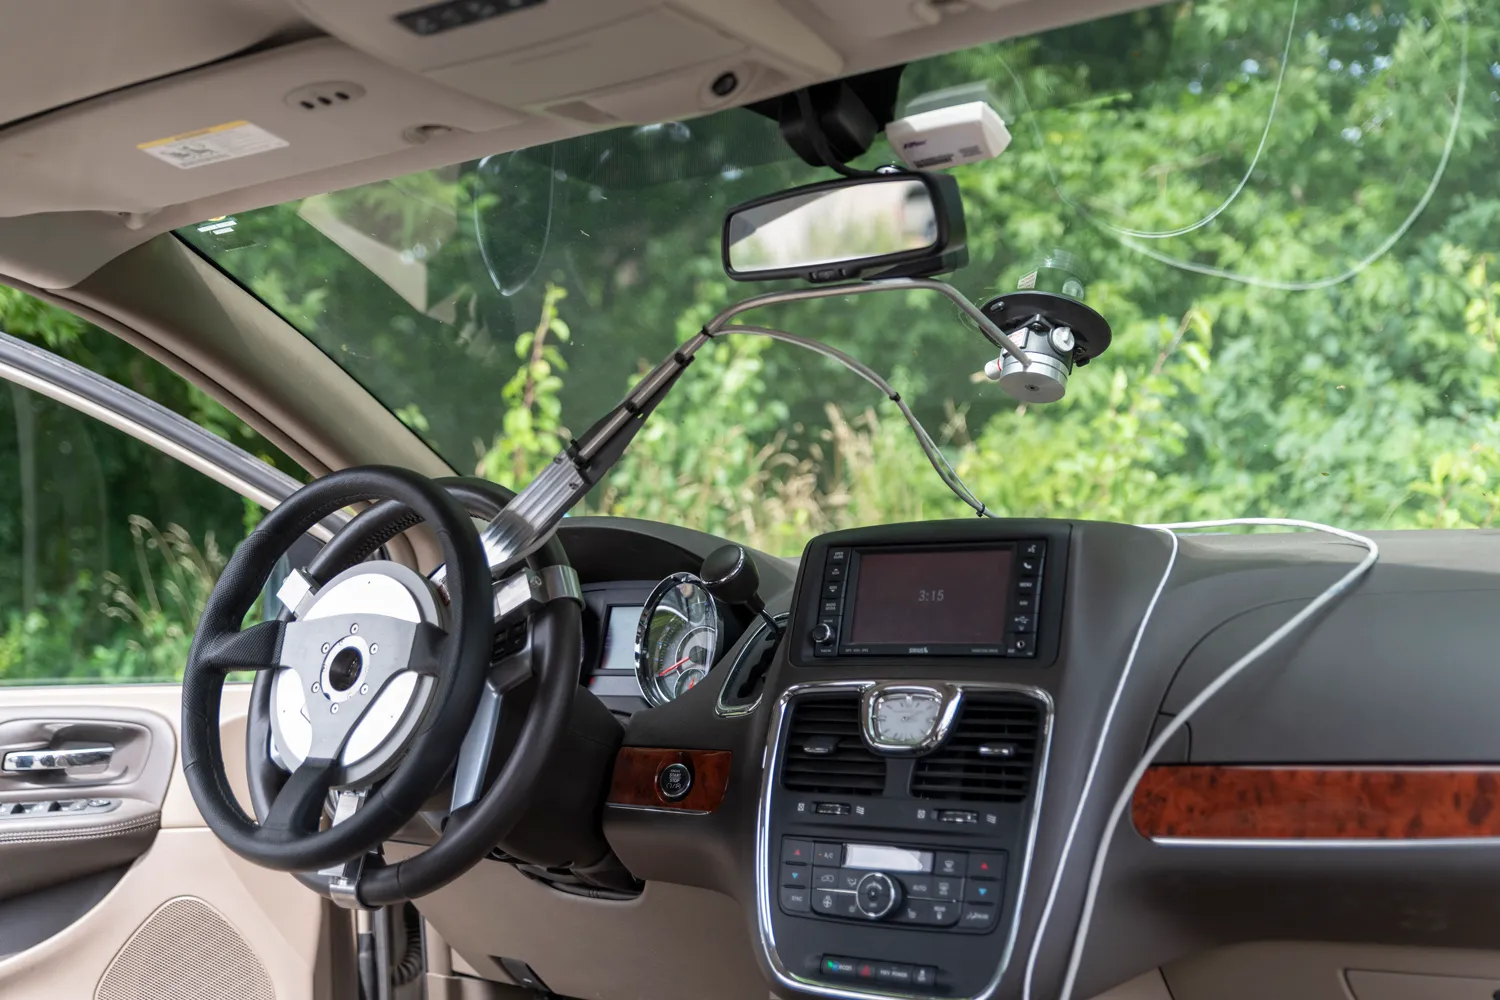 Direction Couple au volant et angle de volant Le couple appliqué par le conducteur et l’angle du volant, mesurés au volant, sur route ou en laboratoire.
-
 Dynamique Dynamique du véhicule Les forces et les moments à chaque roue lorsque le véhicule freine, tourne et change de voie.
-
 Endurance Efforts de roue sur la route Trois forces et trois moments à chaque roue, enregistrés pendant la conduite du véhicule.