Mesure de l’angle de dérive avec un capteur optique sur la roue ou la carrosserie
En bref
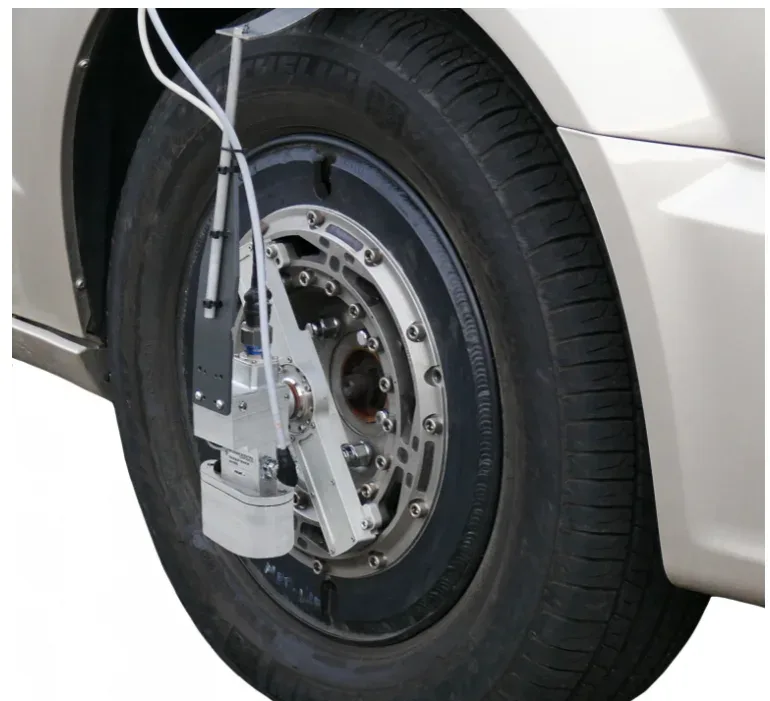
L’angle de dérive est mesuré sur un véhicule d’essai avec un capteur optique qui observe la route sans la toucher. Le capteur TrueSlip mesure la vitesse longitudinale et la vitesse latérale de la surface de la route et calcule l’angle de dérive en interne, selon la définition de la SAE. Il se monte sur une roue, sur des supports de fixation ou au sein d’un ensemble roue dynamométrique, ou sur la carrosserie du véhicule, éclaire la route avec sa propre source infrarouge et envoie l’angle et les deux vitesses sur CAN 2.0.
- ± 45°
- plage d’angles
- ≤ 0,1°
- résolution de l’angle de dérive au-delà de 32 km/h, préliminaire
- 1,6 à 320 km/h
- plage de vitesses
Géométrie mesurée
L’angle de dérive est l’angle entre le vecteur vitesse de la roue, ou de la carrosserie du véhicule, et son cap. Le capteur mesure, de façon optique et sans contact, la vitesse de la surface de la route dans le sens du cap, X, et en travers, Y, et calcule l’angle à partir des deux au sein du capteur. Aucune roue ni bras ne touche la route. L’éclairage infrarouge interne maintient la surface de la route éclairée quel que soit l’ensoleillement.
La mesure sert à trois types de travaux : la dérive dans les essais de dynamique véhicule, l’angle de dérive des pneumatiques sur des revêtements routiers variables, et la vérification des capteurs ADAS et des véhicules autonomes par rapport au cap réel.
Instrumentation
| Capteur | Capteur d’angle de dérive optique TrueSlip, sans contact, éclairage infrarouge interne |
|---|---|
| Plage de vitesse | 1,6 à 320 km/h |
| Plage d’angles | ± 45° |
| Résolution d’angle de dérive | ≤ 0,1° au-delà de 32 km/h, préliminaire |
| Précision de l’angle mesuré | ≤ 0,2° au-delà de 32 km/h, préliminaire |
| Fréquence de mesure | ≤ 40 Hz |
| Distance de travail | 200 mm ± 50 mm |
| Sortie du signal | CAN 2.0 : angle de dérive, vitesse longitudinale (X) filtrée, vitesse latérale (Y) filtrée, délai fixe d’environ 44 ms |
| Tension d’alimentation | 8 à 18 V DC |
| Indice de protection | IP67 |
Procédure
- 01
Choisir la roue ou la carrosserie
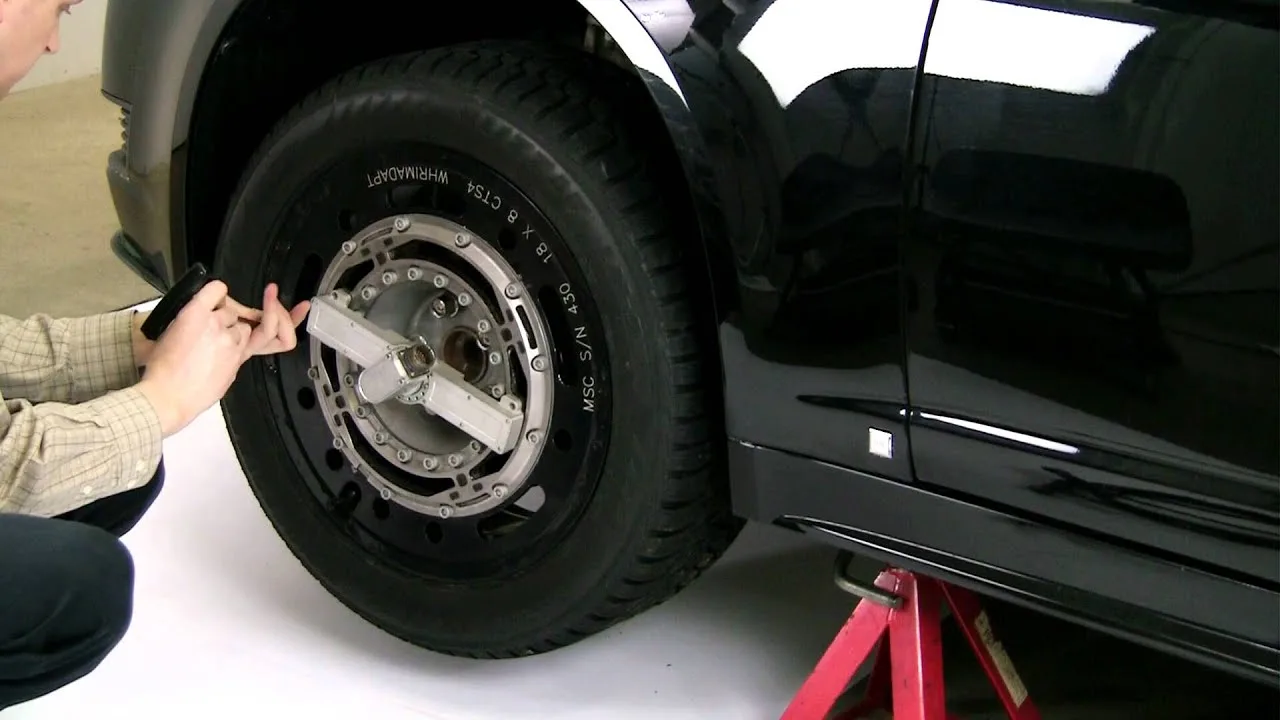
Sur une roue, le capteur se monte sur des supports de fixation ou au sein d’un ensemble roue dynamométrique. Sur la carrosserie, il est fixé au véhicule.
Capteur d’angle de dérive TrueSlip - 02
Régler la distance de travail
Le capteur est orienté vers la route à 200 mm, à ± 50 mm près.
- 03
Alimenter le capteur et connecter le bus CAN
Alimentation de 8 à 18 V CC, signaux sur CAN 2.0.
- 04
Enregistrer les trois signaux
L’angle de dérive et les vitesses longitudinale et latérale filtrées, jusqu’à 40 Hz, avec un retard fixe d’environ 44 ms.
Revêtements routiers et vitesse
Le capteur fonctionne sur route sèche, route mouillée et route verglacée sèche. Il ne fonctionne pas en présence d’eau stagnante ou de neige sur la surface. Il est classé IP67. La résolution et la précision de l’angle sont données au-dessus de 32 km/h et constituent des spécifications préliminaires.
Avec une roue dynamométrique
Le capteur est conçu pour fonctionner avec les roues dynamométriques Michigan Scientific et peut être monté dans l’ensemble roue dynamométrique. L’angle de dérive est alors enregistré au niveau de la roue où sont mesurées les trois forces et les trois moments : lors d’un essai de freinage, d’un changement de voie ou d’un virage serré, la force latérale et l’angle de dérive de la même roue sont lus ensemble.
Résultat
L’angle de dérive et les vitesses longitudinale et latérale sur CAN, mesurés sans contact sur une roue ou sur la carrosserie. Monté avec une roue dynamométrique, le capteur fournit l’angle de dérive à côté de la force latérale, au niveau de la même roue.
Questions fréquentes
Comment l’angle de dérive est-il mesuré sans toucher la route ?
Avec un capteur optique. Le capteur TrueSlip mesure les vitesses longitudinale et latérale de la surface de la route sans contact et calcule l’angle de dérive en interne, comme le définit la SAE.
Un capteur d’angle de dérive optique fonctionne-t-il sur une route mouillée ou verglacée ?
Le capteur TrueSlip fonctionne sur route sèche, route mouillée et route verglacée sèche. Il ne fonctionne pas en présence d’eau stagnante ou de neige.
Quels signaux le capteur de dérive fournit-il en sortie ?
Trois signaux sur CAN 2.0 : l’angle de dérive et les vitesses longitudinale (X) et latérale (Y) filtrées, avec un retard fixe d’environ 44 ms.
Peut-on mesurer l’angle de dérive à la roue en même temps que les forces de roue ?
Oui. Le capteur TrueSlip est conçu pour fonctionner avec les roues dynamométriques Michigan Scientific et peut être monté au sein de l’ensemble roue dynamométrique.
Applications similaires
Toutes les applications-
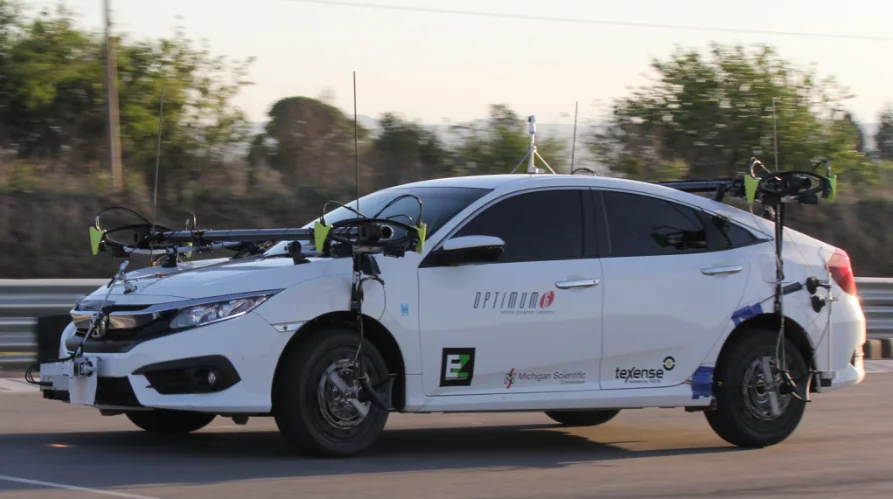 Dynamique Dynamique du véhicule Les forces et les moments à chaque roue lorsque le véhicule freine, tourne et change de voie.
-
 Hiver Essais hivernaux Forces et vitesse de roue mesurées sur neige et glace, pour voir l’instant où un pneu commence à patiner.
-
 Pneus Adhérence pneu-route Forces du pneu et de la surface de la route mesurées dans trois directions sur un banc d’essai de traction, pour déterminer le coefficient de frottement.