Mesurer la distance parcourue à partir de la rotation des roues là où le positionnement par satellite fait défaut
En bref
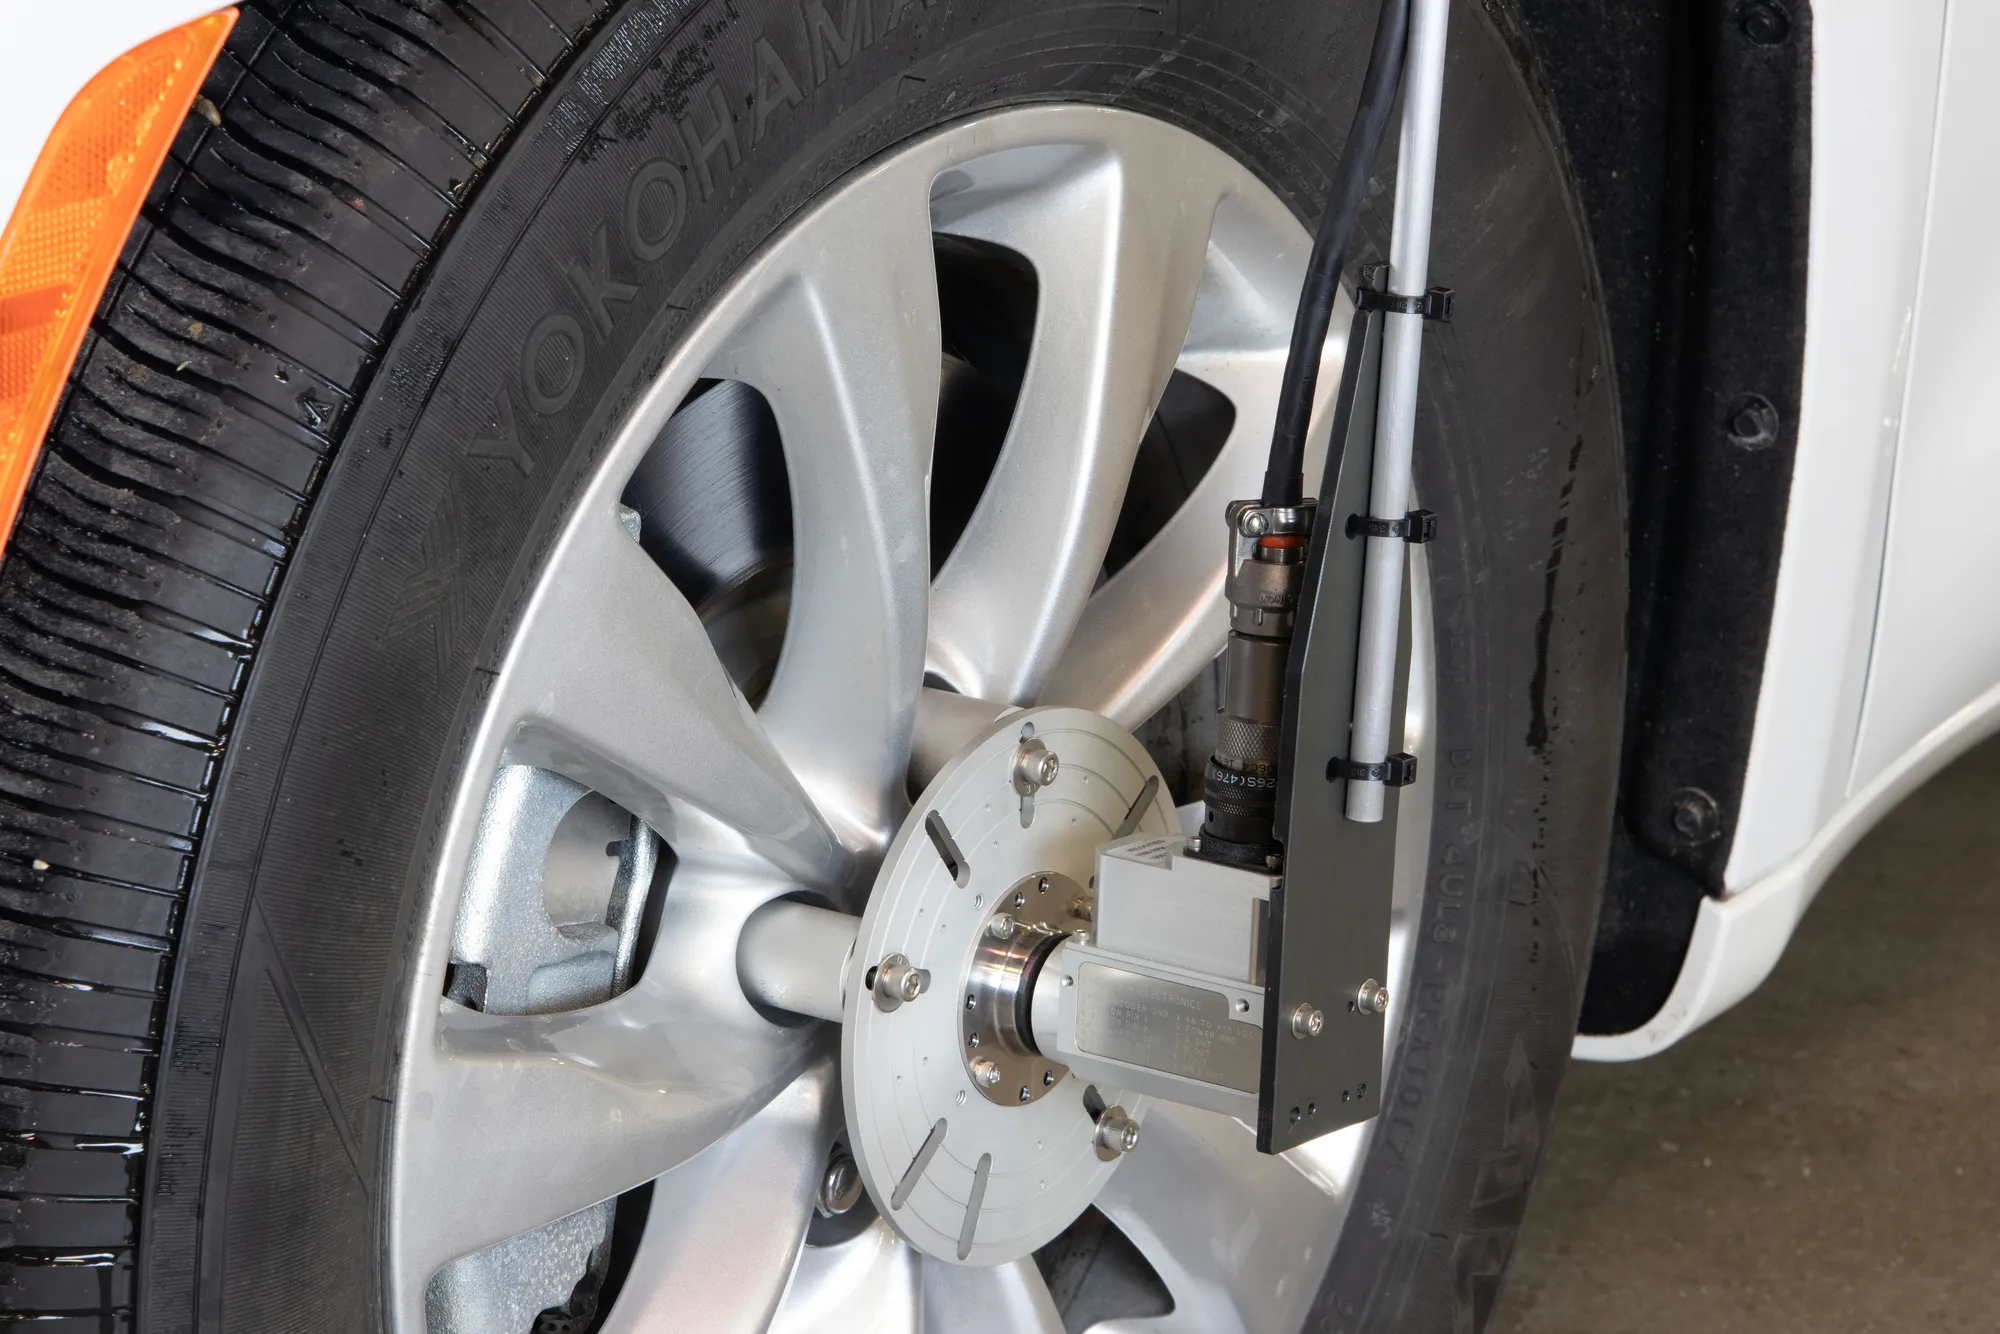
Un Wheel Pulse Transducer, un codeur optique monté à l’extérieur de la roue sur les écrous de roue, compte la rotation de la roue. Multiplié par la circonférence de roulement, le nombre d’impulsions donne la distance parcourue, indépendamment de tout signal satellite. Un codeur sur chaque roue de l’essieu non directeur sépare les trajectoires des deux roues dans une courbe. La distance alimente un système de navigation à l’estime, ou sert d’instrument de mesure de distance, DMI, d’un système de cartographie mobile.
- 50 à 5 000 ppr
- résolution du codeur, choisie à la commande
- IP67
- avec joints tournants à contact
- 0,0115 %
- erreur de distance, moyenne de deux codeurs, étude de cas Michigan Scientific
Distance à partir de la rotation des roues
Là où le signal GNSS n’est pas disponible, entre les bâtiments, en intérieur ou en souterrain, un système de navigation à l’estime calcule la position à partir de la distance parcourue par le véhicule. La roue est l’endroit où mesurer cette distance. Un codeur sur la roue donne sa position angulaire et sa vitesse angulaire, et le nombre de rotations, multiplié par la circonférence de roulement, donne la distance.
Deux points doivent être traités sur le véhicule. Dans une courbe, les roues intérieure et extérieure ne parcourent pas la même distance, si bien qu’un codeur mesure la trajectoire de sa propre roue, et non celle du véhicule. Et le véhicule peut se déplacer en marche arrière, le codeur doit donc donner le sens de rotation.
Codeur
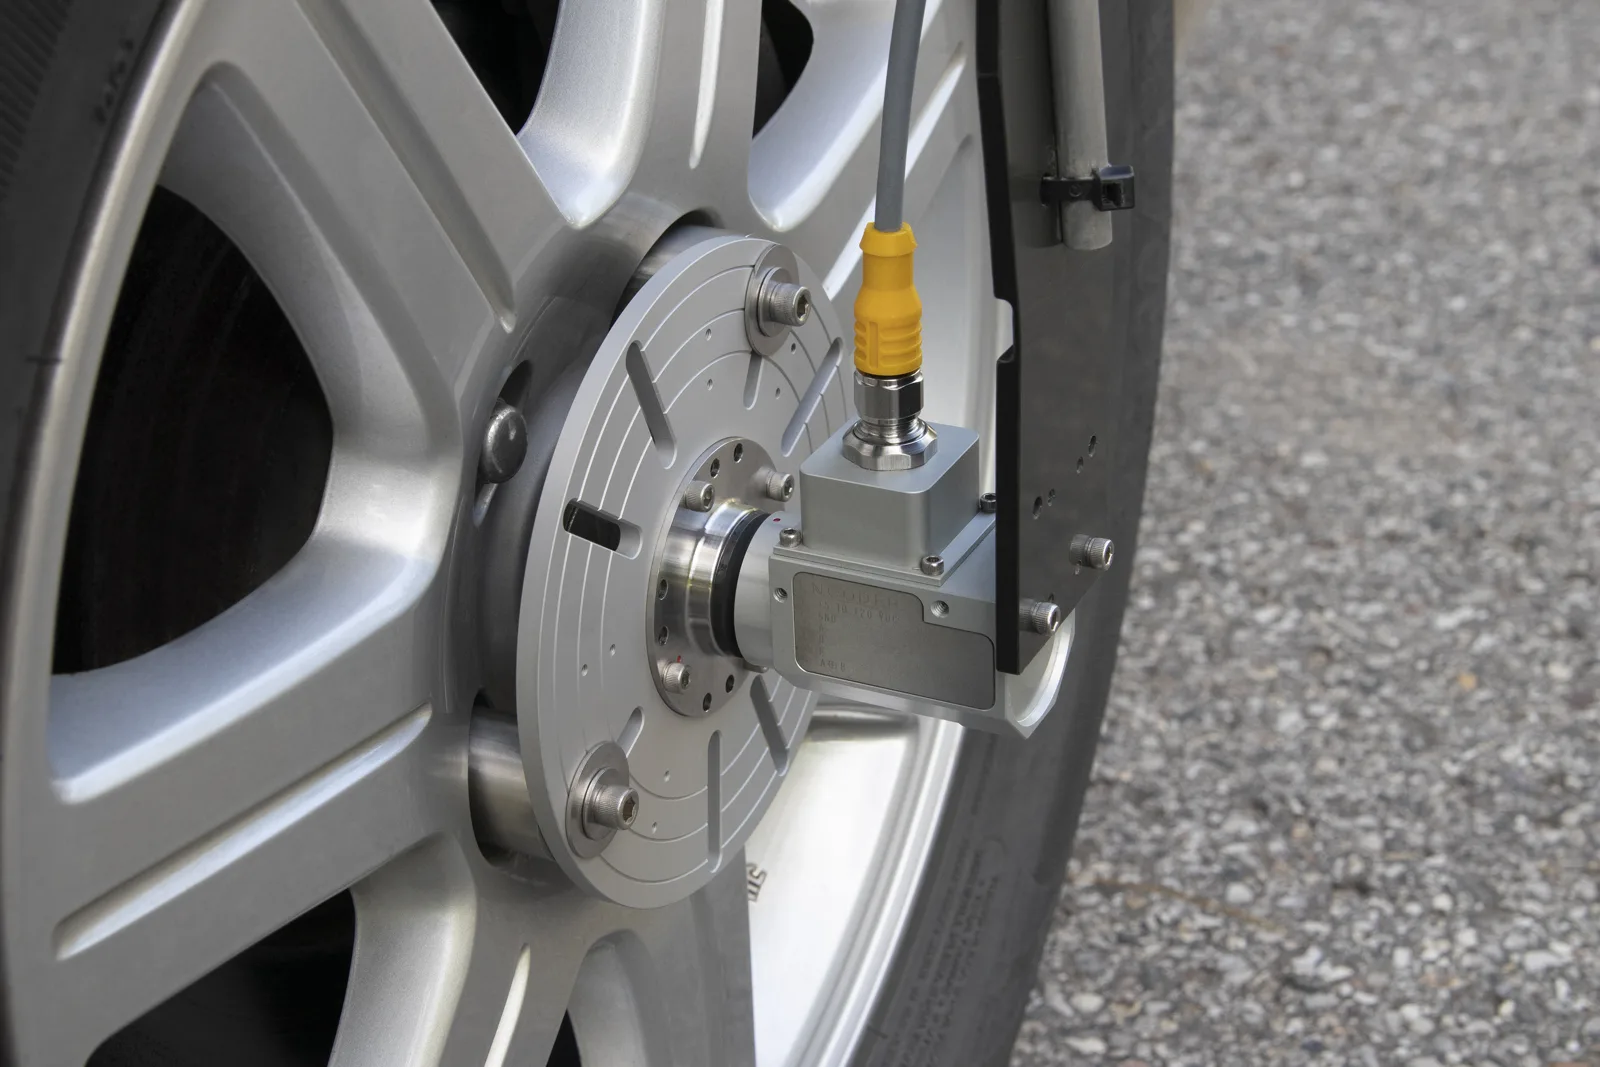
Le sens de rotation provient de la phase entre les deux voies en quadrature. Le codeur décrit dans l’article comporte 512 impulsions par tour ; ses deux voies combinées par un OU exclusif donnent 1 024 impulsions par tour.
| Modèle | Wheel Pulse Transducer, codeur optique dans un boîtier métallique étanche et résistant à la corrosion |
|---|---|
| Résolution | 50 à 5 000 ppr, 24 choix, définie à la commande |
| Sorties | A et B en quadrature, index I, et A⊕B, qui double la résolution ; impulsions de 0 à 5 V, pilotent des charges TTL |
| Précision | Erreur cumulée maximale de 0,25° |
| Alimentation | 5 à 20 V DC, 60 mA |
| Étanchéité et vitesse | IP67 avec joints rotatifs de contact, 3 000 tr/min ; sans joints, en conditions sèches, 10 000 tr/min |
| Montage | plaque d’adaptation de roue, 6, 8 ou 10 in, sur écrous de roue à collet, 27 conceptions ; stator maintenu par une tige et une plaque magnétique sur la carrosserie |
| Poids | 410 g, capteur seul |
Procédure
- 01
Monter les collets et la plaque
Les écrous à collet se serrent sur les écrous de roue et portent la plaque d’adaptation. Le codeur se boulonne sur la plaque.
Wheel Pulse Transducer - 02
Maintenir le stator
Une tige de retenue et une plaque magnétique sur la carrosserie empêchent le stator du codeur de tourner avec la roue.
- 03
Monter un codeur de chaque côté
Un codeur sur chaque roue de l’essieu non directeur. La différence entre les deux roues dans une courbe est mesurée, et la moyenne des deux suit le centre du véhicule.
Vitesse et distance de roue - 04
Lire les impulsions
Par une entrée compteur de l’enregistreur, ou par le conditionneur EC-LV, qui les convertit en ligne en une tension de vitesse de ± 10 V CC et une tension de position de 0 à 10 V CC.
Conditionneur de codeur EC-LV
Cartographie mobile et véhicules en intérieur
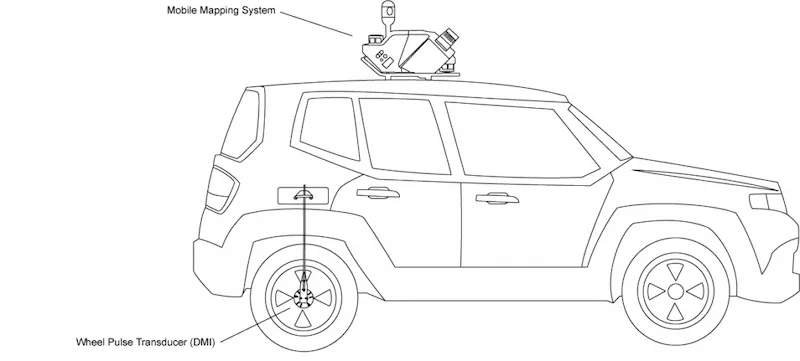
Un système de cartographie mobile embarqué sur véhicule utilise un instrument de mesure de distance, DMI : un capteur de roue qui calcule la distance à partir de la rotation de la roue. Le Wheel Pulse Transducer se connecte au module de position et d’orientation du système de cartographie, où ses données complètent le signal GNSS pendant les interruptions. L’article l’associe au LiDAR, aux caméras et au GNSS dans des algorithmes SLAM multicapteurs, pour la cartographie et pour des modèles 3D en intérieur et en extérieur.
Là où le signal GNSS fait totalement défaut, les chariots élévateurs autonomes dans les entrepôts et les équipements miniers souterrains sont localisés à partir de codeurs de roue ou d’accéléromètres. Les données de roue servent également de référence pour vérifier la précision d’un système à base d’accéléromètres.
Résultat
La distance parcourue, à partir de la rotation des roues et indépendante du signal satellite. Dans l’étude de cas de Michigan Scientific, la moyenne de deux codeurs sur les roues arrière a donné une erreur de distance de 0,0115 % sur un parcours d’environ 1,6 km.
Questions fréquentes
Comment un véhicule conserve-t-il sa position lorsque le signal GNSS est perdu ?
Un système de navigation à l’estime détermine la position à partir de la distance parcourue. Un codeur sur la roue compte la rotation de la roue, ce qui donne cette distance sans le signal satellite.
Pourquoi monter un codeur de roue de chaque côté du véhicule ?
Dans une courbe, les roues intérieure et extérieure ne parcourent pas la même distance. Avec un codeur sur chaque roue de l’essieu non directeur, la moyenne des deux suit le centre du véhicule.
Qu’est-ce qu’un DMI dans un système de cartographie mobile ?
Un instrument de mesure de distance, un capteur de roue qui détermine la distance parcourue à partir de la rotation de la roue. Il se raccorde au module de position et d’orientation du système de cartographie.
Peut-on utiliser un codeur monté sur roue sous la pluie, dans la neige et la boue ?
Oui. Avec des joints rotatifs à contact, le Wheel Pulse Transducer est classé IP67, jusqu’à 3 000 tr/min.