Mesure de la vitesse de roue et de la distance parcourue avec un codeur sur la roue
En bref
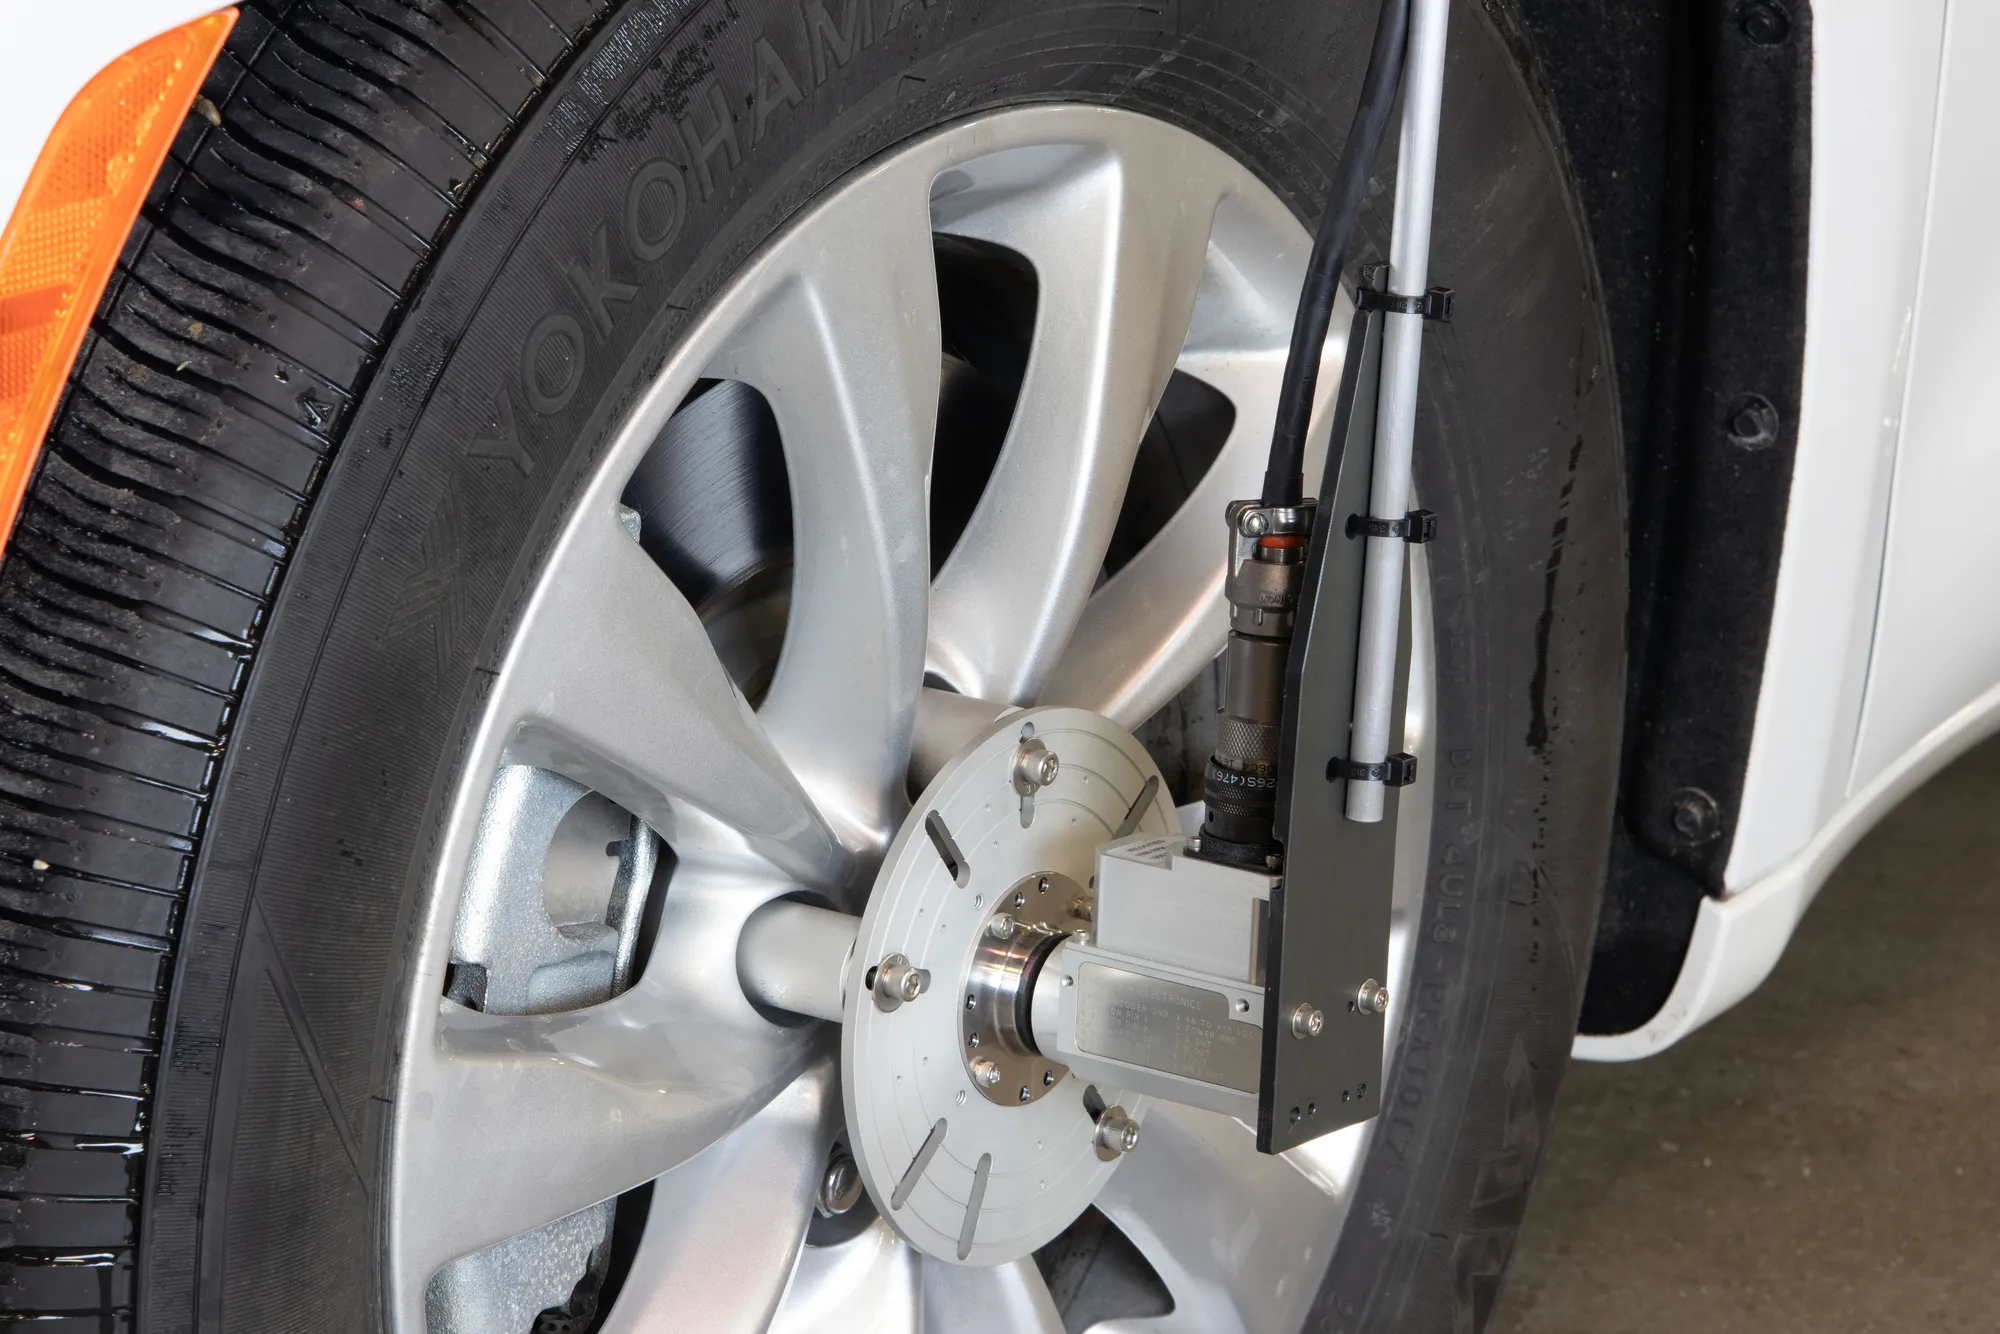
Le Wheel Pulse Transducer est un codeur optique monté sur les écrous de roue, à l’extérieur de la roue. Ses impulsions donnent la position angulaire et la vitesse angulaire de la roue, à partir desquelles sont calculées la vitesse de roue, la vitesse du véhicule, la distance parcourue et l’accélération. Avec un codeur sur chaque roue de l’essieu non directeur, la moyenne des deux suit la trajectoire du centre du véhicule. Le conditionneur EC-LV convertit en ligne les impulsions en tensions analogiques, pour les enregistreurs qui ne peuvent pas lire de trains d’impulsions.
- 50 à 5 000 ppr
- résolution du codeur, choisie lors de la commande
- 0,0115 %
- erreur de distance avec deux codeurs moyennés, étude de cas Michigan Scientific
- ± 10 V DC
- sortie de vitesse du conditionneur EC-LV
Mesure à la roue
Les signaux de vitesse de roue sont utilisés dans les essais d’accélération, les essais de freinage et les essais ABS, où ils renseignent sur l’adhérence entre le véhicule et la surface, ainsi que dans le développement des véhicules autonomes et électriques. Les véhicules de cartographie utilisent le codeur de roue pour conserver la distance parcourue pendant les coupures du signal GNSS.
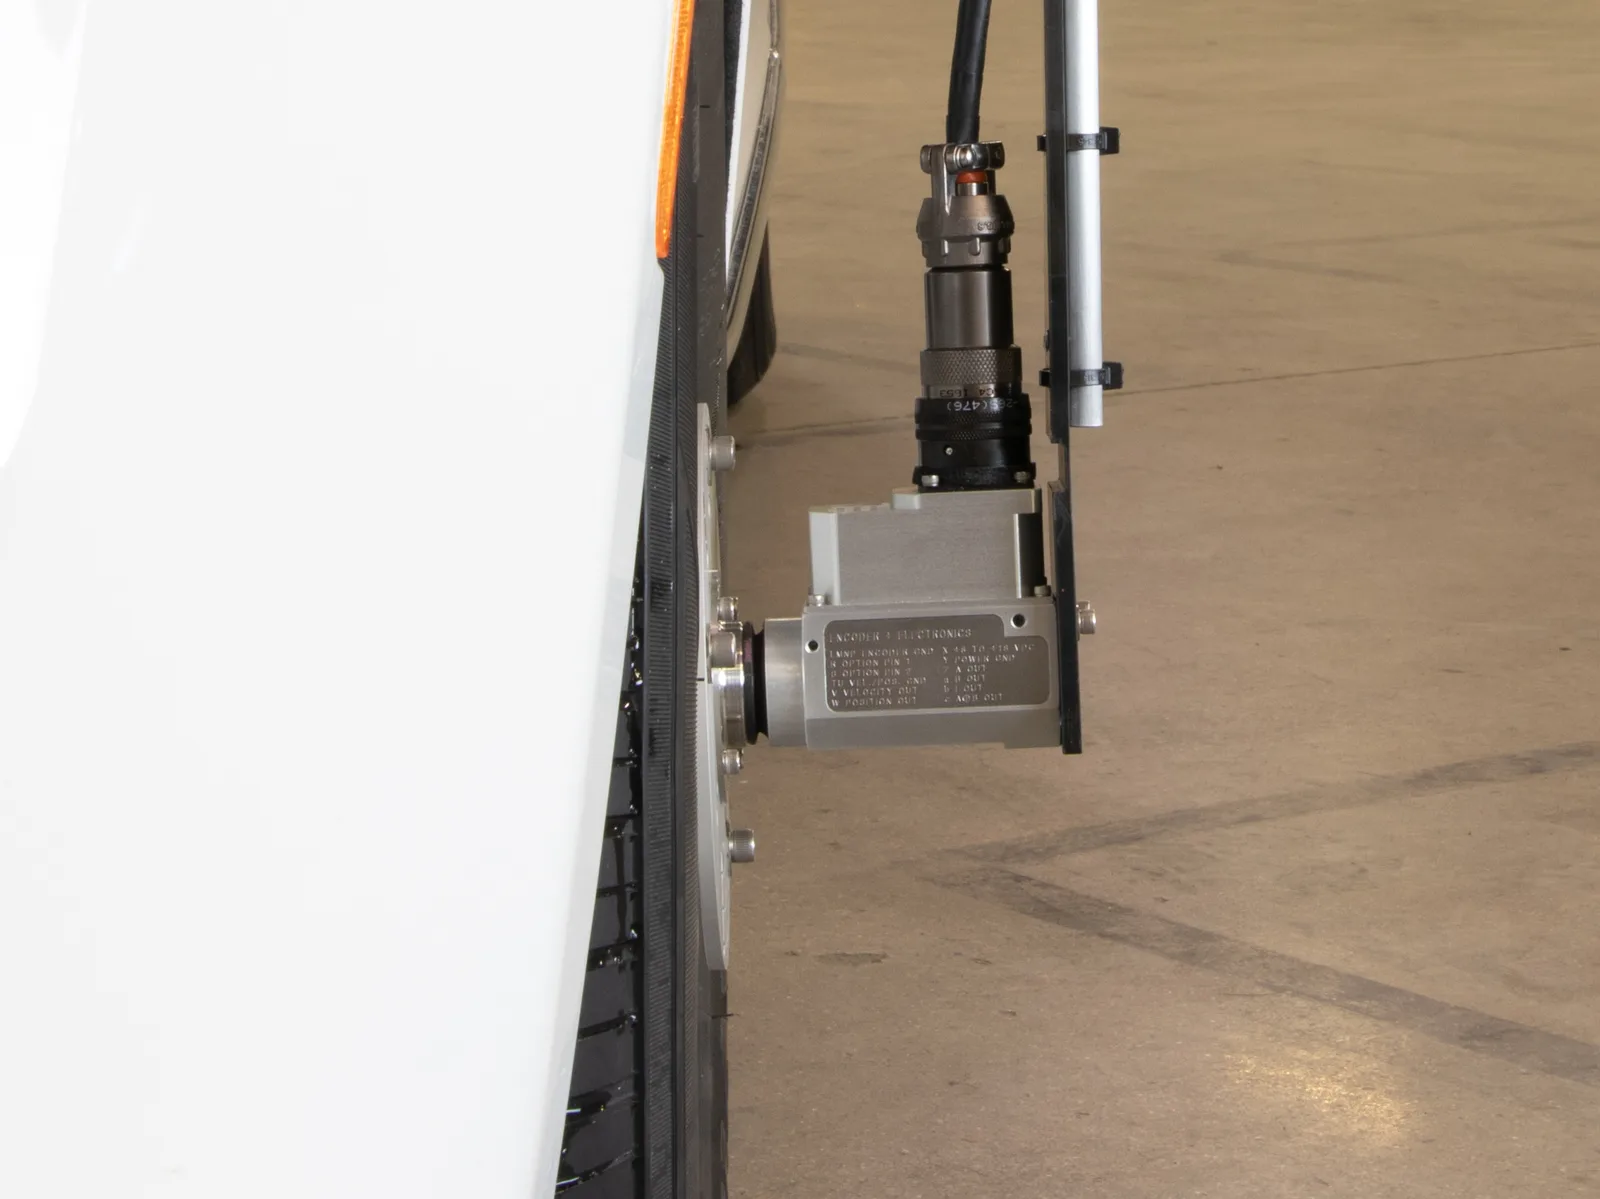
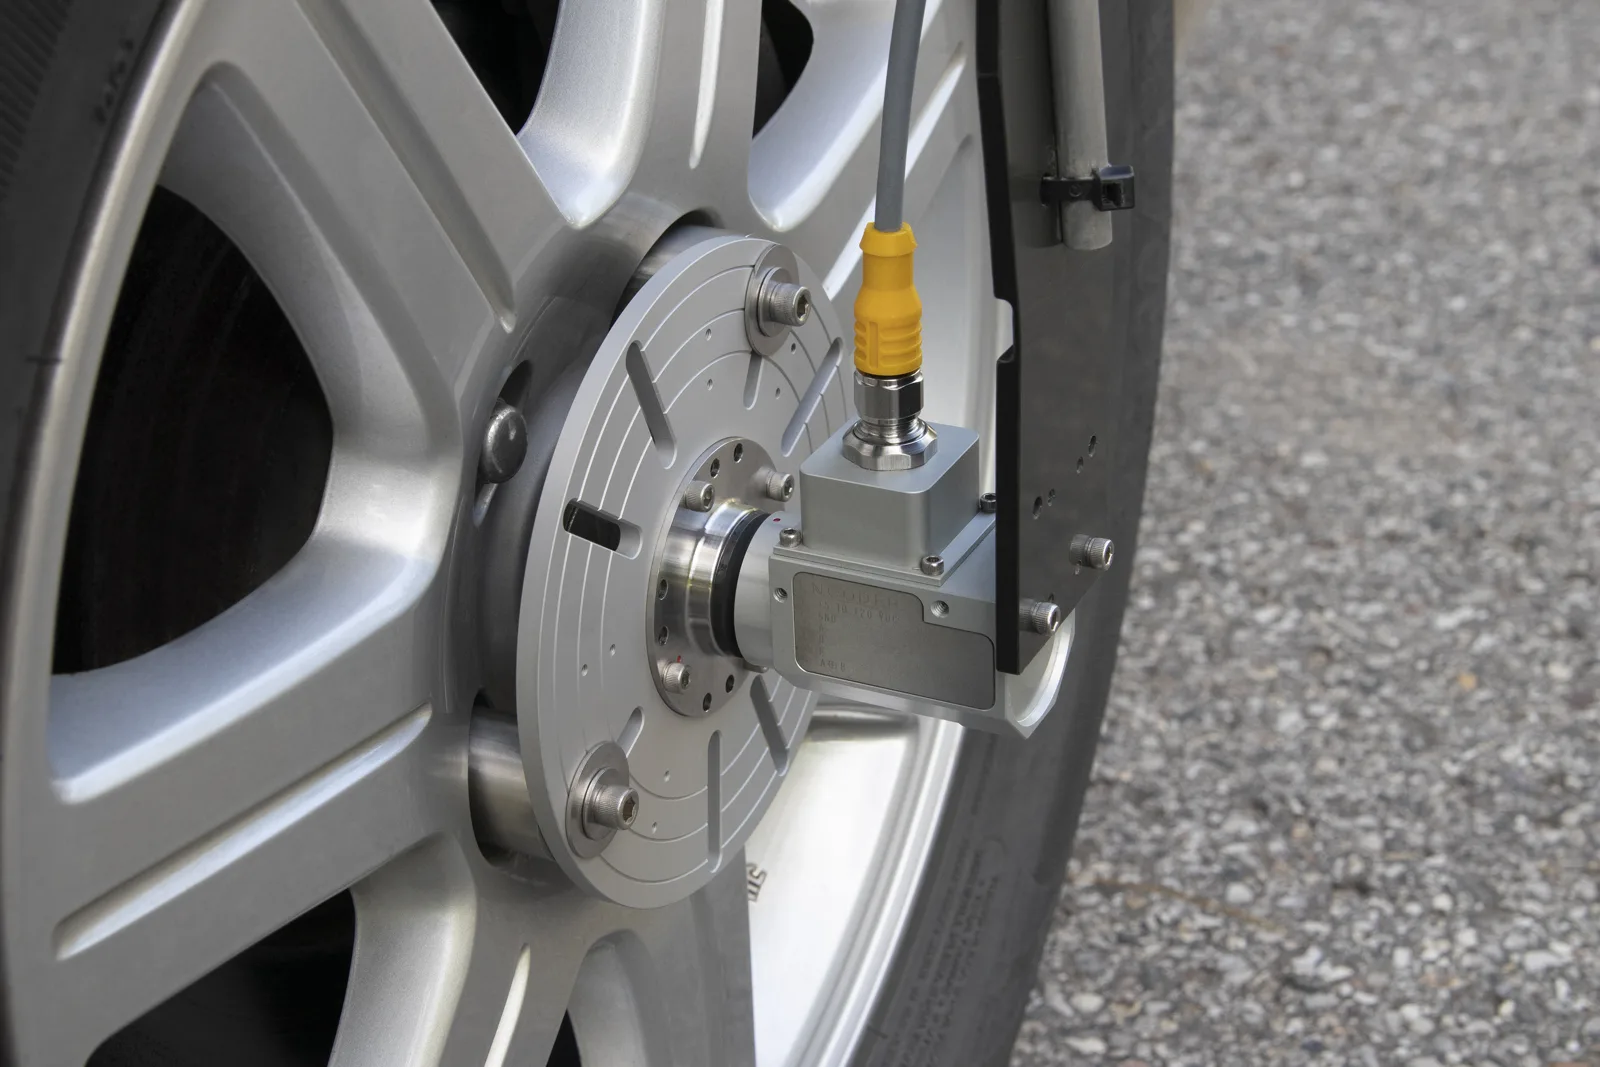
Le codeur se boulonne sur une plaque d’adaptation de roue fixée par des écrous à collet montés sur les écrous de roue. Son stator est maintenu par une tige de retenue à une plaque magnétique sur la carrosserie ; la tige doit être sans jeu, sinon le codeur interprète son mouvement comme une rotation de la roue. Le capteur pèse 410 g ; son boîtier métallique est étanche et résistant à la corrosion. Il fournit les phases A et B en quadrature, une impulsion d’index I, ainsi que A⊕B, qui double la résolution.
Instrumentation
| Codeur | Wheel Pulse Transducer, optique, 50 à 5 000 ppr, 24 résolutions |
|---|---|
| Sorties | Impulsions A, B, I et A⊕B de 0 à 5 V, pilotage de charges TTL ; erreur cumulée maximale de 0,25° |
| Alimentation | 5 à 20 V DC, 60 mA |
| Étanchéité et vitesse | IP67 avec joints rotatifs de contact, 3 000 tr/min ; 10 000 tr/min sans joints, 8 500 tr/min au-delà de 2 000 ppr |
| Montage | plaques de 6 in pour véhicules particuliers, 8 in pour camions et bus, 10 in pour tracteurs ; mandrins pour écrous de roue, 27 modèles ; écartement 0,5 ou 1 in |
| Conditionneur | EC-LV en ligne, ± 10 V DC en vitesse et 0 à 10 V DC en position, alimenté par le câble du codeur |
| Température | −40 à 100 °C, −25 à 100 °C au-delà de 2 000 ppr |
Procédure
- 01
Mettre en place les mandrins et la plaque de roue
Écrous à collet sur les écrous de roue, plaque dimensionnée pour la roue.
Wheel Pulse Transducer - 02
Monter le codeur et maintenir le stator
Le codeur se boulonne sur la plaque. La tige de retenue se fixe sur la plaque magnétique de la carrosserie, sans jeu.
- 03
Utiliser deux codeurs sur l’essieu non directeur
Un sur chaque roue arrière, à gauche et à droite. La moyenne des deux donne la vitesse et la distance au centre du véhicule.
- 04
Lire les impulsions, ou deux tensions
Impulsions sur une entrée compteur, ou l’EC-LV dans le câble du codeur pour les enregistreurs ne disposant que d’entrées analogiques.
Impulsions du codeur vers tension analogique
Deux codeurs comparés au GPS
Michigan Scientific a comparé deux Wheel Pulse Transducers à un récepteur GPS sur un parcours d’environ 1,6 km, avec un rond-point et un zigzag. Les codeurs étaient sur les roues arrière, le récepteur GPS sur le toit, centré au-dessus d’elles ; les données des codeurs ont été échantillonnées à 10 000 Hz.
Dans le rond-point, parcouru en sens antihoraire, la roue droite est allée plus vite et plus loin que la gauche. Dans le zigzag, les deux roues ont alterné les rôles au fil des virages à gauche et à droite. Dans les deux cas, la moyenne des deux vitesses de roue a coïncidé avec la vitesse GPS, et la distance GPS a légèrement pris du retard sur les données de roue. À la fin du parcours, la distance issue d’un seul codeur présentait une erreur allant jusqu’à 0,22 % ; la moyenne des deux présentait une erreur de 0,0115 %.
| Un seul codeur | erreur de distance jusqu’à 0,22 % |
|---|---|
| Moyenne de deux codeurs | erreur de distance 0,0115 % |
Résultat
La vitesse de roue pour chaque roue instrumentée et, avec deux codeurs, la vitesse et la distance du centre du véhicule, y compris là où le signal GPS est perdu. Le résultat est disponible sous forme d’impulsions ou, via l’EC-LV, sous forme d’une tension de vitesse et d’une tension de position.
Questions fréquentes
Pourquoi utiliser deux codeurs de roue plutôt qu’un seul pour mesurer la distance ?
Dans un virage, la roue extérieure parcourt une distance plus longue à une vitesse plus élevée que la roue intérieure ; un seul codeur mesure donc la trajectoire de sa propre roue. La moyenne de deux codeurs sur l’essieu non directeur donne la vitesse et la distance au centre du véhicule.
Quelle est la précision de la mesure de distance avec des codeurs de roue ?
Dans l’étude de cas Michigan Scientific, environ 1,6 km avec un rond-point et un zigzag, la moyenne de deux codeurs présentait une erreur de distance de 0,0115 %, un codeur seul jusqu’à 0,22 %.
Un codeur de roue peut-il mesurer la distance lorsque le signal GPS est perdu ?
Oui. Les véhicules de cartographie utilisent le codeur de roue pour conserver la distance parcourue pendant les coupures du signal.
Comment la vitesse de roue est-elle enregistrée si le système d’acquisition de données ne peut pas lire les impulsions du codeur ?
L’EC-LV, en ligne sur le câble du codeur, convertit les impulsions en une tension de vitesse de ± 10 V CC et en une tension de position de 0 à 10 V CC.
Applications similaires
Toutes les applications-
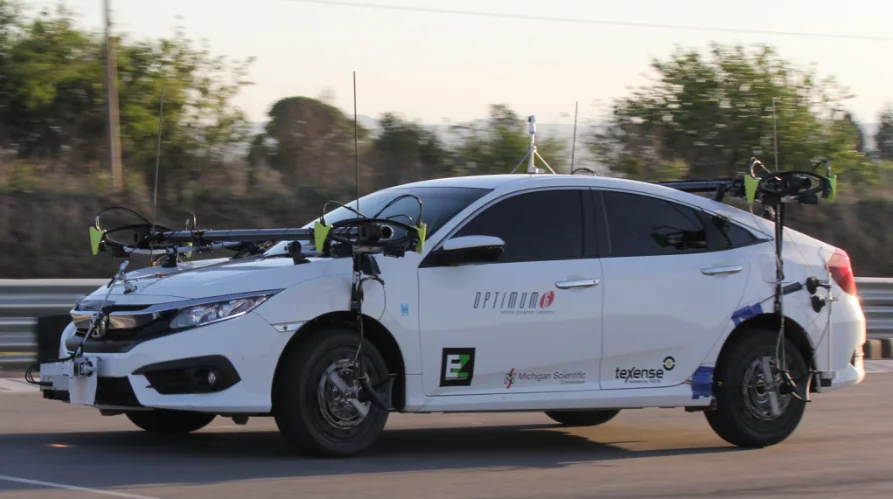
 ADAS Suivi de véhicule autonome Distance parcourue, mesurée aux roues, pour la navigation à l’estime et la cartographie mobile en l’absence de GNSS.
-
 Dynamique Dynamique du véhicule Les forces et les moments à chaque roue lorsque le véhicule freine, tourne et change de voie.
-
 Hiver Essais hivernaux Forces et vitesse de roue mesurées sur neige et glace, pour voir l’instant où un pneu commence à patiner.