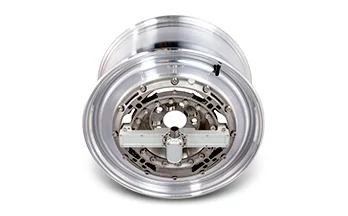
LW9.5 roue dynamométrique
Roue dynamométrique six axes pour quads, véhicules utilitaires et autres véhicules légers, 35,6 kN en radial et 17,8 kN en latéral, en acier inoxydable, avec amplificateur et collecteur tournant.
- 35,6 kN
- Capacité Fx, Fz
- 17,8 kN
- Capacité Fy
- 5,4 kN·m
- Capacité en moment
- ≤ 0,25 % PE
- Non-linéarité
- SortiesFx Fy Fz · Mx My Mz
- Également mesuréesAccélération X et Z (X, Y, Z sur les LW50 et LW55) · vitesse et angle de roue
- Sortie du signalanalogique · CAN · Ethernet · CAN FD et EtherCAT sur le CT3
- Transmission du signalcollecteur tournant ou télémesure
LW9.5: roue dynamométrique pour quads et petits véhicules, 35,6 kN
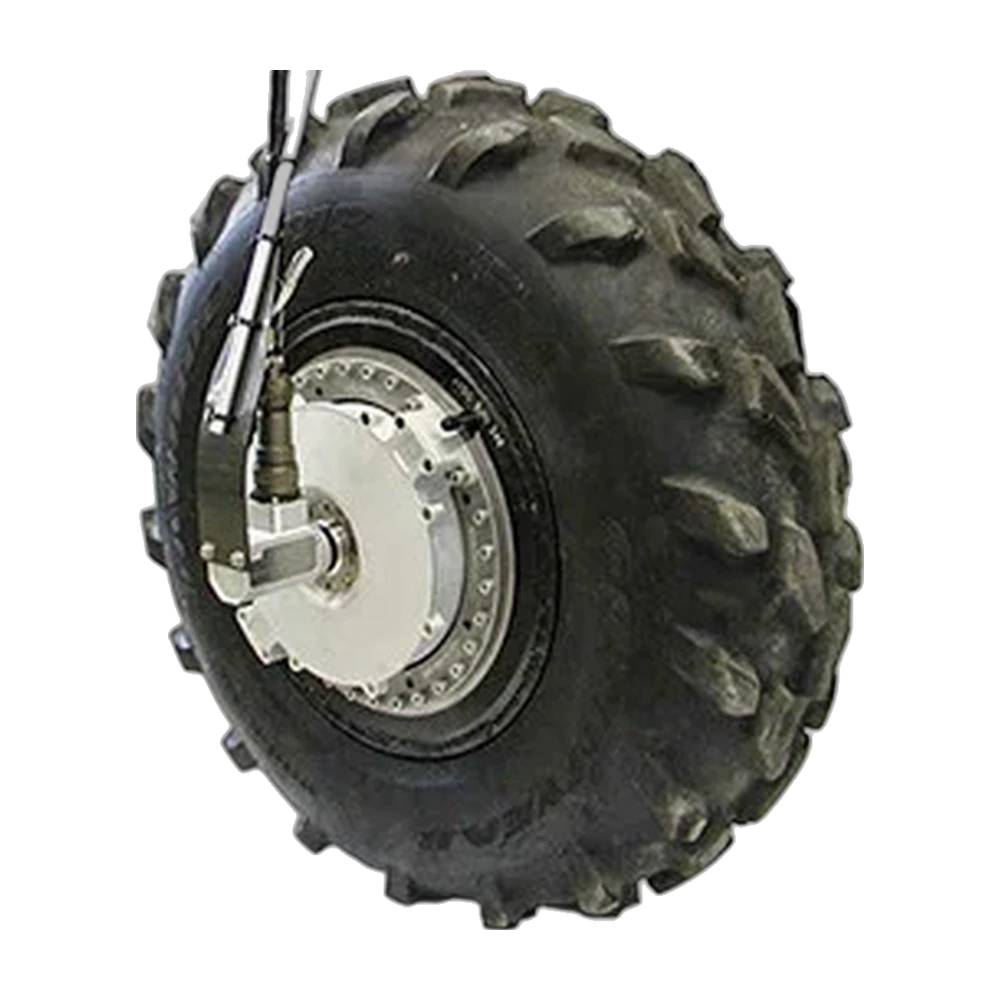
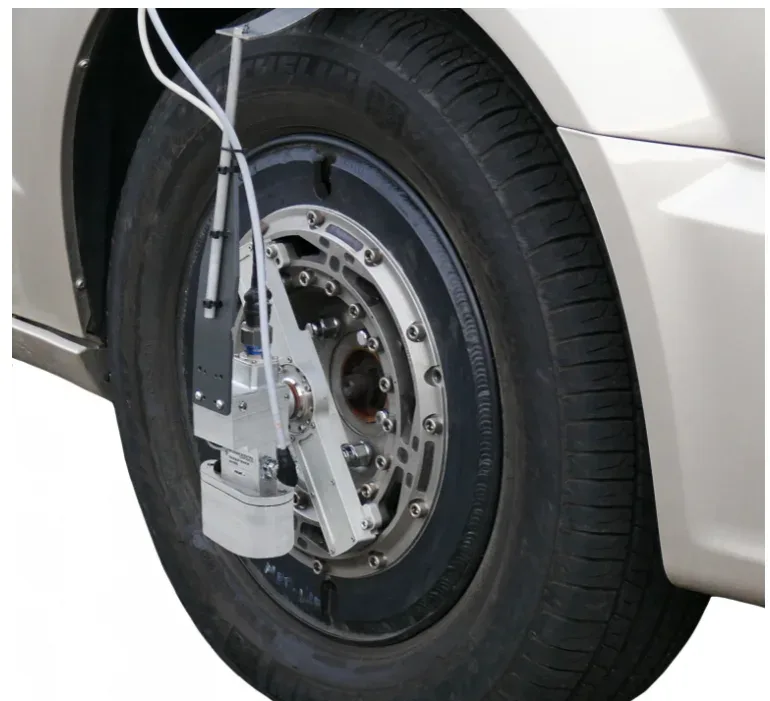
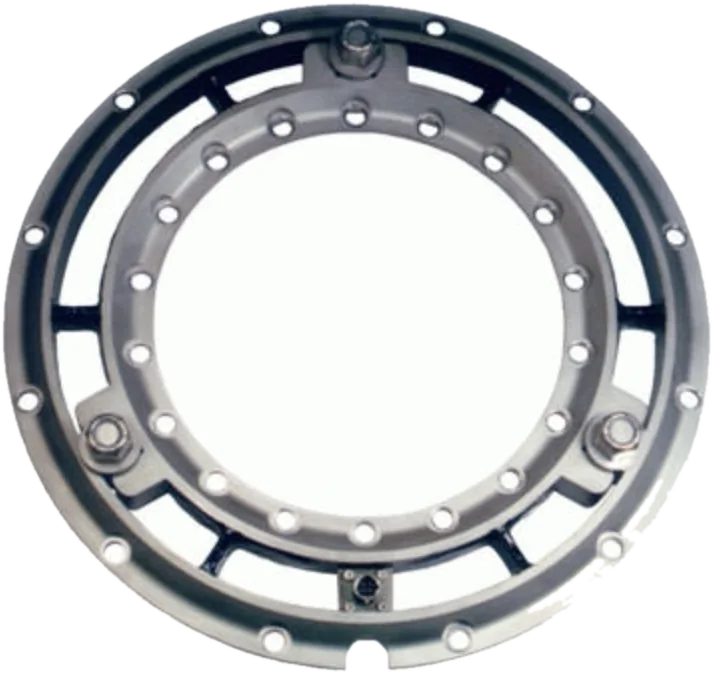
La LW9.5 mesure tous les efforts et moments de roue sur les quads, véhicules utilitaires et autres véhicules légers : efforts vertical, latéral et longitudinal, et moments de carrossage, de braquage et de couple. Ses ponts de jauges de déformation à 4 branches sont spécifiés pour 35,6 kN (8 000 lb) sur Fx et Fz, 17,8 kN (4 000 lb) sur Fy et 5,4 kN·m sur les trois moments, avec une non-linéarité de 0,25 % de la pleine échelle ou moins. La roue dynamométrique en acier inoxydable est étanche et compensée en température, fonctionne de −40 à 125 °C et s’adapte aux roues de 10 in et plus. Un amplificateur associé ajoute les accélérations X et Z et numérise les signaux avant le collecteur tournant ; la résolution angulaire est de 0,17°.
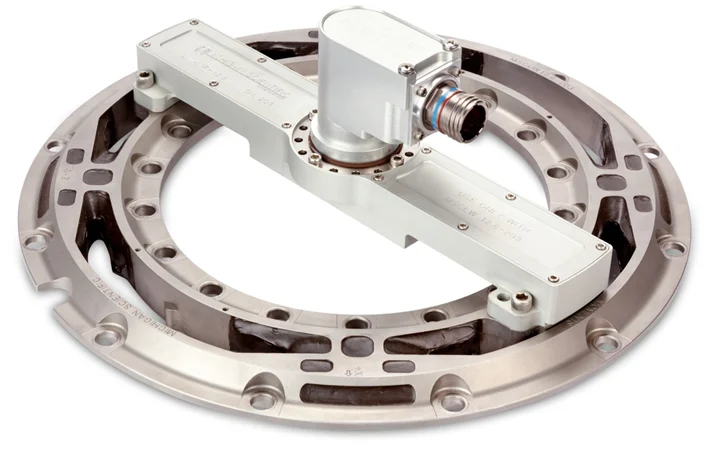
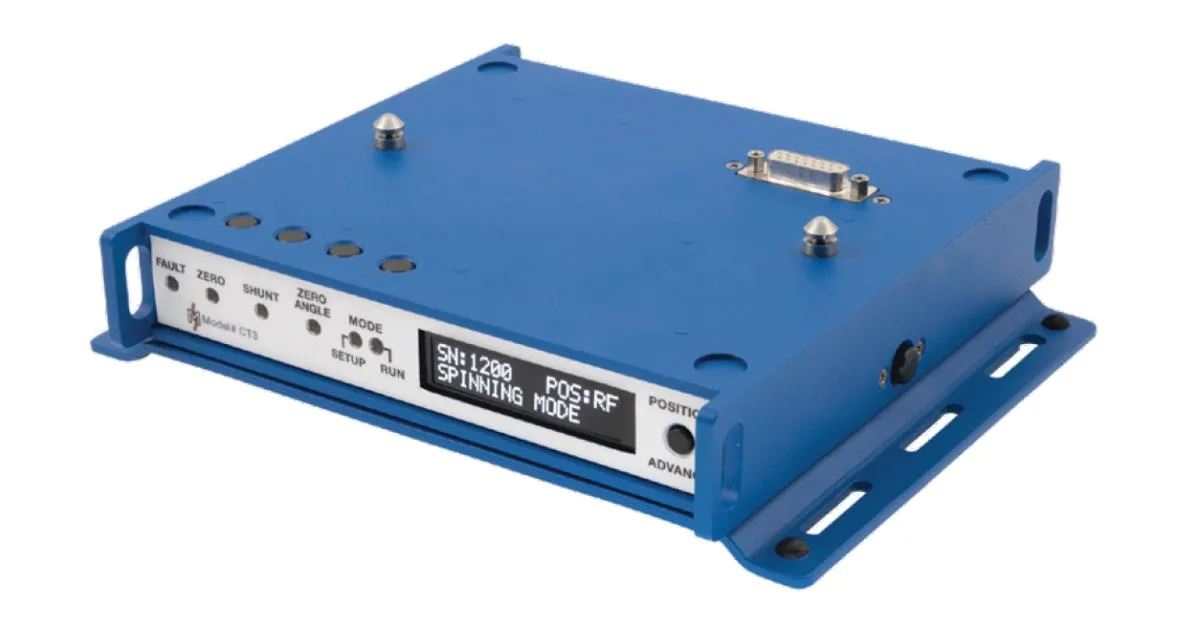
L’adaptateur de moyeu se fixe sur la roue dynamométrique par trente-deux vis 1/4-20 et l’adaptateur de jante par vingt-quatre, serrées en croix à 13 N·m ; quatre autres maintiennent l’amplificateur, rendu étanche par des joints toriques et apparié à sa roue dynamométrique. Le collecteur tournant, doté d’un codeur de 512 impulsions, reste monté sur l’amplificateur ; une retenue magnétique et une tige maintiennent son stator sur les roues non directrices, un correcteur d’angle de stator sur les roues directrices. Le boîtier CT3, alimenté en 9 à 36 V CC, met la roue dynamométrique à zéro sur un palan ou sur la route, vérifie l’étalonnage par shunt et fournit les efforts dans les coordonnées véhicule.
L’équipe Michigan Tech Blizzard Baja a équipé sa voiture hors route d’une LW9.5 sur des adaptateurs sur mesure. Sur un véhicule utilitaire, elle enregistre l’effort qui chute à zéro en vol et culmine à l’atterrissage après une rampe.
Caractéristiques
| Grandeurs mesurées | Fx · Fy · Fz · Mx · My · Mz |
|---|---|
| Étendue de mesure | Fx 35,6 · Fy 17,8 · Fz 35,6 kN |
| Couple / moment nominal | Mx 5 400 · My 5 400 · Mz 5 400 N·m |
| Charge statique max. | 725 kg |
| Non-linéarité | ≤ 0,25 % FS |
| Hystérésis | ≤ 0,5 % FS |
| Diaphonie | ≤ 1 % FS (après correction) |
| Résolution angulaire | 0,17° |
| Axes | 6 |
| Principe de mesure | Jauge de déformation (Ponts à 4 jauges) |
| Étendue de mesure | 55 g (X et Z) |
| Sortie | Tension analogique · CAN · CAN FD · Ethernet · EtherCAT (CT3 ; EtherCAT avec module additionnel) |
| Transmission du signal | Collecteur tournant |
| Matériau | Acier inoxydable |
| Température de fonctionnement | −40 à 125 °C |
| Boîtier d’interface | CT3 |
| Véhicules | ATVs · Véhicules utilitaires · Véhicules légers |
| Taille de jante | 10 in (et plus) |
À utiliser avec LW9.5
Ce que vous ajoutez ici est intégré à la même demande de devis.
-
Mesure sur une roue directrice
Correcteur d’angle de stator SAC
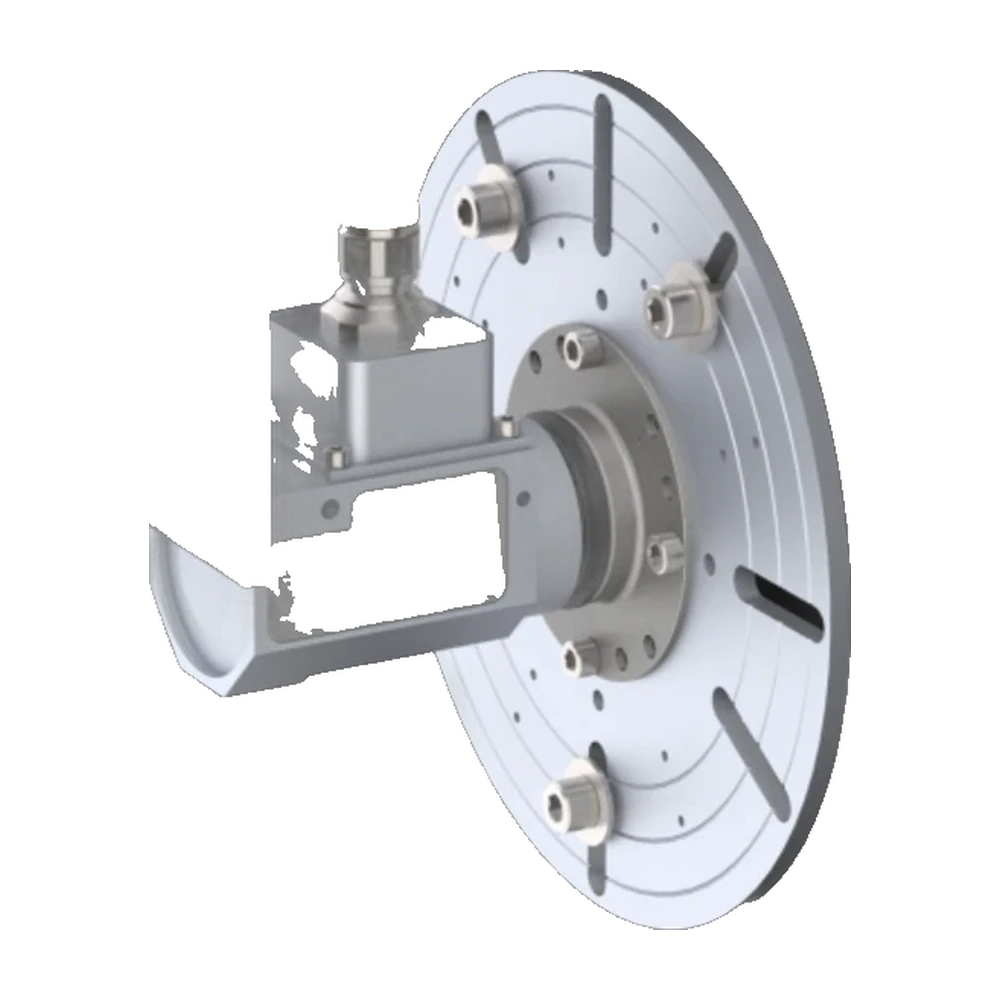
Corrige le signal d’angle de rotation en temps réel pour la transformation de coordonnées, sans support au-dessus de la roue. Précision du codeur interne ≤ 0,25°, IP67.
Versions à collecteur tournant, avec le boîtier d’interface CT3.
Ressources
Fiches techniques et manuels
Plans
Aucun pour LW9.5.
Guides et notes
Applications associées
-
 Endurance Efforts de roue sur la route Trois forces et trois moments à chaque roue, enregistrés pendant la conduite du véhicule.
-
 Dynamique Dynamique du véhicule Les forces et les moments à chaque roue lorsque le véhicule freine, tourne et change de voie.
-
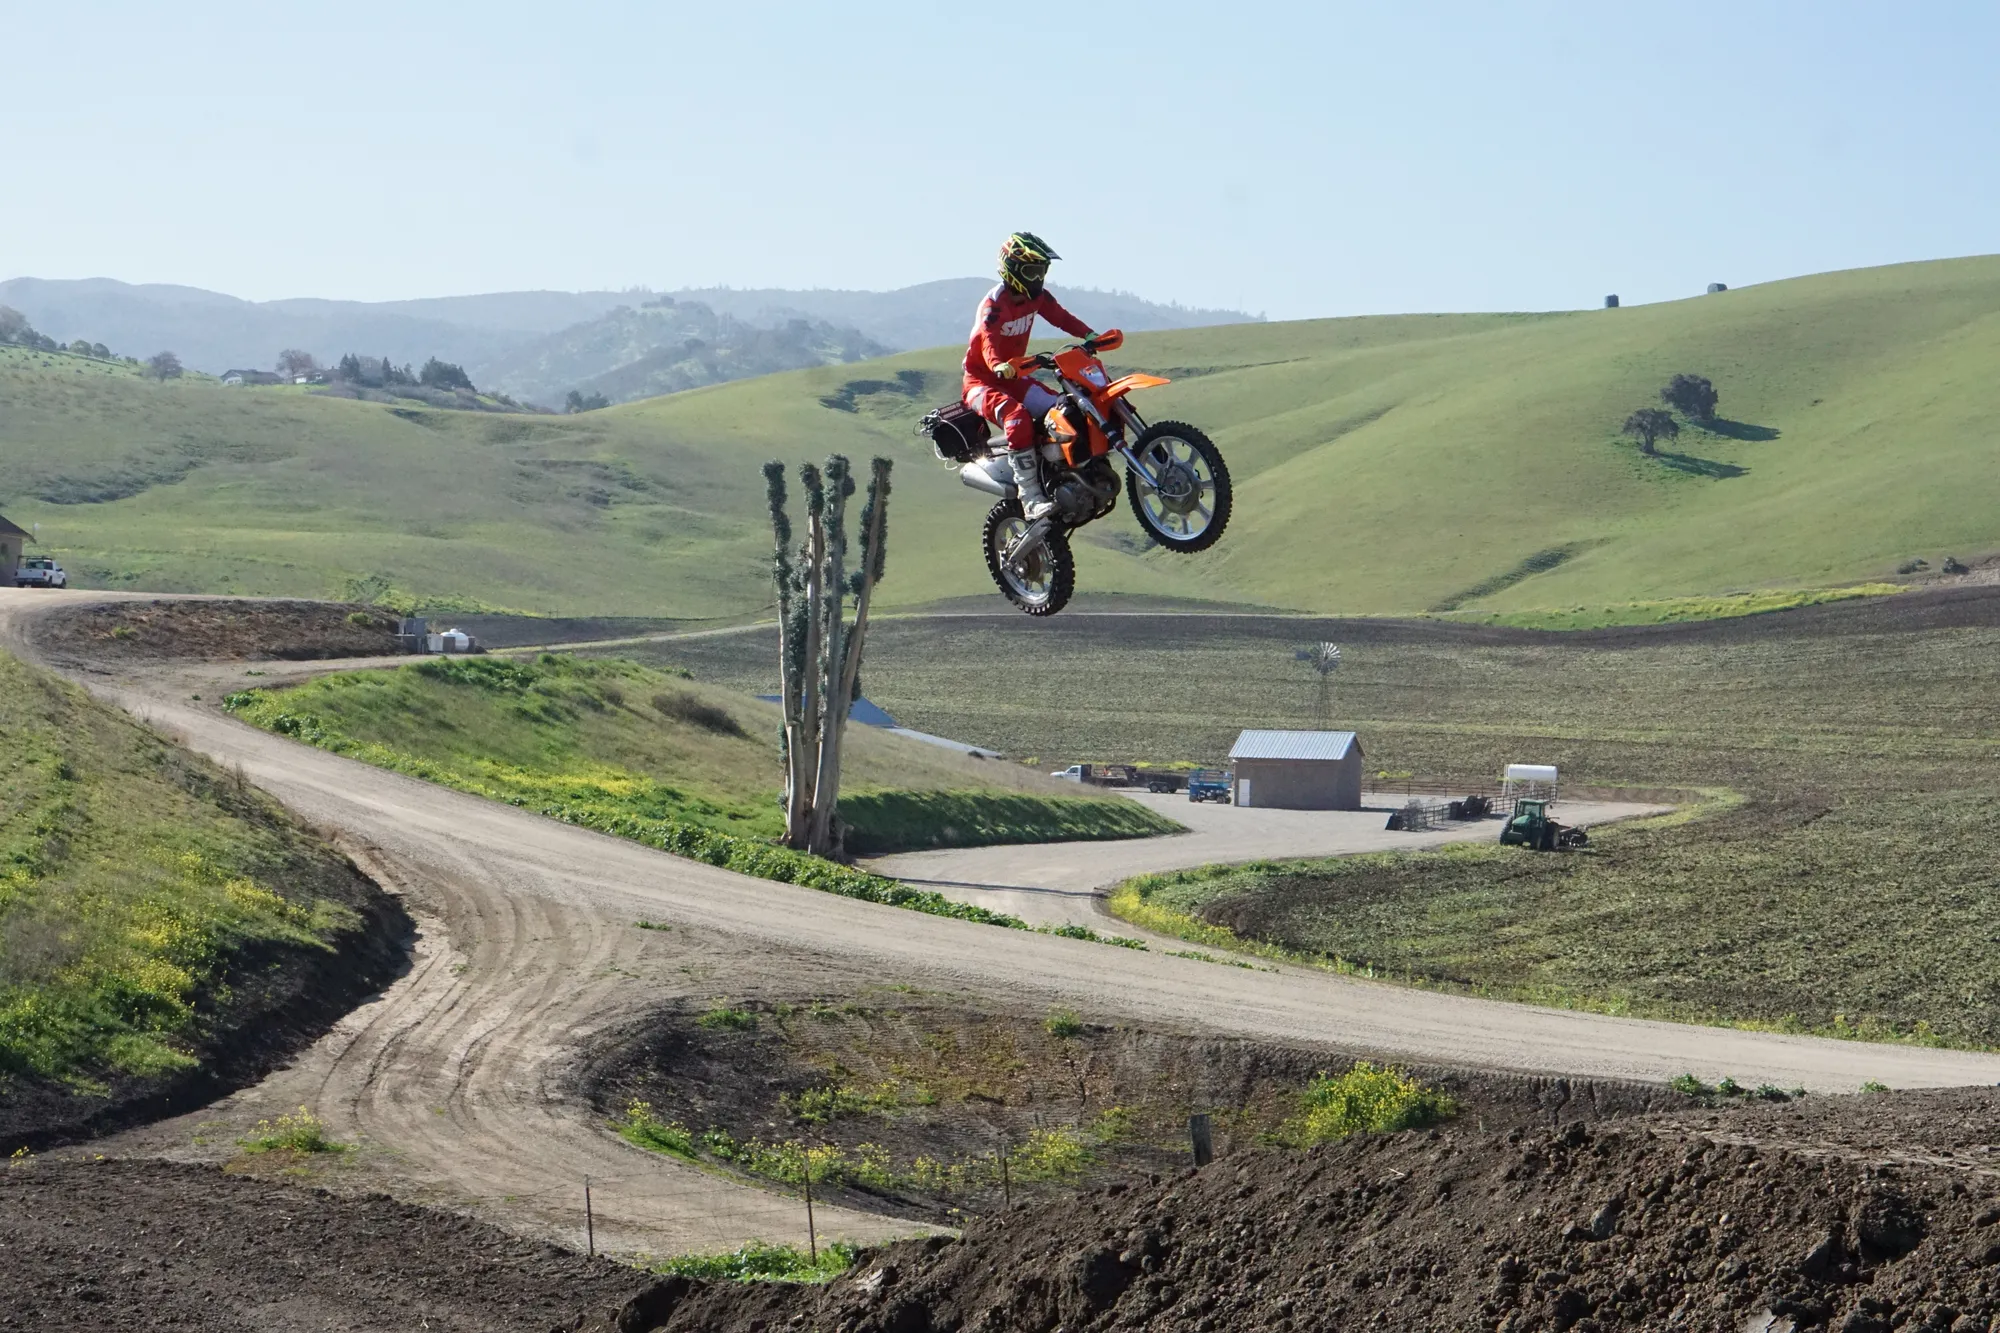 Endurance Campagnes d’endurance L’effort que voit réellement chaque roue sur un nid-de-poule, un obstacle ou une piste dégradée, sous forme de données enregistrées.
-
 Dynamique Angle de dérive Angle de dérive mesuré sans contact par un capteur optique, sur une roue ou sur la carrosserie du véhicule.
Si la LW9.5 ne convient pas
- Couple seul Capteurs de couple roue
Couple de traction et couple de freinage à la roue, pendant que le véhicule roule.
- Signaux de la roue de série Wheel Instrumentation System
Signaux de jauges de déformation et de thermocouples prélevés sur une roue en rotation, sur la roue d’origine du véhicule, sur piste ou hors route.
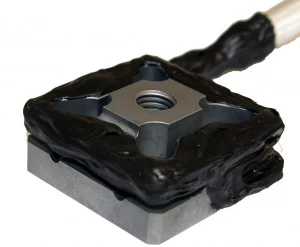
- Effort sur une pièce, pas sur une roue TR3D-B
Trois forces perpendiculaires mesurées par un corps carré, dès 25,4 mm de côté.
Une question sur ce produit ?
Véhicule, dimension de roue, efforts attendus. Un ingénieur d’application vous répond.
Plus de détails à donner ? Utiliser le formulaire de contact complet.