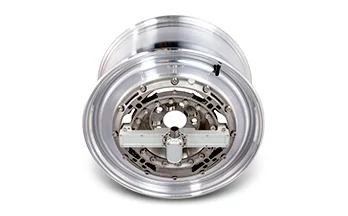
LW-2T-40K roue dynamométrique
Roue dynamométrique six axes pour véhicules industriels, camions de poids moyen, chargeuses compactes et grands chariots élévateurs, 178 kN radial et 89 kN latéral, pour roues simples ou jumelées de 15 in et plus.
- 178 kN
- Capacité Fx, Fz
- 89 kN
- Capacité Fy
- 40 kN·m
- Capacité en moment
- ≤ 0,5 % PE (Fx, Fz)
- Non-linéarité
- SortiesFx Fy Fz · Mx My Mz
- Également mesuréesAccélération X et Z (X, Y, Z sur les LW50 et LW55) · vitesse et angle de roue
- Sortie du signalanalogique · CAN · Ethernet · CAN FD et EtherCAT sur le CT3
- Transmission du signalcollecteur tournant ou télémesure
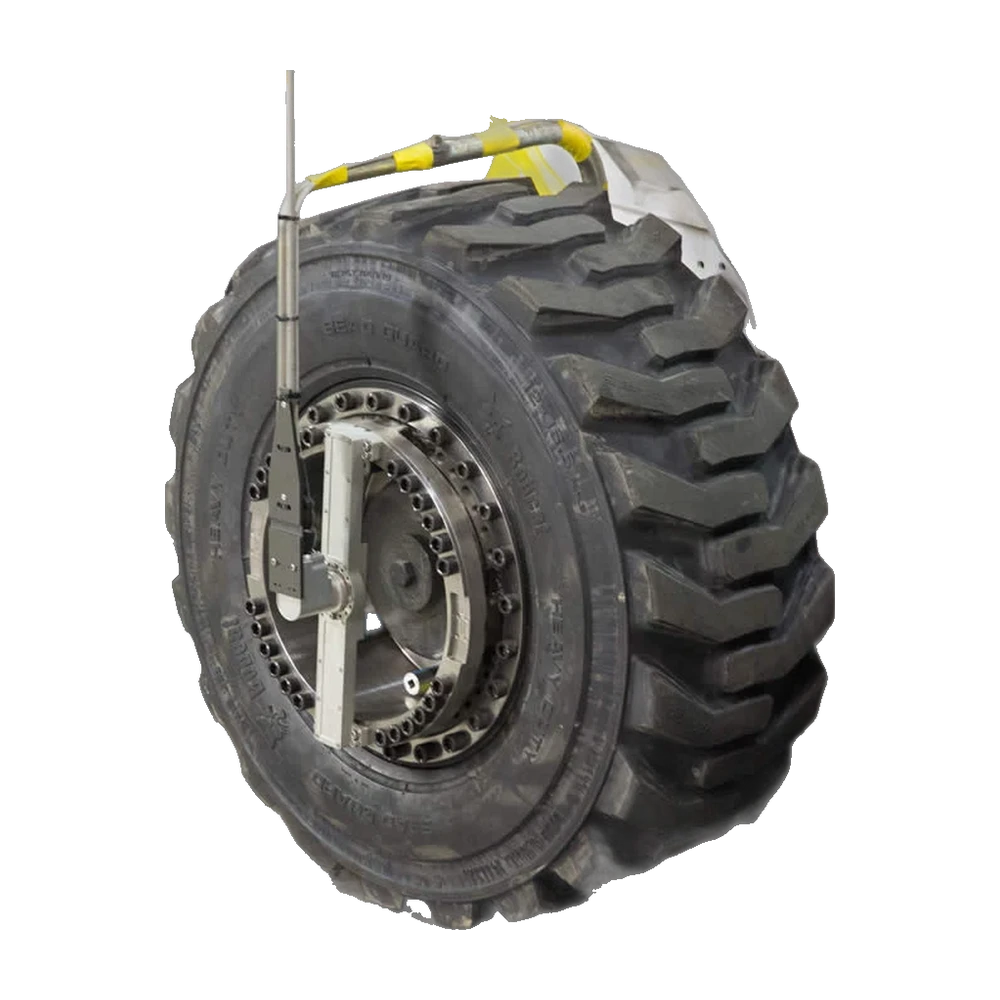
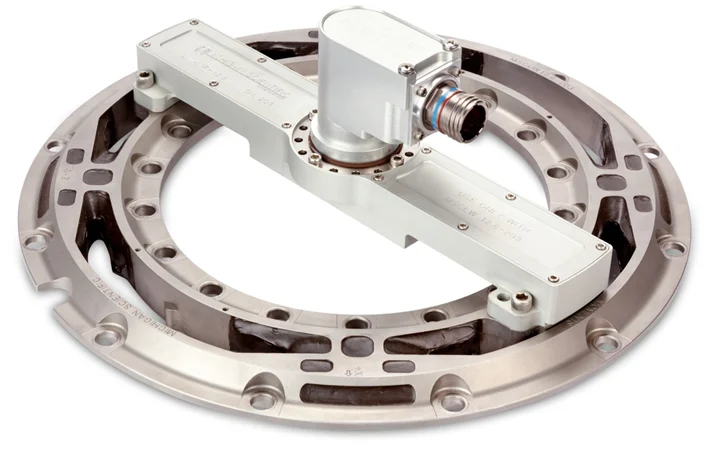
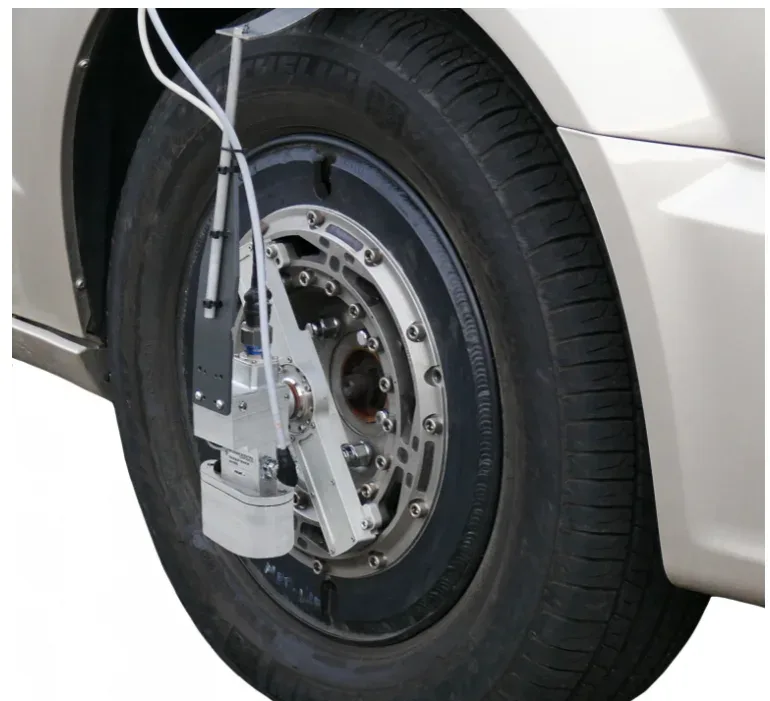
LW-2T-40K: roue dynamométrique pour poids moyens, 178 kN
La LW-2T-40K est le modèle de plus grande capacité des roues dynamométriques de poids moyen LW-2T-30K et LW-2T-40K. Des ponts de jauges de déformation à quatre branches fournissent des signaux indépendants pour les trois efforts et les moments de carrossage, de braquage et de couple : 178 kN (40 000 lbf) radial (Fx, Fz), 89 kN (20 000 lbf) latéral (Fy) au niveau de l’empreinte au sol, et 40 kN·m (30 000 lbf·ft) sur chacun des moments Mx, My et Mz, contre 133 kN, 66 kN et 30 kN·m pour la LW-2T-30K. La non-linéarité est de 0,5 % de la pleine échelle ou moins sur Fx, Fz et My, de 0,75 % sur Mx et Mz et de 1,5 % sur Fy. L’effort statique maximal recommandé par roue est de 3 630 kg (8 000 lb). L’hystérésis, le crosstalk après correction, la plage de température, les accélérations, la résolution angulaire et l’entraxe de fixation du moyeu sont ceux de la LW-2T-30K.
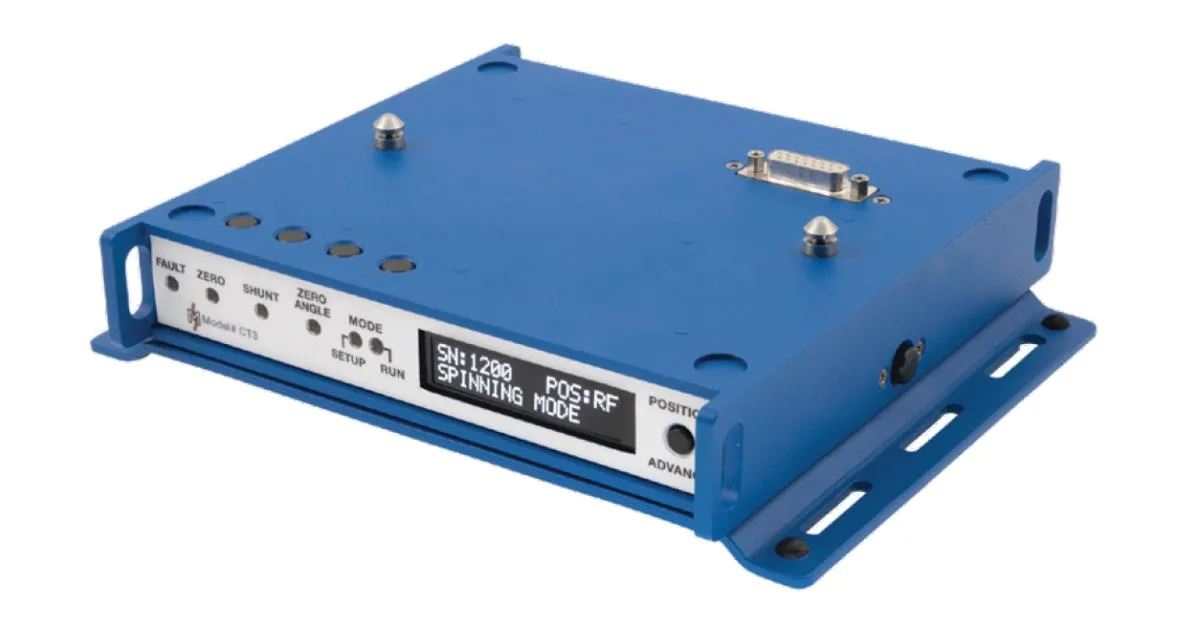
Les adaptateurs, le montage boulonné et la mise à zéro sont ceux de la LW-2T-30K, à l’exception de l’effort statique admissible SAE J328 des adaptateurs de la LW-2T-40K, 8 000 lbf (3 630 kg), qui ne doit pas être dépassé ; le manuel de la LW-2T-40K couvre les roues simples, avant et jumelées. Avec un collecteur tournant extérieur, le bloc amplificateur se monte sur la roue dynamométrique, amplifie et numérise ses signaux avant leur passage dans le collecteur tournant, et embarque un codeur optique pour la position et la vitesse ainsi qu’une puce intelligente amovible qui contient les valeurs d’étalonnage, de zéro et de shunt. Le boîtier d’interface CT3 effectue en temps réel la transformation de coordonnées et la correction du crosstalk, et délivre des sorties CAN FD, CAN 2.0 et Ethernet, avec des sorties EtherCAT et analogiques en modules optionnels ; il fonctionne avec des systèmes à collecteur tournant et à télémesure, et se configure depuis une page web embarquée par USB.
Comme la LW-2T-30K, elle s’adapte aux roues simples ou jumelées de 15 in et plus, une seule roue dynamométrique mesurant les efforts combinés d’un train de roues jumelées ou d’un pneu simple. Elle équipe les mêmes véhicules, des véhicules industriels et camions de poids moyen aux chargeuses compactes, engins hors route et gros chariots élévateurs, lorsque les efforts dépassent les 133 kN radial et 66 kN latéral de la LW-2T-30K.
Caractéristiques
| Grandeurs mesurées | Fx · Fy · Fz · Mx · My · Mz |
|---|---|
| Étendue de mesure | Fx 178 · Fy 89 · Fz 178 kN |
| Couple / moment nominal | Mx 40 000 · My 40 000 · Mz 40 000 N·m |
| Charge statique max. | 3 630 kg |
| Non-linéarité | Fx ≤ 0,5 · Fy ≤ 1,5 · Fz ≤ 0,5 · Mx ≤ 0,75 · My ≤ 0,5 · Mz ≤ 0,75 % FS |
| Hystérésis | ≤ 0,5 % FS |
| Diaphonie | ≤ 0,5 % FS (après correction) |
| Résolution angulaire | 0,17° |
| Axes | 6 |
| Principe de mesure | Jauge de déformation (Ponts à 4 jauges) |
| Étendue de mesure | 55 g |
| Transmission du signal | Collecteur tournant |
| Température de fonctionnement | −40 à 125 °C |
| Boîtier d’interface | CT3 |
| Véhicules | Véhicules commerciaux · Camions de poids moyen · Chargeuses compactes · Chariots élévateurs · Équipements hors route |
| Perçage du moyeu | 265 mm (et moins) |
| Taille de jante | 15 in (et plus, simple ou double) |
Aucun modèle 3D pour cette version.
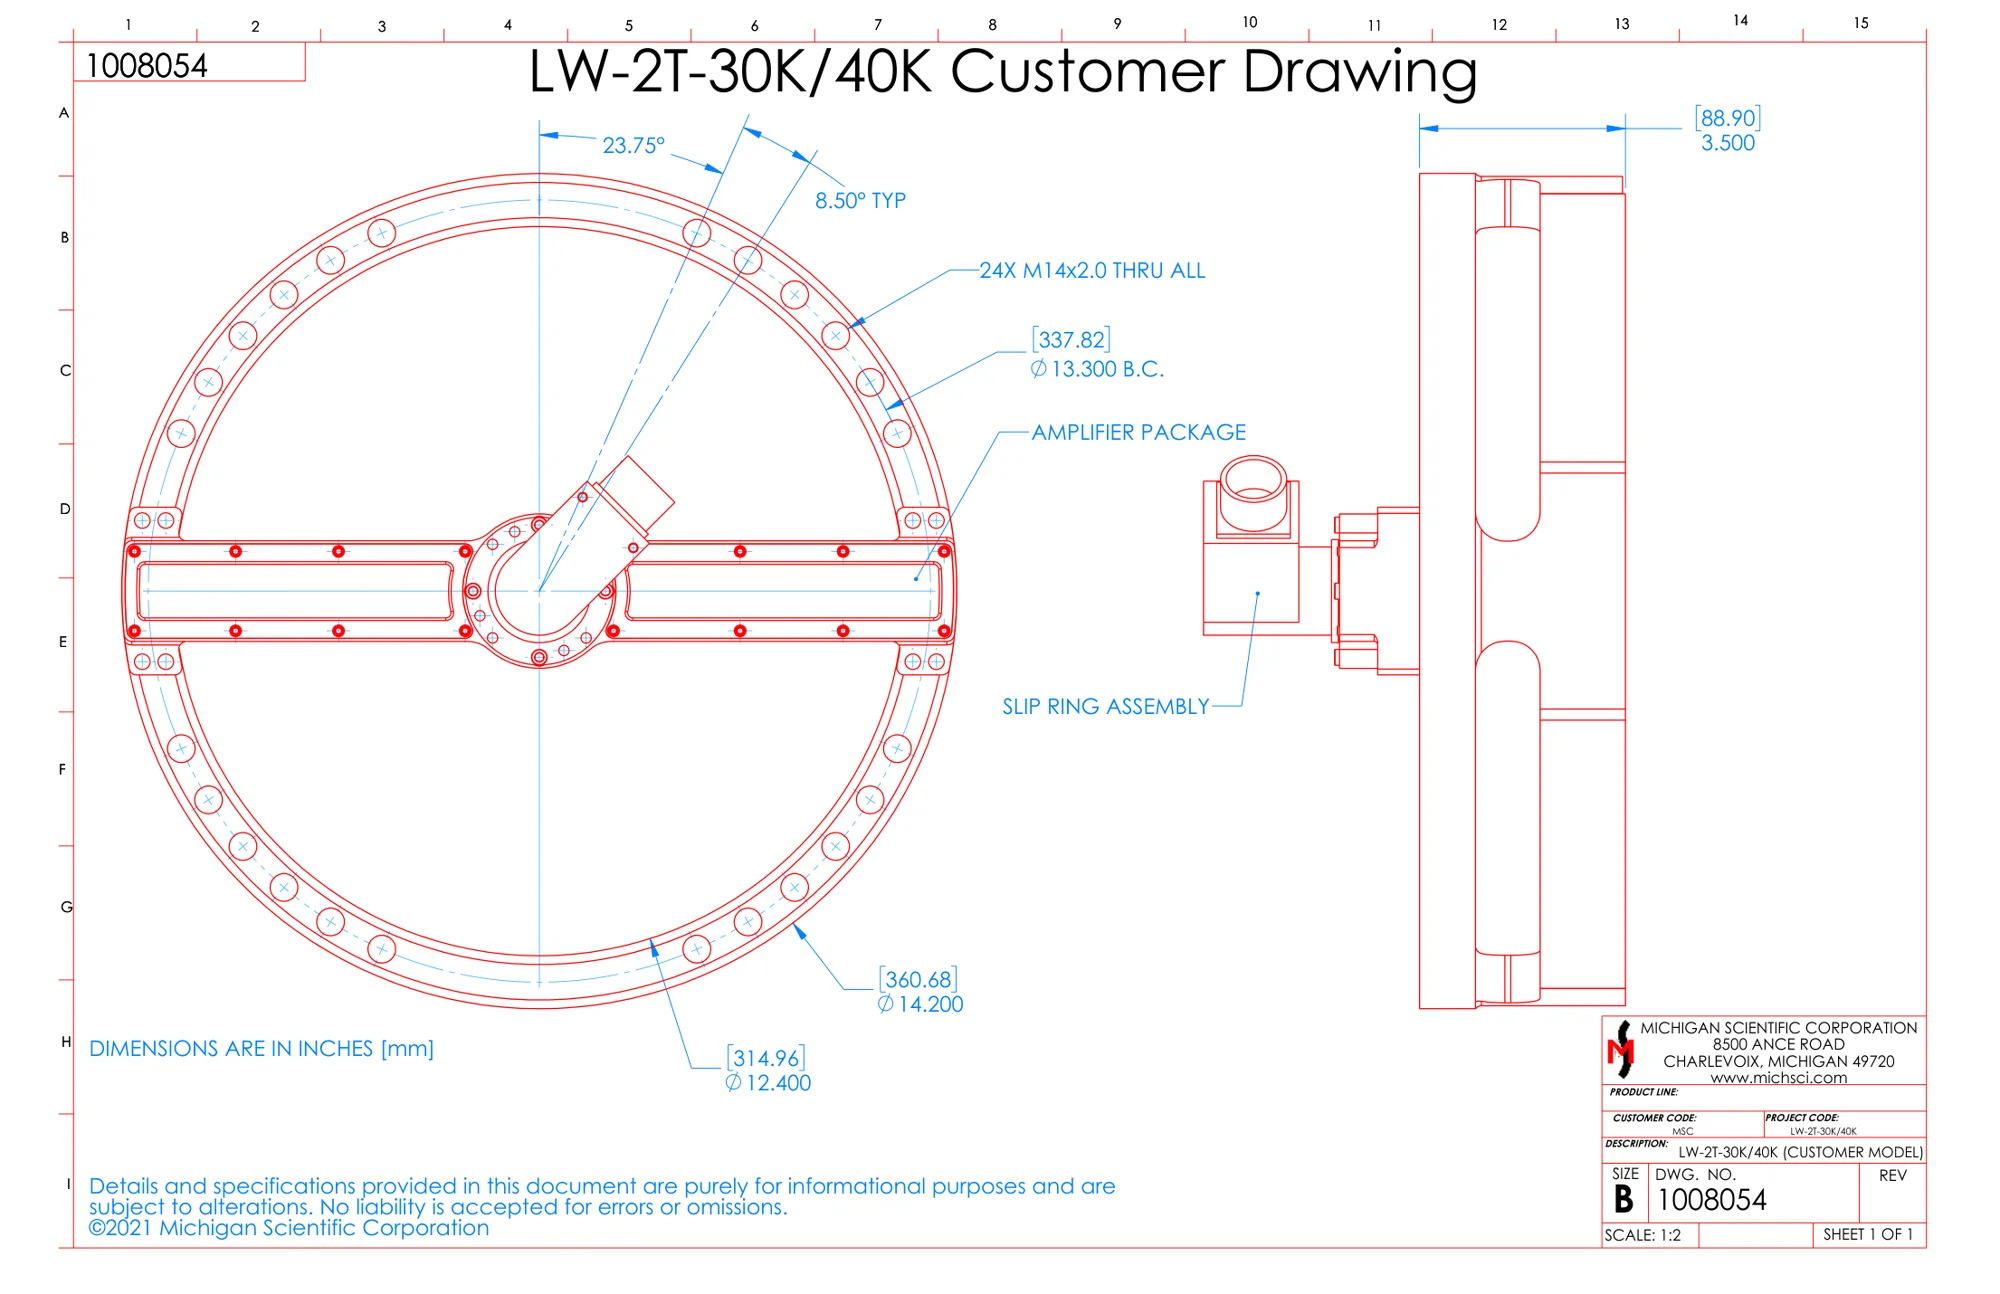
Aucun plan pour cette version.
À utiliser avec LW-2T-40K
Ce que vous ajoutez ici est intégré à la même demande de devis.
-
Mesure sur une roue directrice
Correcteur d’angle de stator SAC
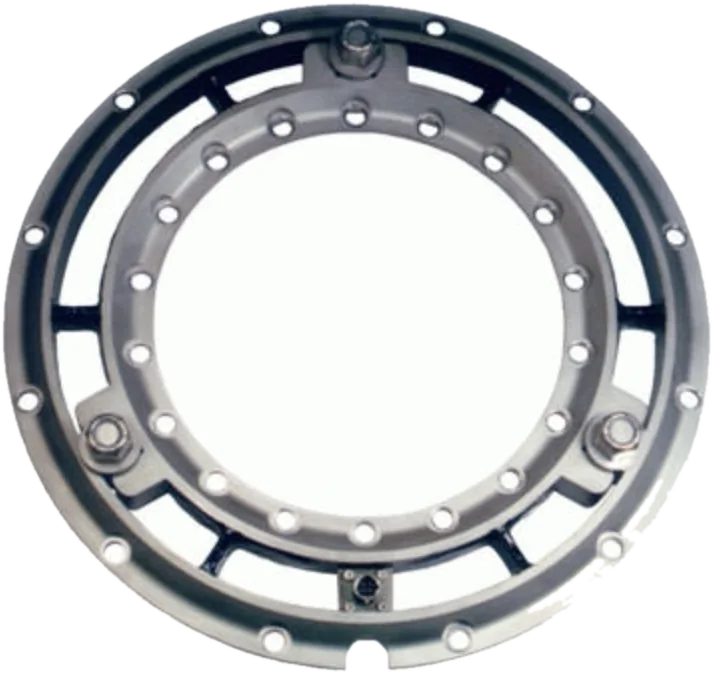
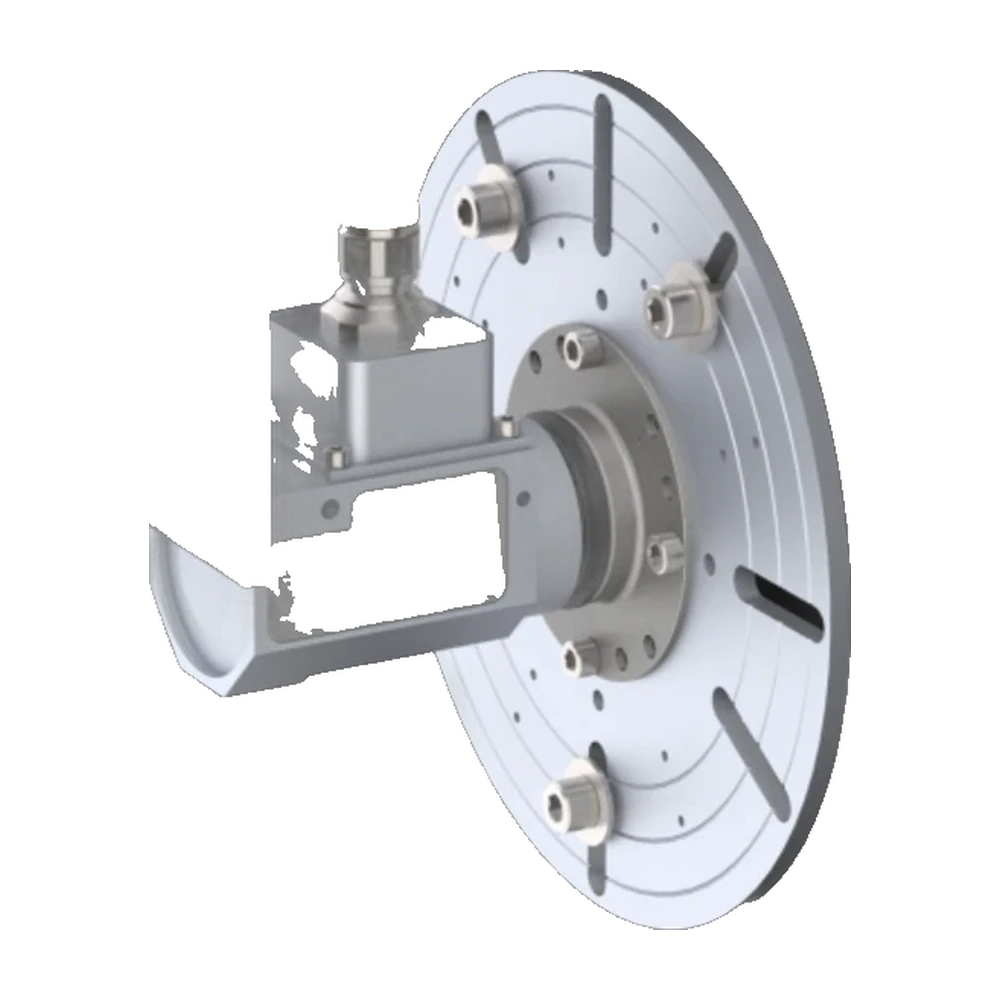
Corrige le signal d’angle de rotation en temps réel pour la transformation de coordonnées, sans support monté au-dessus de la roue. Précision du codeur interne ≤ 0,25°, IP67.
Versions à collecteur tournant, avec le boîtier d’interface CT3.
Ressources
Fiches techniques et manuels
Applications associées
-
 Endurance Efforts de roue sur la route Trois forces et trois moments à chaque roue, enregistrés pendant la conduite du véhicule.
-
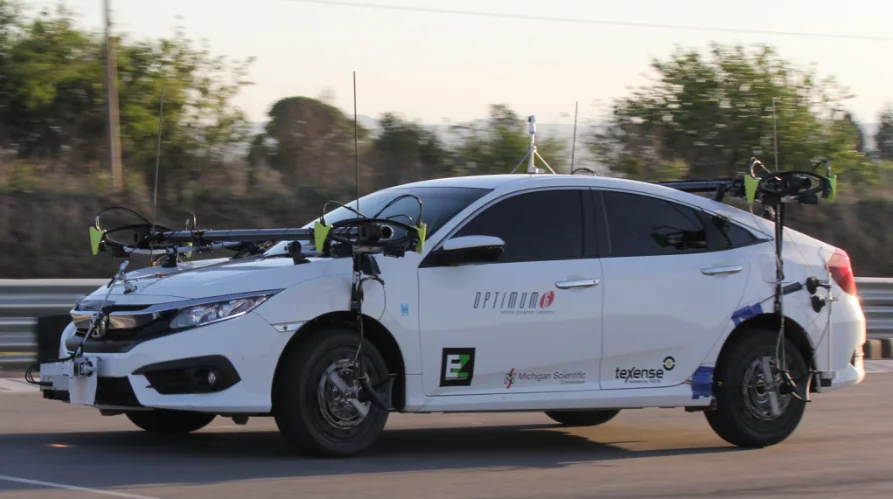 Dynamique Dynamique du véhicule Les forces et les moments à chaque roue lorsque le véhicule freine, tourne et change de voie.
-
 Dynamique Angle de dérive Angle de dérive mesuré sans contact par un capteur optique, sur une roue ou sur la carrosserie du véhicule.
-
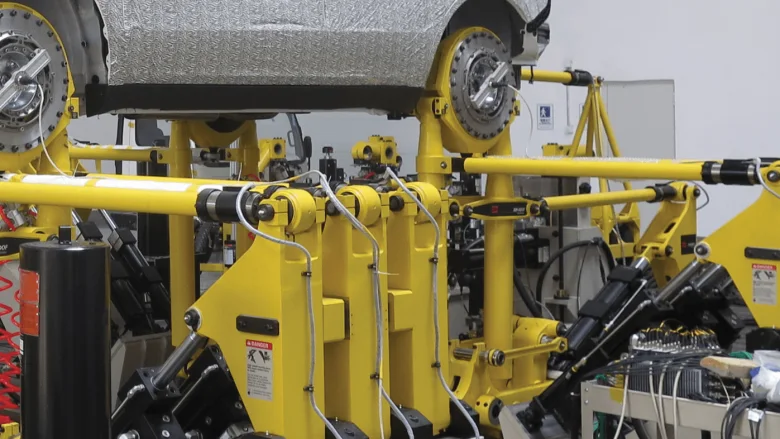 Banc d’essai Simulateurs de route Les efforts mesurés à la roue sur la route, et la preuve que le simulateur les reproduit.
Si la LW-2T-40K ne convient pas
- Couple seul Capteurs de couple roue
Couple de traction et couple de freinage à la roue, pendant que le véhicule roule.
- Signaux de la roue de série Wheel Instrumentation System
Signaux de jauges de déformation et de thermocouples prélevés sur une roue en rotation, sur la roue d’origine du véhicule, sur piste ou hors route.
- Effort sur une pièce, pas sur une roue TR3D-B
Trois forces perpendiculaires mesurées par un corps carré, dès 25,4 mm de côté.
Une question sur ce produit ?
Véhicule, taille de roue, efforts attendus. Un ingénieur d’application vous répond.
Plus de détails à donner ? Utiliser le formulaire de contact complet.