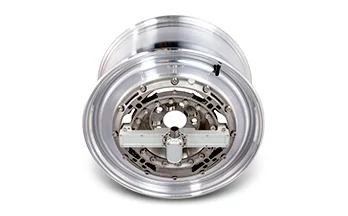
LW-2T-60K-S roue dynamométrique
Roue dynamométrique six axes pour camions de classe 8 et grands véhicules hors route, le modèle de moindre capacité des deux modèles pour service lourd : 300 kN radial, 150 kN latéral, 81 kN·m.
- 300 kN
- Capacité Fx, Fz
- 150 kN
- Capacité Fy
- 81 kN·m
- Capacité en moment
- ≤ 1 % FS
- Non-linéarité
- SortiesFx Fy Fz · Mx My Mz
- Également mesuréesaccélération X et Z · vitesse et angle de roue
- Sortie du signalanalogique · CAN · Ethernet · CAN FD et EtherCAT en option
- Transmission du signalcollecteur tournant ou télémesure interchangeables
LW-2T-60K-S: roue dynamométrique robuste, 300 kN
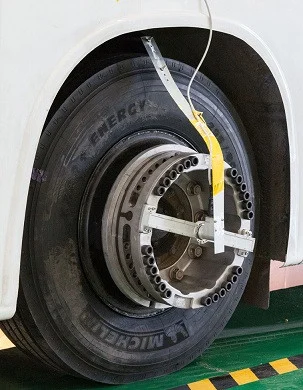
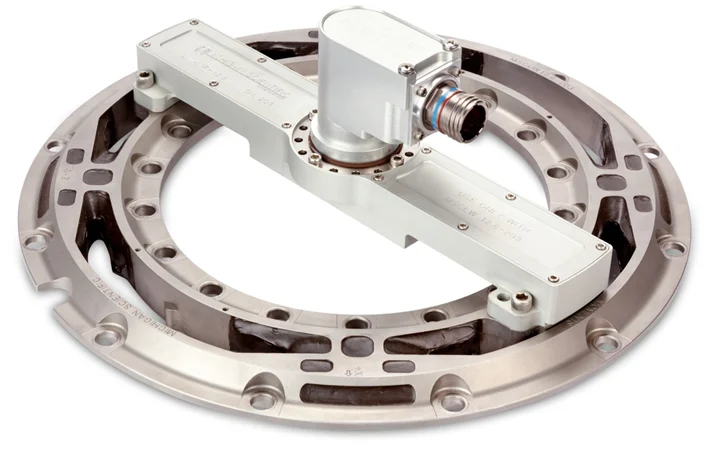
La LW-2T-60K-S est le modèle de moindre capacité des deux roues dynamométriques Michigan Scientific pour service lourd destinées aux camions classe 8 et aux grands véhicules hors route : 67 400 lbf (300 kN) en radial (Fx, Fz), 33 700 lbf (150 kN) en latéral à l’empreinte au sol du pneu (Fy) et 60 000 lbf·ft (81 kN·m) sur les moments de carrossage, de braquage et de couple. Une seule roue dynamométrique mesure les efforts combinés d’un ensemble de roues jumelées ou d’un pneu unique, sur des roues de 20 in et plus et des entraxes de fixation de moyeu de 285 mm ou 335 mm. Pour des efforts plus élevés, la LW-2T-100K-S supporte 445 kN en radial dans le même encombrement.
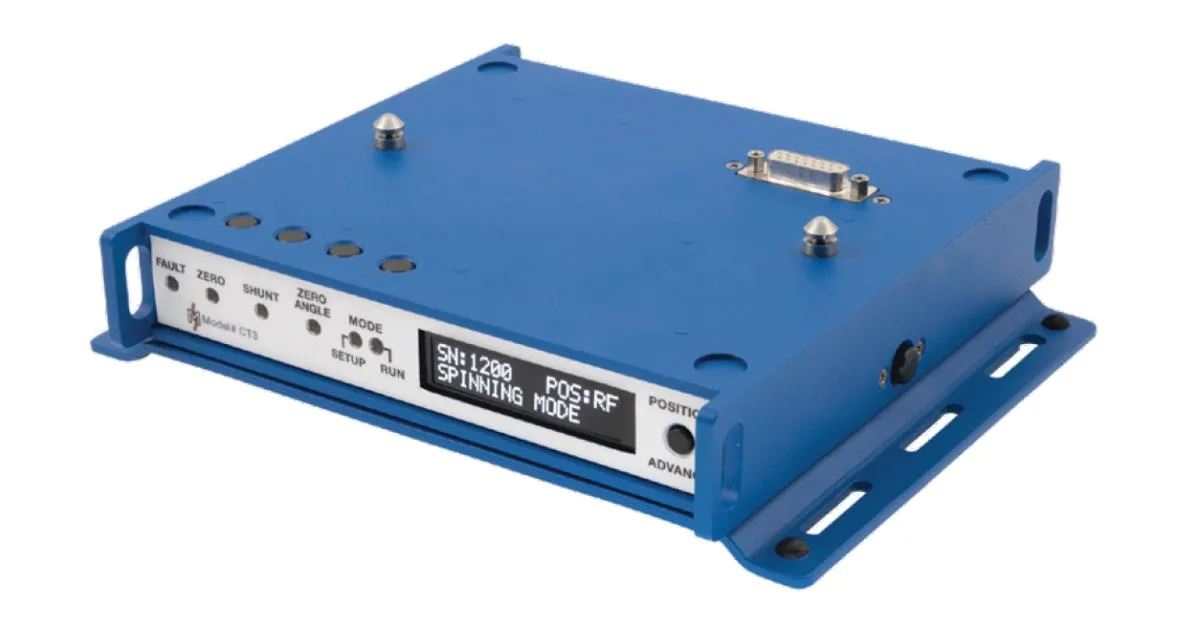
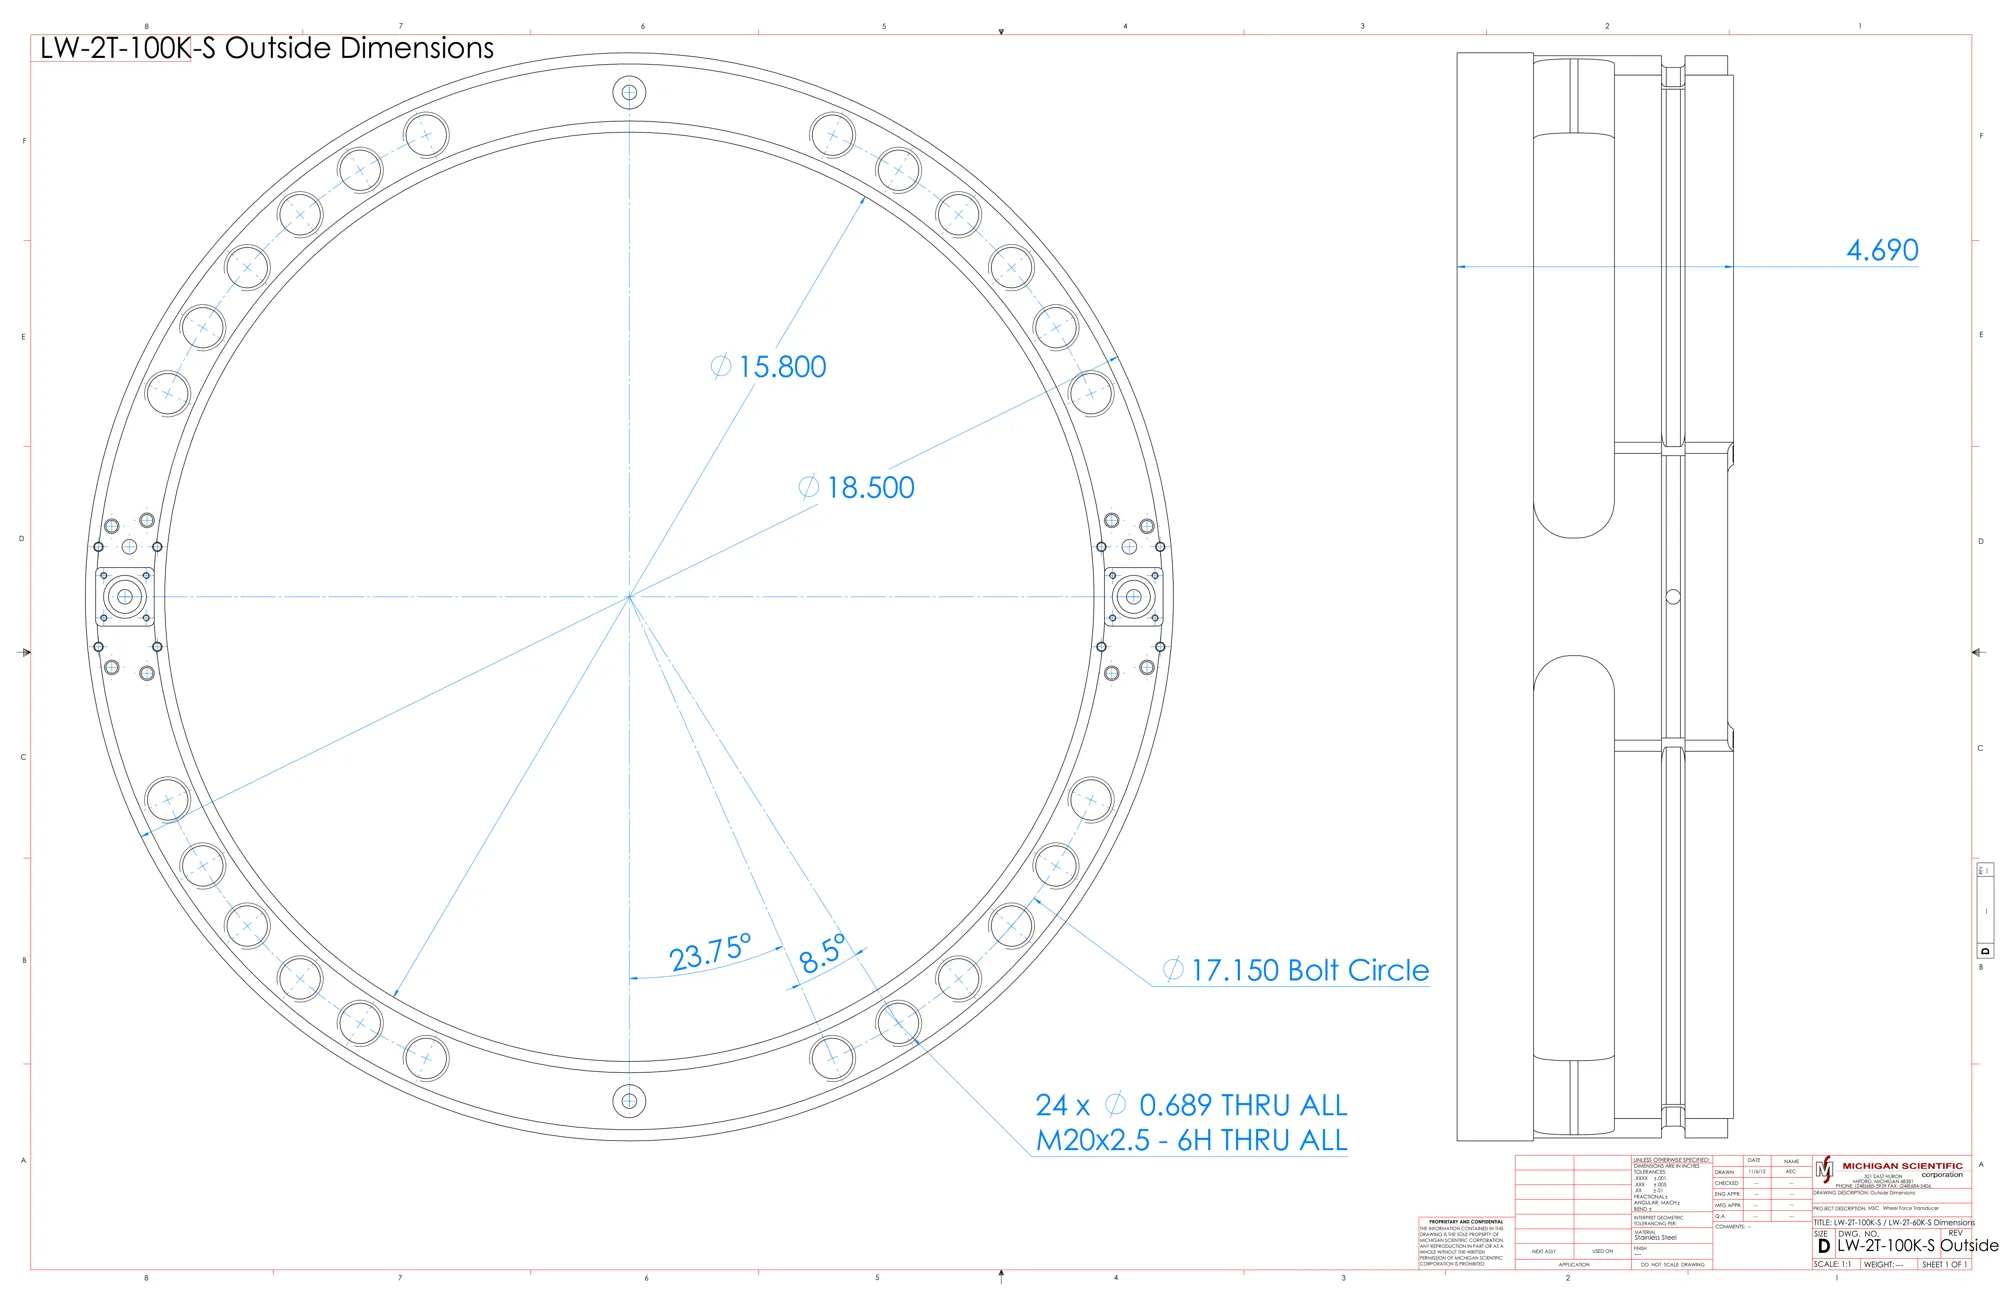
Vingt-quatre trous traversants de Ø 17,5 mm et des filetages M20 × 2,5 sont répartis sur un cercle de perçage de Ø 435,6 mm. Sur roues jumelées, les deux adaptateurs de jante se boulonnent sur la roue dynamométrique avec les mêmes boulons M20, puis l’adaptateur de moyeu avec vingt-quatre autres, serrés à l’aide d’un multiplicateur de couple ; des entretoises portent la barre d’amplificateurs. Une retenue magnétique maintient à la verticale le stator du collecteur tournant, ou le dispositif de correction d’angle du stator sur les roues directrices. Le boîtier d’interface CT3, alimenté de 9 à 36 V CC, exécute le contrôle d’étalonnage par shunt et la mise à zéro.
Le boîtier d’interface utilisateur CT3 effectue en temps réel la transformation de coordonnées et la correction du crosstalk, avec un résidu inférieur à 1 % de la pleine échelle, et délivre des sorties CAN FD, CAN 2.0 et Ethernet, avec EtherCAT et des sorties analogiques en option ; une page web intégrée, accessible par USB, configure le système. La roue dynamométrique est étanche et s’utilise sur route et hors route en toutes conditions, ainsi que pour surveiller et piloter les essais en laboratoire.
Caractéristiques
| Grandeurs mesurées | Fx · Fy · Fz · Mx · My · Mz |
|---|---|
| Étendue de mesure | Fx 300 · Fy 150 · Fz 300 kN |
| Couple / moment nominal | Mx 81 000 · My 81 000 · Mz 81 000 N·m |
| Charge statique max. | 6 125 kg |
| Non-linéarité | ≤ 1 % FS |
| Hystérésis | ≤ 0,5 % FS |
| Diaphonie | ≤ 1 % FS (après correction) |
| Résolution angulaire | 0,17° |
| Axes | 6 |
| Principe de mesure | Jauge de déformation (Ponts à 4 jauges) |
| Étendue de mesure | 55 g |
| Sortie | Tension analogique · CAN · CAN FD |
| Transmission du signal | Collecteur tournant · Télémesure |
| Diamètre d’arbre | 401,3 mm (alésage central) |
| Fixations de montage | 24 × Ø 17,5 mm (trous traversants, et filetages M20 × 2,5) |
| Cercle de boulons | 435,6 mm |
| Dimensions | Ø 469,9 × 119,1 mm |
| Matériau | Acier inoxydable |
| Température de fonctionnement | −40 à 125 °C |
| Boîtier d’interface | CT3 |
| Véhicules | Camions de classe 8 · Véhicules hors route · Équipements hors route · Engins lourds |
| Perçage du moyeu | 285 · 335 mm |
| Taille de jante | 20 in (et plus, simple ou double) |
Aucun modèle 3D pour cette version.
Aucun plan pour cette version.
À utiliser avec LW-2T-60K-S
Ce que vous ajoutez ici est intégré à la même demande de devis.
-
Mesure sur une roue directrice
Correcteur d’angle de stator SAC
Corrige le signal d’angle de rotation en temps réel pour la transformation de coordonnées, sans support au-dessus de la roue. Précision du codeur interne ≤ 0,25°, IP67.
Versions à collecteur tournant, avec le boîtier d’interface CT3.
Ressources
Fiches techniques et manuels
Modèles CAO
Guides et notes
Applications associées
-
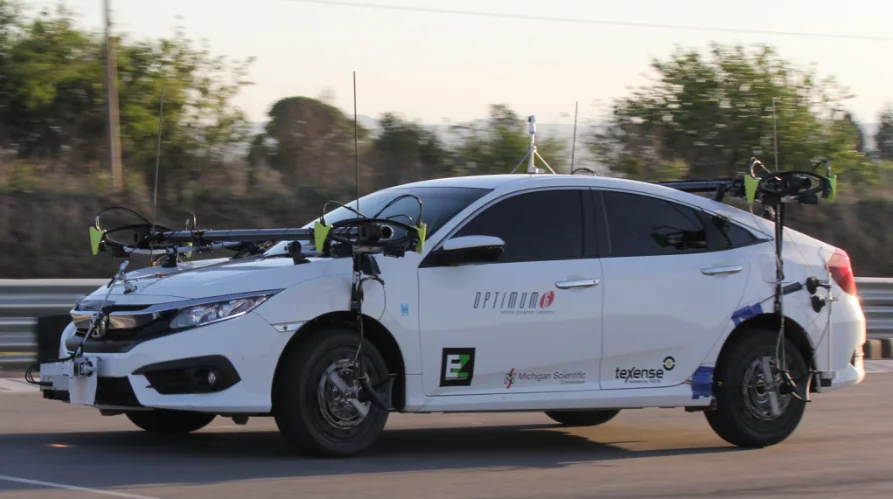
 Endurance Efforts de roue sur la route Trois forces et trois moments à chaque roue, enregistrés pendant la conduite du véhicule.
-
 Dynamique Dynamique du véhicule Les forces et les moments à chaque roue lorsque le véhicule freine, tourne et change de voie.
-
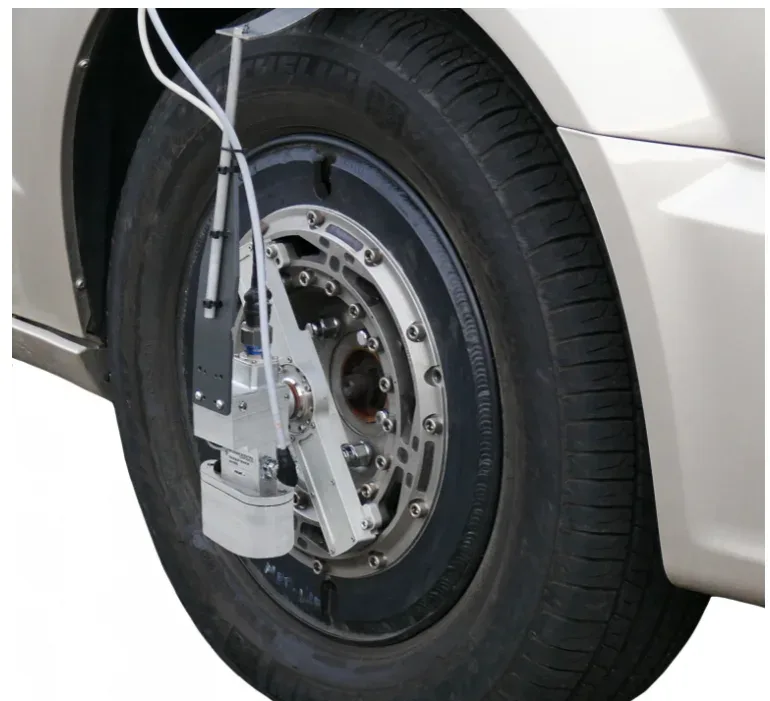 Dynamique Angle de dérive Angle de dérive mesuré sans contact par un capteur optique, sur une roue ou sur la carrosserie du véhicule.
-
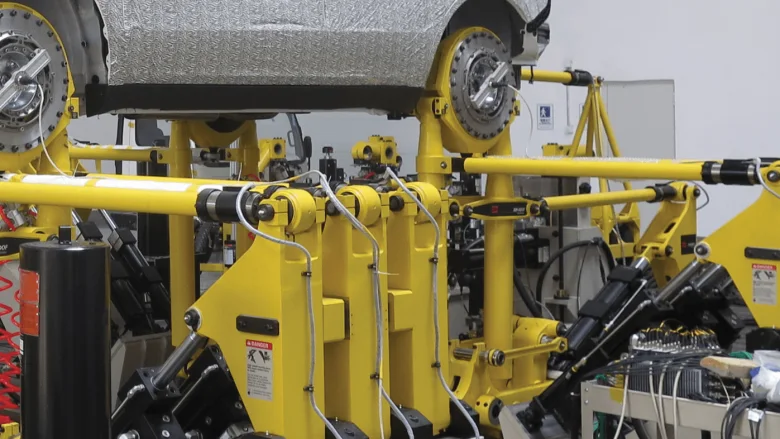 Banc d’essai Simulateurs de route Les efforts mesurés à la roue sur la route, et la preuve que le simulateur les reproduit.
Si la LW-2T-60K-S ne convient pas
- Couple seul Capteurs de couple roue
Couple de traction et couple de freinage à la roue, pendant que le véhicule roule.
- Signaux de la roue de série Wheel Instrumentation System
Signaux de jauges de déformation et de thermocouples prélevés sur une roue en rotation, sur la roue d’origine du véhicule, sur piste ou hors route.
- Effort sur une pièce, pas sur une roue TR3D-B
Trois forces perpendiculaires mesurées par un corps carré, dès 25,4 mm de côté.
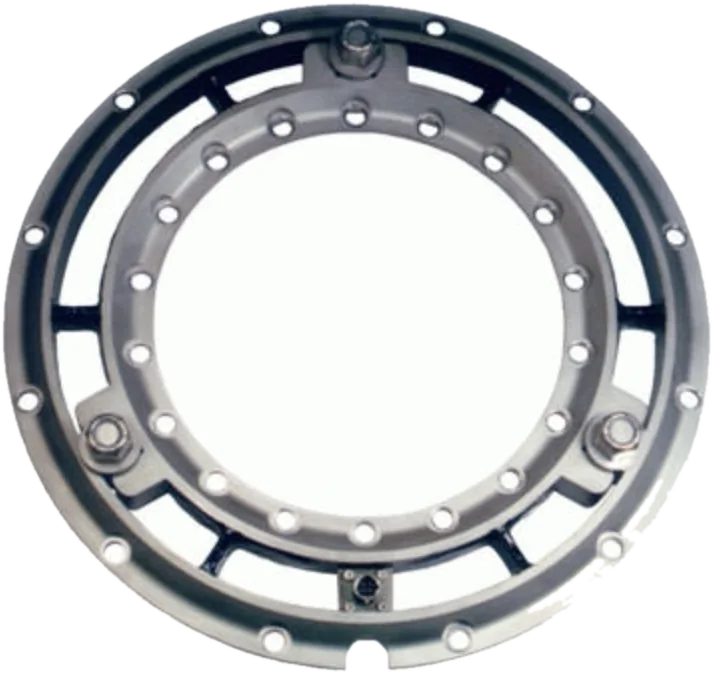
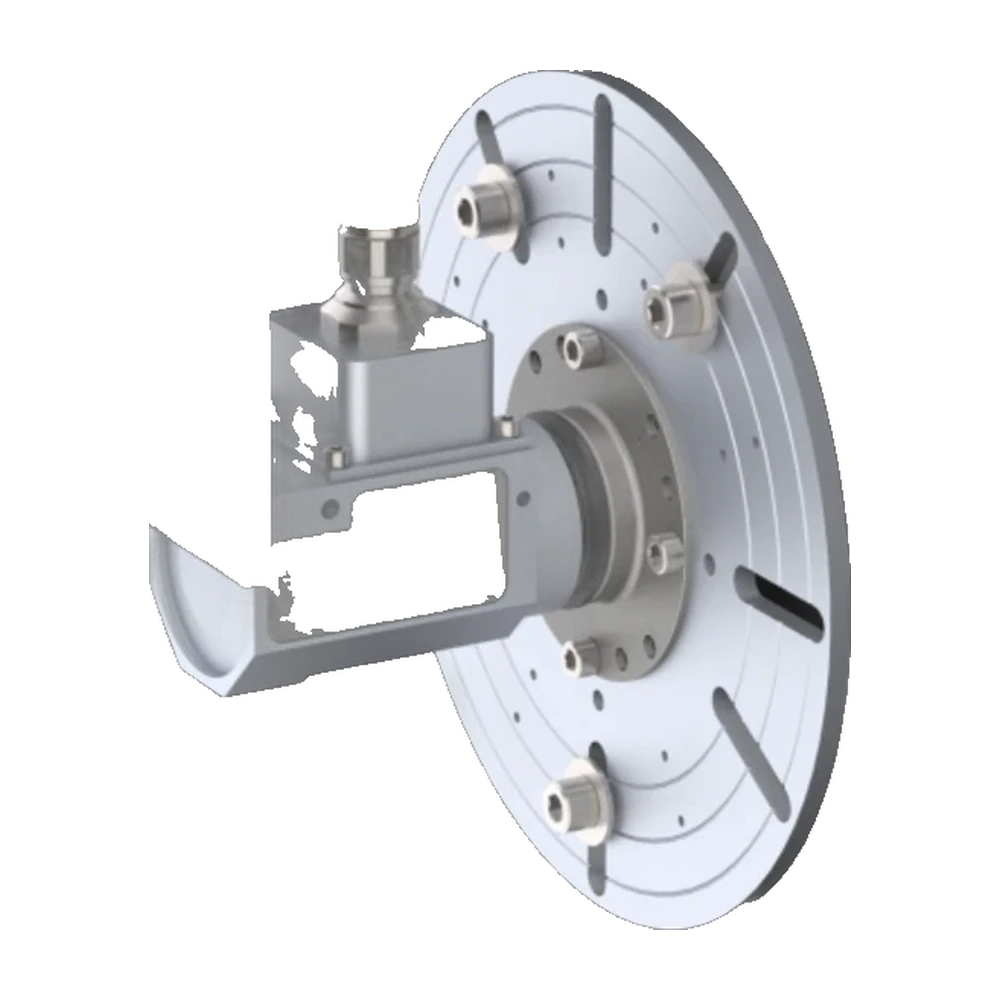
Une question sur ce produit ?
Véhicule, dimension de roue, efforts attendus. Un ingénieur d’application vous répond.
Plus de détails à donner ? Utiliser le formulaire de contact complet.