Mesurer des forces selon trois directions là où un capteur de force entre à peine
En bref
Dans un robot ou une prothèse, le capteur de force doit tenir à l’intérieur de l’ensemble en mouvement. Le TR3D-B-1K mesure trois forces jusqu’à 4,4 kN par axe dans un corps de 25,4 × 25,4 × 12,7 mm, avec un pont de jauges de déformation par axe. Un capteur de force six axes TR6D-C ajoute les trois moments : 71 kN et 1,4 kN·m sur le 16K, 178 kN et 9,5 kN·m sur le 40K. Un boîtier amplificateur SGA3 délivre ± 10 V par axe.
- 4,4 kN
- capacité par axe du TR3D-B-1K
- 25,4 × 25,4 × 12,7 mm
- corps du TR3D-B-1K
- 6
- composantes mesurées par un capteur de force TR6D-C
Chaîne d’effort
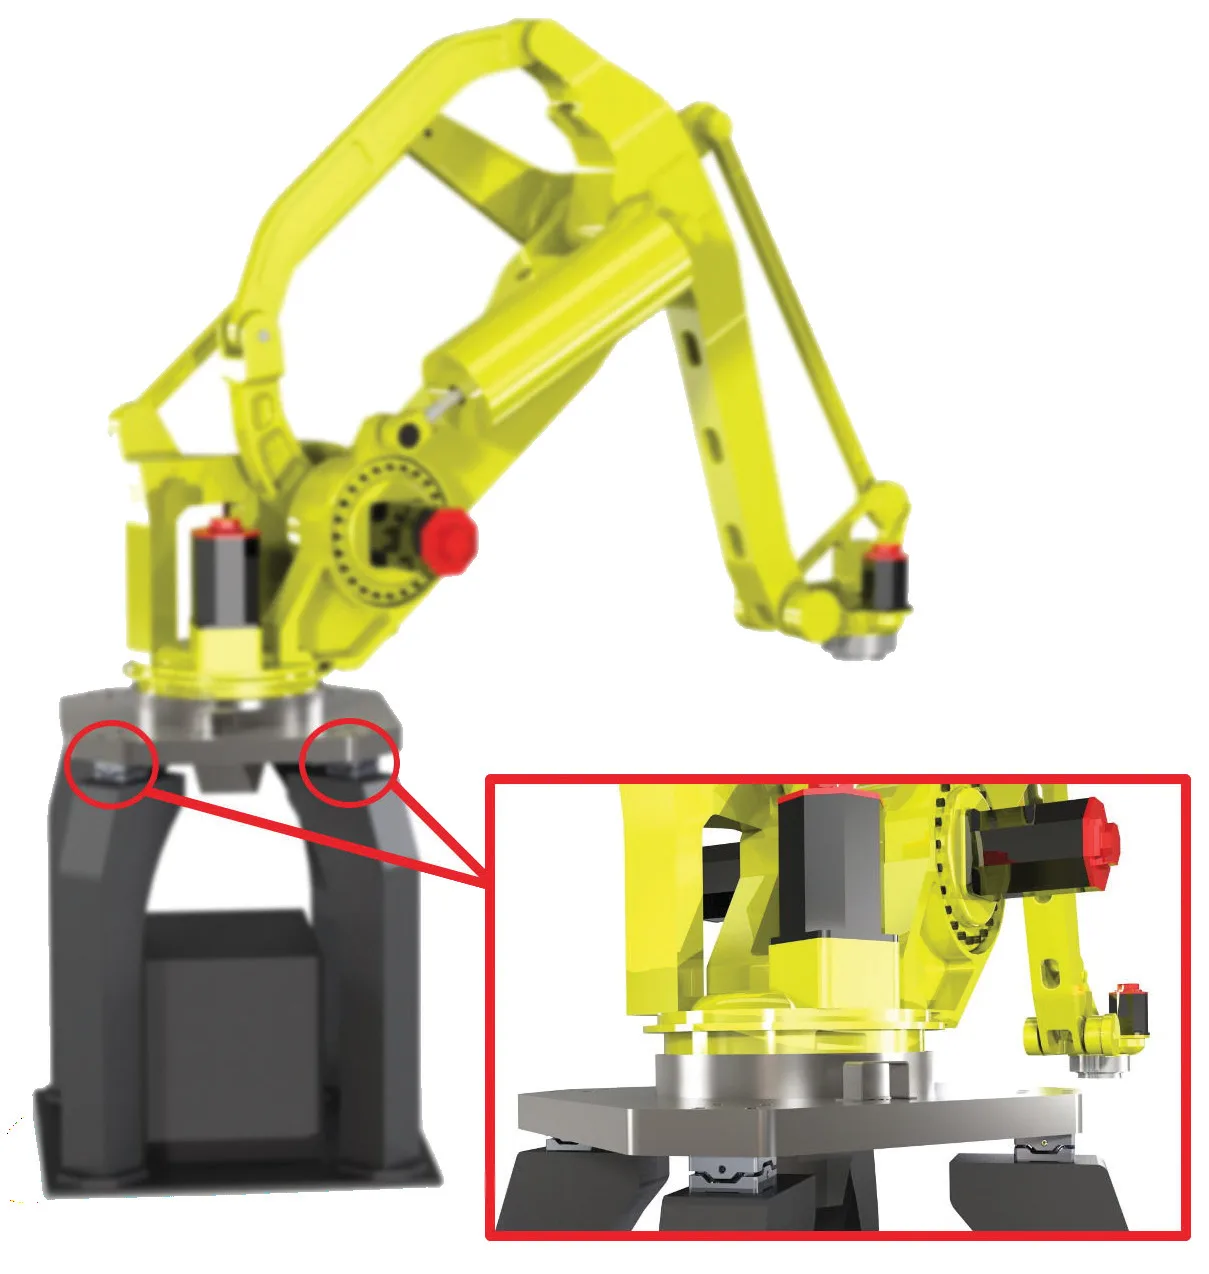
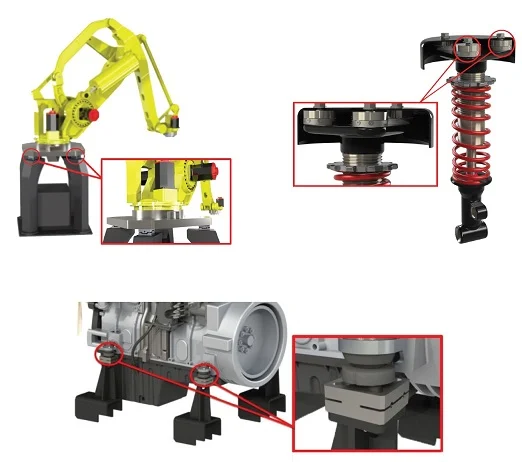
Sur un robot, le capteur de force mesure le moment en porte-à-faux à la base du bras en fonctionnement, ou les forces sur l’effecteur. Un capteur de force six axes donne les trois forces et les trois moments, si bien que le robot perçoit les efforts dans toutes les directions ; cela sert la préhension et l’assemblage de produits.
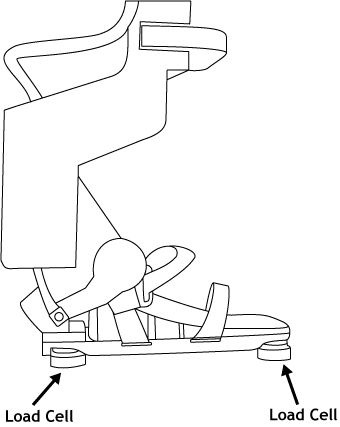
Sous un pied prothétique, des capteurs de force mesurent les forces entre la prothèse et le sol selon trois directions pendant que le patient marche, court ou saute. Les données servent aux travaux sur l’équilibre et la démarche ainsi qu’au développement de la prothèse. Les capteurs de force six axes servent aux simulations d’articulations, aux membres prothétiques et aux essais de performance.
Instrumentation
| Trois forces, corps le plus compact | TR3D-B-1K, 4,4 kN par axe, 25,4 × 25,4 × 12,7 mm, moment maximal de 65 N·m par axe, 4,5 mV/V, aluminium ou acier inoxydable |
|---|---|
| Trois forces, série | TR3D, de 1,1 à 444 kN par axe, trois ponts complets à jauges de déformation |
| Forces et moments | TR6D-C-16K, 71 kN et 1,4 kN·m, 101,6 × 101,6 × 50,8 mm · TR6D-C-40K, 178 kN et 9,5 kN·m, 152,4 × 152,4 × 76,2 mm |
| Montage | implantations de perçage identiques sur le dessus et la base du TR6D-C ; TR3D-B boulonné dans une pièce existante après modification, ou entre des brides conçues à cet effet |
| Protection | étanchéité, compensation en température, utilisable de −40 à 149 °C |
| Amplificateur | SGA3, alimentation du pont ± 5 V, sortie ± 10 V par axe, commutateur d’étalonnage par shunt sur le boîtier |
| Étalonnage | rapport d’étalonnage ISO/IEC 17025 avec chaque TR3D et TR6D-C, avec la matrice de diaphonie pour le TR6D-C |
Procédure
- 01
Choisir trois ou six composantes
Trois forces si l’essai ne nécessite que les forces ; six si les moments doivent en être séparés.
Capteurs de force six axes - 02
Choisir le corps en fonction de l’encombrement
Le TR3D-B-1K se loge là où 25,4 × 25,4 × 12,7 mm sont disponibles ; la capacité découle de l’effort et du moment maximal par axe.
Capteurs de force triaxiaux TR3D-B - 03
Boulonner le capteur dans la chaîne d’effort
Sous la base, au niveau de la bride du poignet ou sous le pied prothétique, au moyen de brides conçues pour l’assemblage.
- 04
Conditionner et enregistrer
Un boîtier SGA3 par capteur de force triaxial, ± 10 V par axe ; étalonnage par shunt sur chaque voie avant l’essai.
Boîtier amplificateur SGA3
Efforts de fixation dans un véhicule
Le même capteur de force miniature mesure les efforts de fixation là où l’espace est restreint. Sur un arbre de transmission en plusieurs parties, il donne les efforts radial et axial sur le support de roulement. Entre un moteur de moto et son cadre, les trois directions donnent la force totale sur les équerres de fixation moteur et les amortisseurs de vibrations.
Résultat
Des forces dans trois directions avec un capteur de force de 25,4 mm qui s’insère dans l’ensemble, ou des forces et des moments avec un capteur de force six axes, sur le bras robotisé, l’effecteur ou le pied prothétique.
Questions fréquentes
Quelle est la taille minimale d’un capteur de force triaxe ?
Le TR3D-B-1K mesure 25,4 × 25,4 × 12,7 mm et lit trois forces jusqu’à 4,4 kN par axe, avec un moment maximal de 65 N·m par axe.
Que mesure un capteur de force six axes ?
Trois forces et trois moments. Sur un robot, il détecte des efforts dans toutes les directions, ce qui sert à la préhension et à l’assemblage de produits.
Comment mesure-t-on les forces de réaction du sol sous un pied prothétique ?
Des capteurs de force sont placés entre le pied prothétique et le sol. Mesurées dans trois directions, les forces fournissent un retour biomécanique pendant que le patient marche, court ou saute.
Un capteur de force miniature peut-il mesurer des efforts de fixation dans un véhicule ?
Oui. Le même capteur de force triaxial miniature donne les efforts radial et axial sur le support de roulement d’un arbre de transmission en plusieurs parties, ou la force totale sur les équerres de fixation moteur d’une moto.
Applications similaires
Toutes les applications-
 Médical Équipement médical Petits efforts de traction, efforts multiaxiaux sur prothèses et signaux de température propres, pour les équipements médicaux et pharmaceutiques.
-
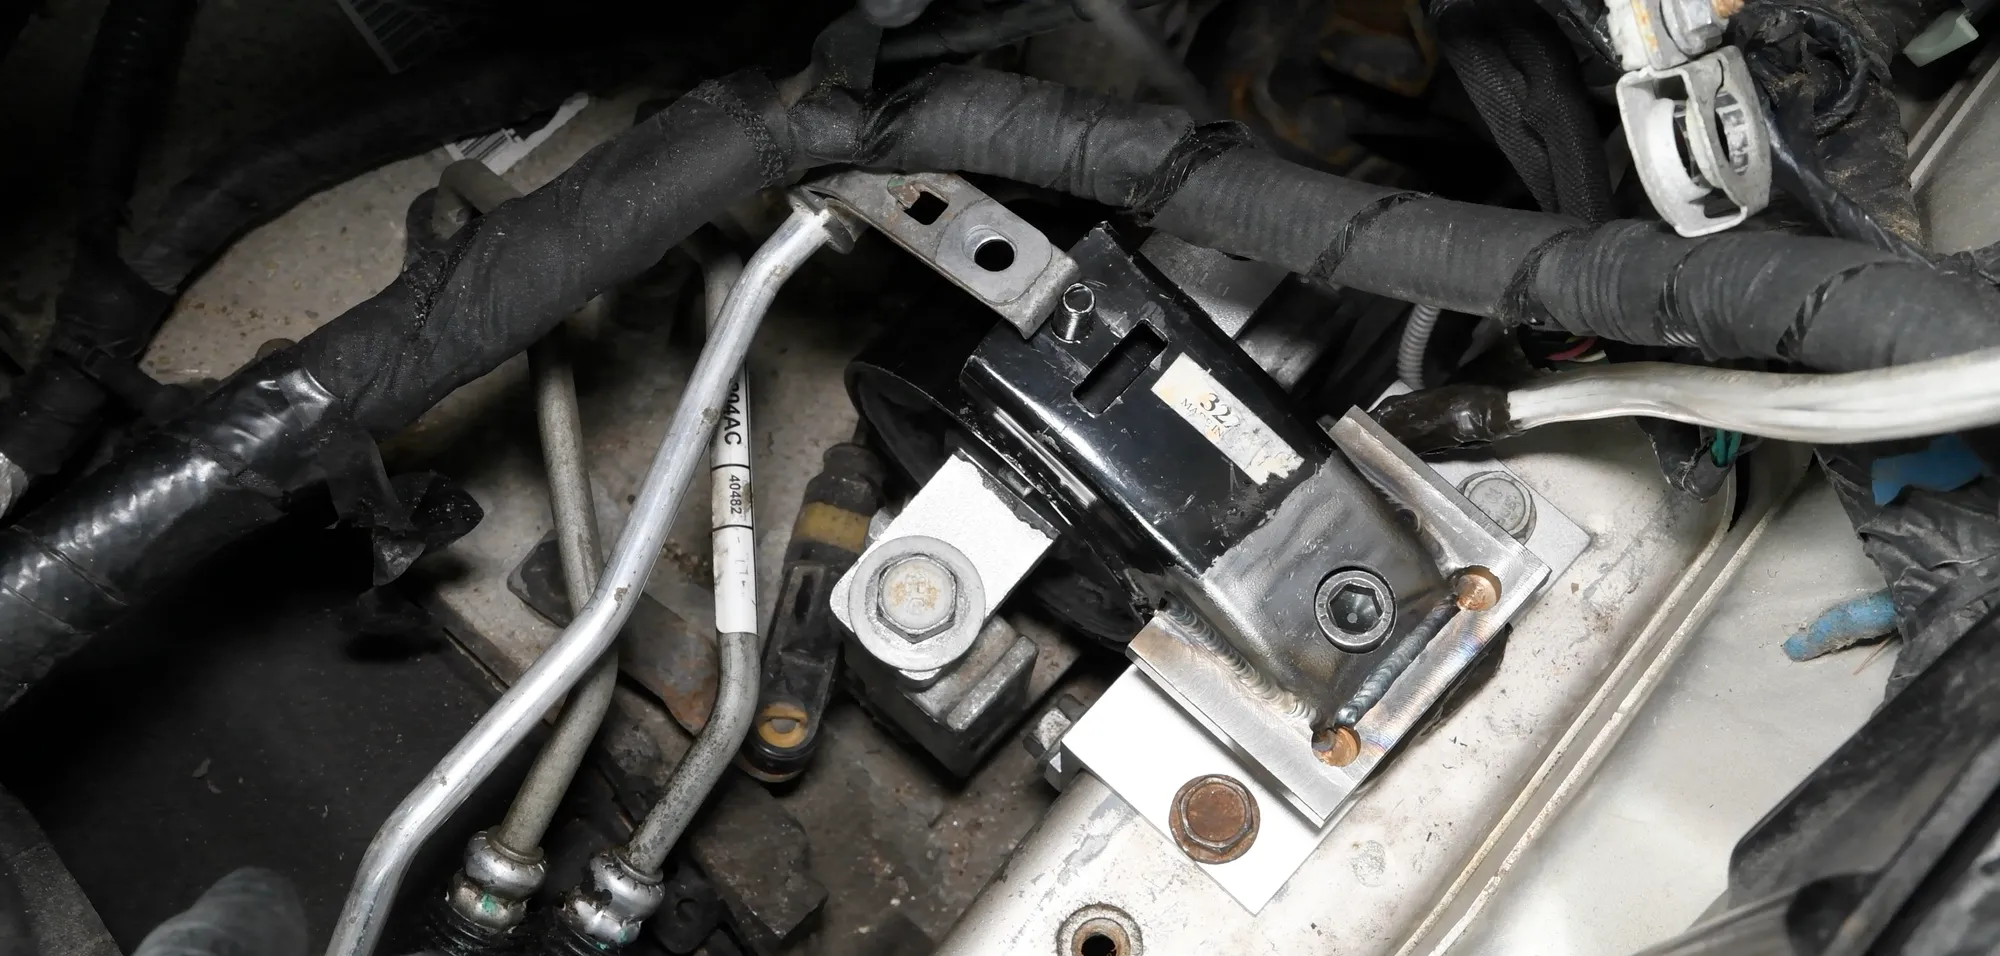 Composant Efforts sur les supports moteur Les trois forces que chaque support transmet au châssis lors du démarrage, de l’accélération et des changements de vitesse.
-
 Banc d’essai Plateforme de mesure de forces et de moments Forces résultantes et moments résultants sur un système, calculés à partir de quatre capteurs de force triaxes.