SGA conditionnement du signal
Boîtier amplificateur de jauges de déformation pour capteurs de force multiaxes Michigan Scientific, avec 3, 6 ou 12 voies : alimentation du pont, étalonnage par shunt et une sortie ± 10 V par voie.
- 3
- Voies
- 1
- Entrées capteurs de force
- ± 10 V
- Sortie
- 9 à 36 V CC
- Tension d’alimentation
- 6
- Voies
- 2
- Entrées capteurs de force
- ± 10 V
- Sortie
- 9 à 36 V CC
- Tension d’alimentation
- 12
- Voies
- 4
- Entrées capteurs de force
- ± 10 V
- Sortie
- 9 à 36 V CC
- Tension d’alimentation
- ModèlesSGA3 · SGA6 · SGA12
- Alimentation du pont± 5 V (10 V au total)
- Réponse en fréquence, −3 dB7,5 kHz à un gain de 201
- Température de fonctionnement0 à 70 °C
- ModèlesSGA3 · SGA6 · SGA12
- Alimentation du pont± 5 V (10 V au total)
- Réponse en fréquence, −3 dB7,5 kHz à un gain de 201
- Température de fonctionnement0 à 70 °C
- ModèlesSGA3 · SGA6 · SGA12
- Alimentation du pont± 5 V (10 V au total)
- Réponse en fréquence, −3 dB7,5 kHz à un gain de 201
- Température de fonctionnement0 à 70 °C
Un boîtier pour un à quatre capteurs de force
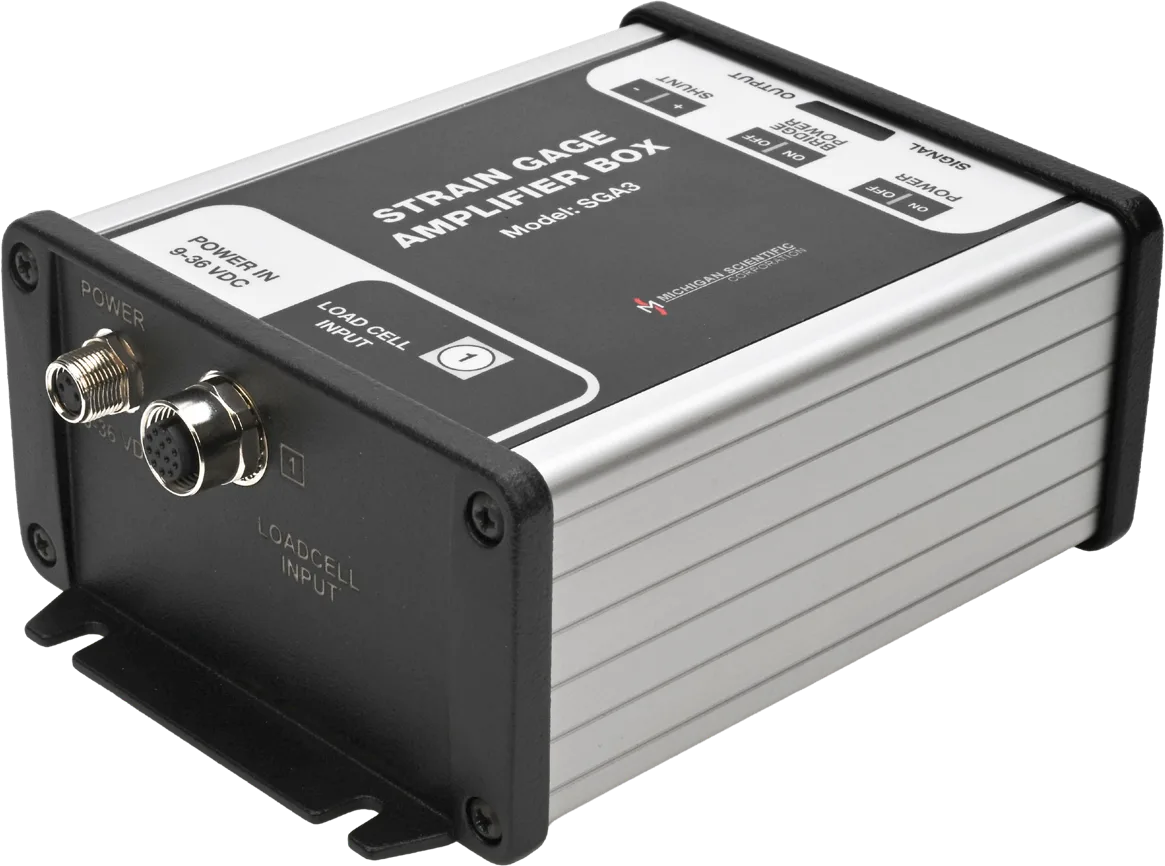
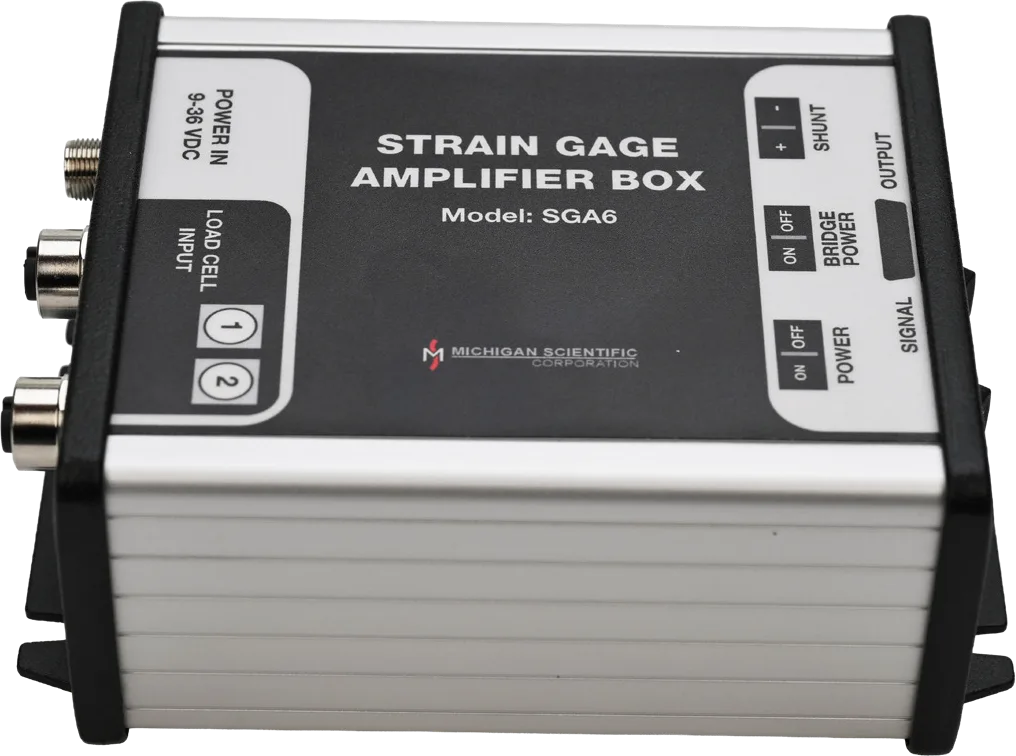
Le SGA est un boîtier amplificateur de jauges de déformation destiné aux capteurs de force multiaxes Michigan Scientific, doté de 3, 6 ou 12 voies : le SGA3 dispose d’une entrée pour capteur de force, le SGA6 de deux et le SGA12 de quatre, chacune portant les ponts X, Y et Z d’un capteur de force triaxial. Chaque voie reçoit une alimentation du pont bipolaire en tension continue constante de ± 5 V (10 V au total), précise à 0,10 %, un amplificateur différentiel de précision à faible bruit avec un gain nominal de 201 V/V et des résistances de shunt de 100 kΩ intégrées pour l’étalonnage par shunt positif et négatif. Chaque sortie offre une plage de ± 10 V et une réponse en fréquence à −3 dB de 7,5 kHz. Le boîtier est alimenté en 9 à 36 V CC et fonctionne de 0 à 70 °C.
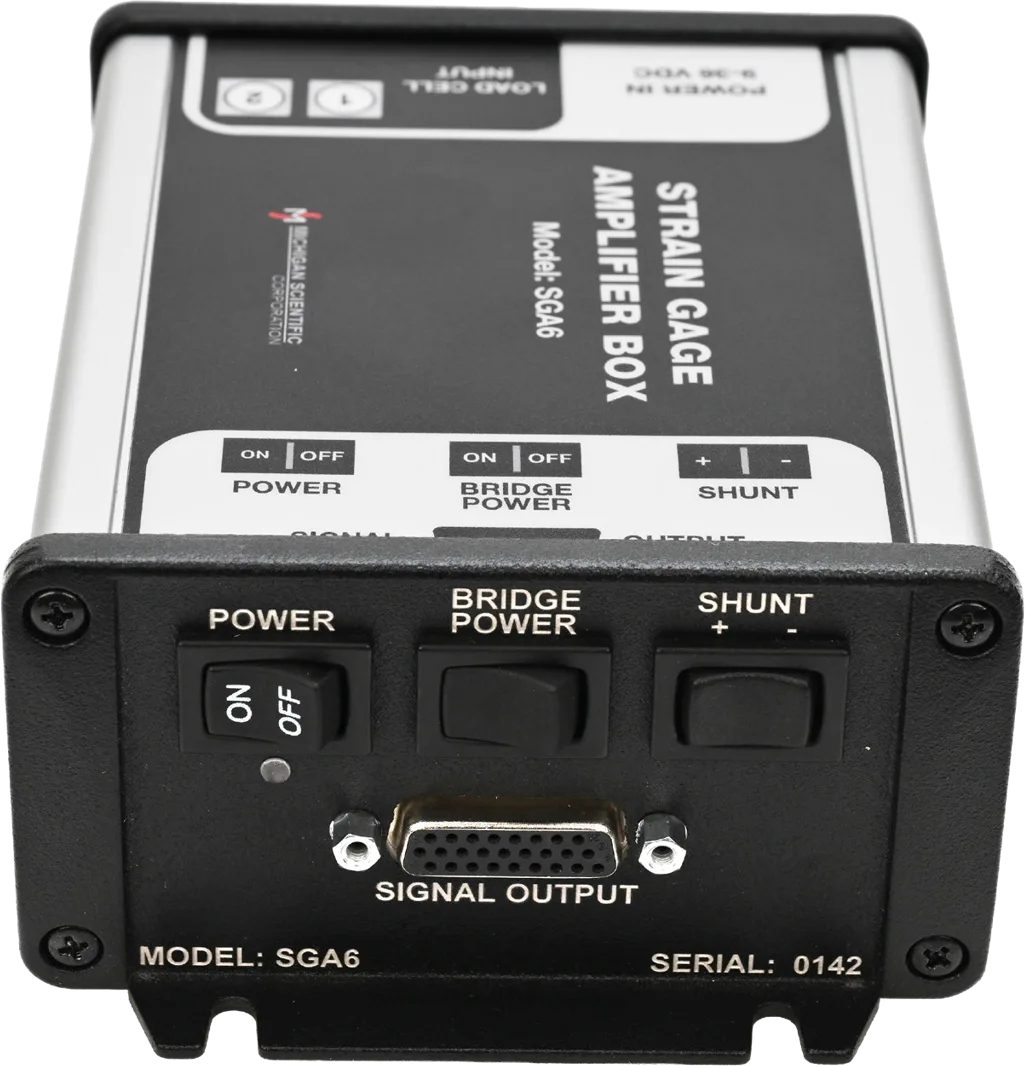
Les capteurs de force et le câble d’alimentation se branchent sur les connecteurs M12 du panneau arrière. Les sorties ressortent sur le panneau avant par l’intermédiaire d’un câble de répartition D-sub 26 broches, qui regroupe les signaux de chaque capteur de force dans son propre groupe de fils, étiqueté de 1 à 4. Trois interrupteurs se trouvent sur le panneau avant : l’alimentation ; l’alimentation du pont, qui active ou coupe l’alimentation du pont pendant que l’amplificateur reste alimenté ; et un interrupteur de shunt à rappel, à maintenir en position positive ou négative pour restituer la tension de shunt. Les sensibilités de chaque capteur de force figurent sur sa fiche d’étalonnage ; la sortie à vide est supprimée dans le système d’acquisition de données, en remettant les voies à zéro avant l’enregistrement ou en post-traitement.
Il est utilisé avec un capteur de force triaxial pour mesurer les efforts sur un support moteur ou un attelage à anneau, et avec quatre capteurs pour mesurer les efforts de fixation des sièges ou les efforts nets sur une plateforme.
Caractéristiques
| Voies | 3 |
|---|---|
| Entrée | Pont de jauges de déformation (une entrée capteur de force, X, Y et Z) |
| Sortie | Tension analogique |
| Plage de sortie | −10 à 10 V |
| Bande passante | 7,5 kHz (−3 dB au gain 201) |
| Gain | 201 V/V (nominal, par défaut) |
| Étalonnage par shunt | Positif · Négatif · Commutateur manuel (interrupteur momentané en façade) |
| Résistance shunt | 100 kΩ |
| Précision du gain | ≤ 0,1 % (typique, à 25 °C et gain 201) |
| Coefficient de température du gain | ≤ 0,0025 %/°C |
| Décalage d’entrée | ≤ 25 µV |
| Dérive du décalage | ≤ 0,2 µV/°C |
| Précision du shunt | ≤ 0,01 % |
| Tension d’alimentation | 9 à 36 V (DC) |
| Tension d’excitation | 10 V (± 5 V, tension continue bipolaire ; interrupteur marche/arrêt) |
| Résistance du pont | 350 Ω (minimum) |
| Courant d’alimentation | 1,25 A |
| Précision de l’alimentation | ≤ 0,1 % |
| Coefficient de température de l’alimentation | ≤ 0,0005 %/°C |
| Dimensions | 160 × 108 × 58,6 mm |
| Température de fonctionnement | 0 à 70 °C |
| Connexions | Connecteur (alimentation : M12 A-coded · capteurs de force : M12 A-coded, 12 broches · sorties : D-sub 26 broches avec câble de répartition) |
| Voies | 6 |
|---|---|
| Entrée | Pont de jauges de déformation (deux entrées capteur de force, X, Y et Z chacune) |
| Sortie | Tension analogique |
| Plage de sortie | −10 à 10 V |
| Bande passante | 7,5 kHz (−3 dB au gain 201) |
| Gain | 201 V/V (nominal, par défaut) |
| Étalonnage par shunt | Positif · Négatif · Commutateur manuel (interrupteur momentané en façade) |
| Résistance shunt | 100 kΩ |
| Précision du gain | ≤ 0,1 % (typique, à 25 °C et gain 201) |
| Coefficient de température du gain | ≤ 0,0025 %/°C |
| Décalage d’entrée | ≤ 25 µV |
| Dérive du décalage | ≤ 0,2 µV/°C |
| Précision du shunt | ≤ 0,01 % |
| Tension d’alimentation | 9 à 36 V (DC) |
| Tension d’excitation | 10 V (± 5 V, tension continue bipolaire ; interrupteur marche/arrêt) |
| Résistance du pont | 350 Ω (minimum) |
| Courant d’alimentation | 1,25 A |
| Précision de l’alimentation | ≤ 0,1 % |
| Coefficient de température de l’alimentation | ≤ 0,0005 %/°C |
| Dimensions | 160 × 108 × 58,6 mm |
| Température de fonctionnement | 0 à 70 °C |
| Connexions | Connecteur (alimentation : M12 A-coded · capteurs de force : M12 A-coded, 12 broches · sorties : D-sub 26 broches avec câble de répartition) |
| Voies | 12 |
|---|---|
| Entrée | Pont de jauges de déformation (quatre entrées capteur de force, X, Y et Z chacune) |
| Sortie | Tension analogique |
| Plage de sortie | −10 à 10 V |
| Bande passante | 7,5 kHz (−3 dB au gain 201) |
| Gain | 201 V/V (nominal, par défaut) |
| Étalonnage par shunt | Positif · Négatif · Commutateur manuel (interrupteur momentané en façade) |
| Résistance shunt | 100 kΩ |
| Précision du gain | ≤ 0,1 % (typique, à 25 °C et gain 201) |
| Coefficient de température du gain | ≤ 0,0025 %/°C |
| Décalage d’entrée | ≤ 25 µV |
| Dérive du décalage | ≤ 0,2 µV/°C |
| Précision du shunt | ≤ 0,01 % |
| Tension d’alimentation | 9 à 36 V (DC) |
| Tension d’excitation | 10 V (± 5 V, tension continue bipolaire ; interrupteur marche/arrêt) |
| Résistance du pont | 350 Ω (minimum) |
| Courant d’alimentation | 1,25 A |
| Précision de l’alimentation | ≤ 0,1 % |
| Coefficient de température de l’alimentation | ≤ 0,0005 %/°C |
| Dimensions | 160 × 108 × 58,6 mm |
| Température de fonctionnement | 0 à 70 °C |
| Connexions | Connecteur (alimentation : M12 A-coded · capteurs de force : M12 A-coded, 12 broches · sorties : D-sub 26 broches avec câble de répartition) |
Compatible avec
- TR3D-ATrois forces perpendiculaires issues d’un corps rond, monté sur un filetage central unique.
- TR3D-BTrois forces perpendiculaires mesurées par un corps carré, dès 25,4 mm de côté.
- TR3D-CTrois forces perpendiculaires dans un corps robuste en acier inoxydable, avec le même schéma de boulonnage sur les deux faces.
- TR3D-DTrois forces perpendiculaires jusqu’à 444 kN par axe, dans un corps en acier inoxydable avec un connecteur étanche.
- TR5D-B-5KCapteur de force à cinq axes, carré, en acier inoxydable étanche : Fx, Fy, Fz jusqu’à 22 kN et deux moments de flexion, Mx et My, jusqu’à 815 N·m, hauteur de 33,34 mm.
- TR6D-CCapteurs de force à six axes, carrés, étanches, avec le même schéma de boulonnage sur la face supérieure et la base : Fx, Fy, Fz, Mx, My et Mz, de 71 à 178 kN et de 1,4 à 9,5 kN·m.
- TR6D-FCapteurs de force six axes bas profil en acier inoxydable étanche : Fx, Fy, Fz, Mx, My et Mz, 12,5 à 45 kN et 370 N·m à 3,4 kN·m, hauteur de 24 à 40 mm.
Ressources
Fiches techniques et manuels
Plans
Aucun pour ce produit.
Modèles CAO
Aucun pour ce produit.
Applications associées
-
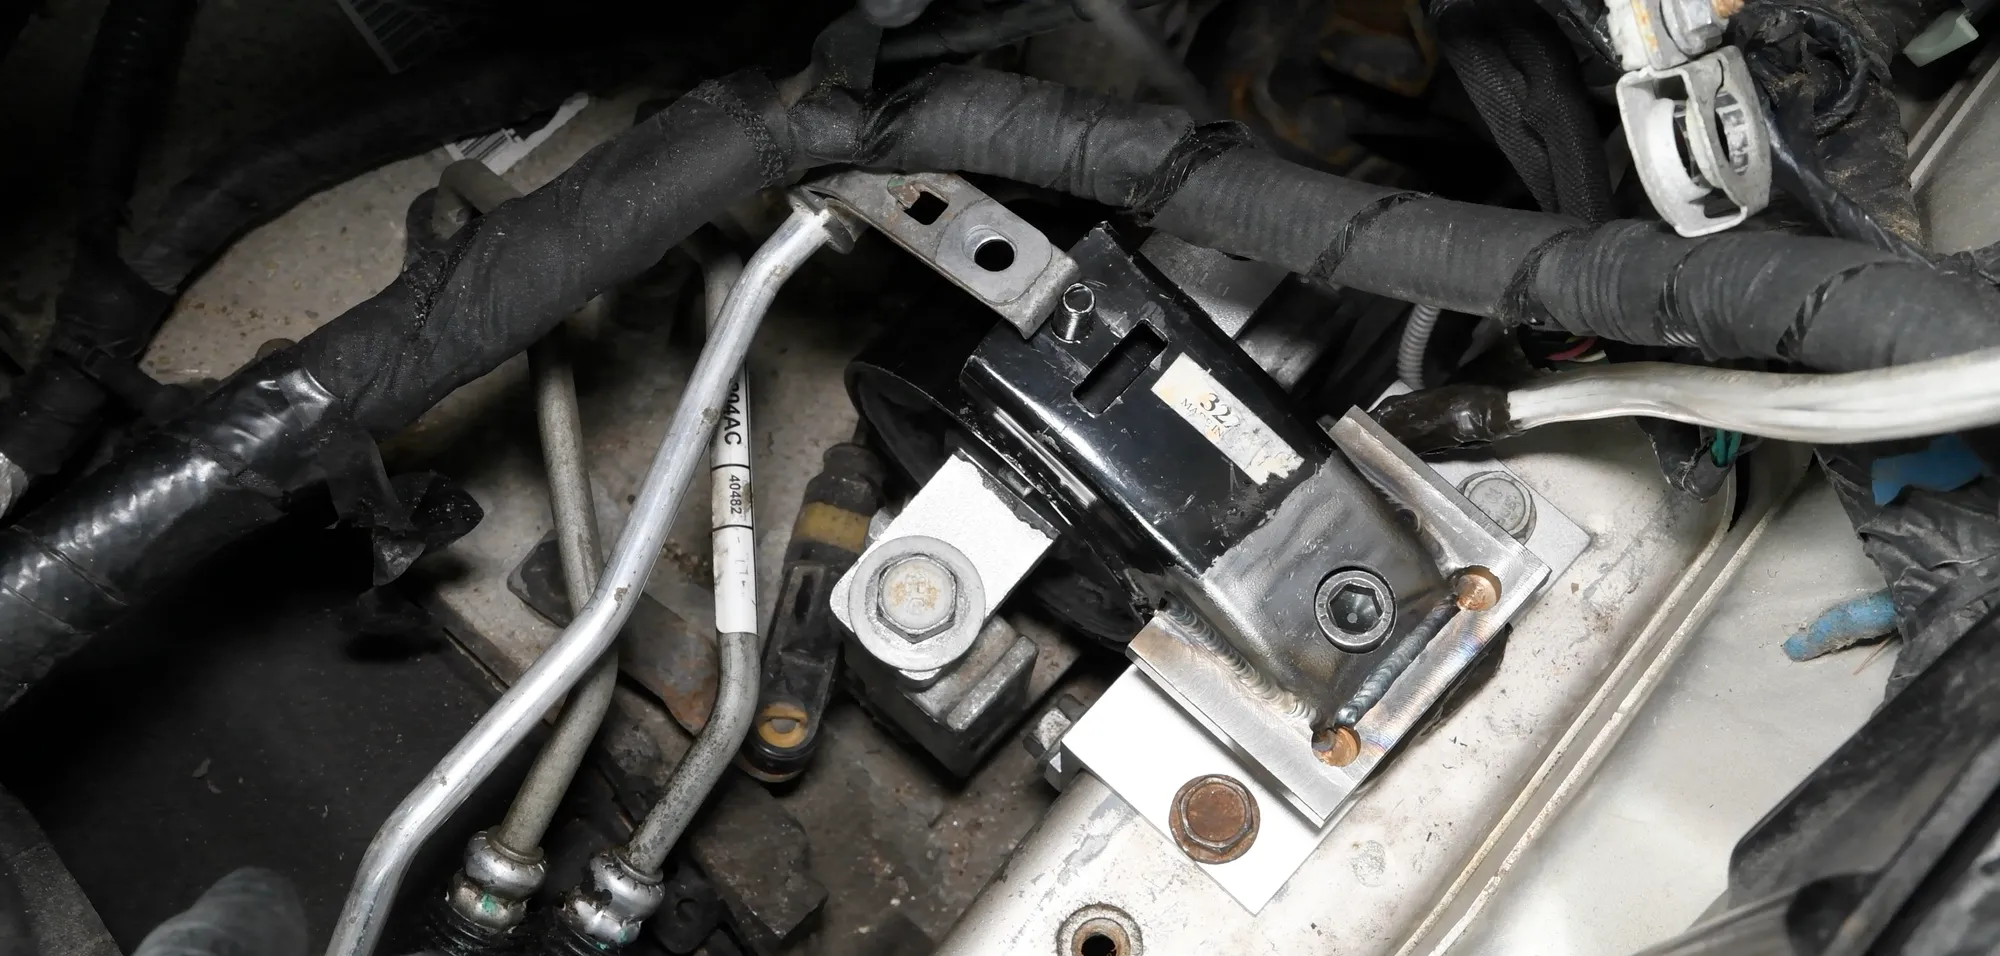 Composant Efforts sur les supports moteur Les trois forces que chaque support transmet au châssis lors du démarrage, de l’accélération et des changements de vitesse.
-
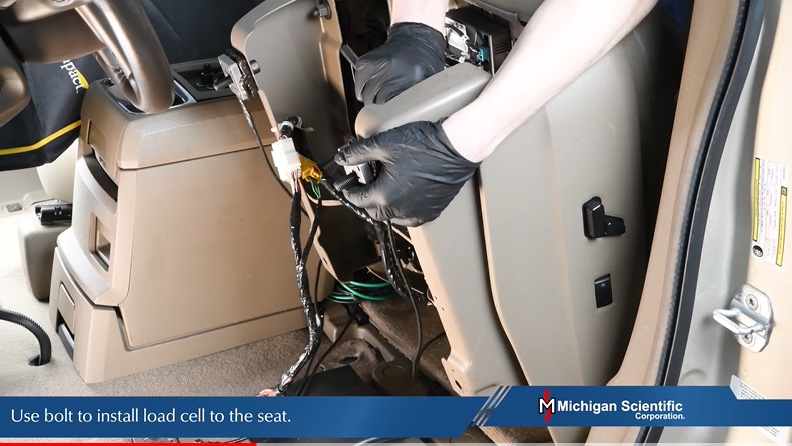 Composant Efforts au siège Fx, Fy et Fz à chaque fixation du siège, en roulage et en crash, avec le siège à sa hauteur de série.
-
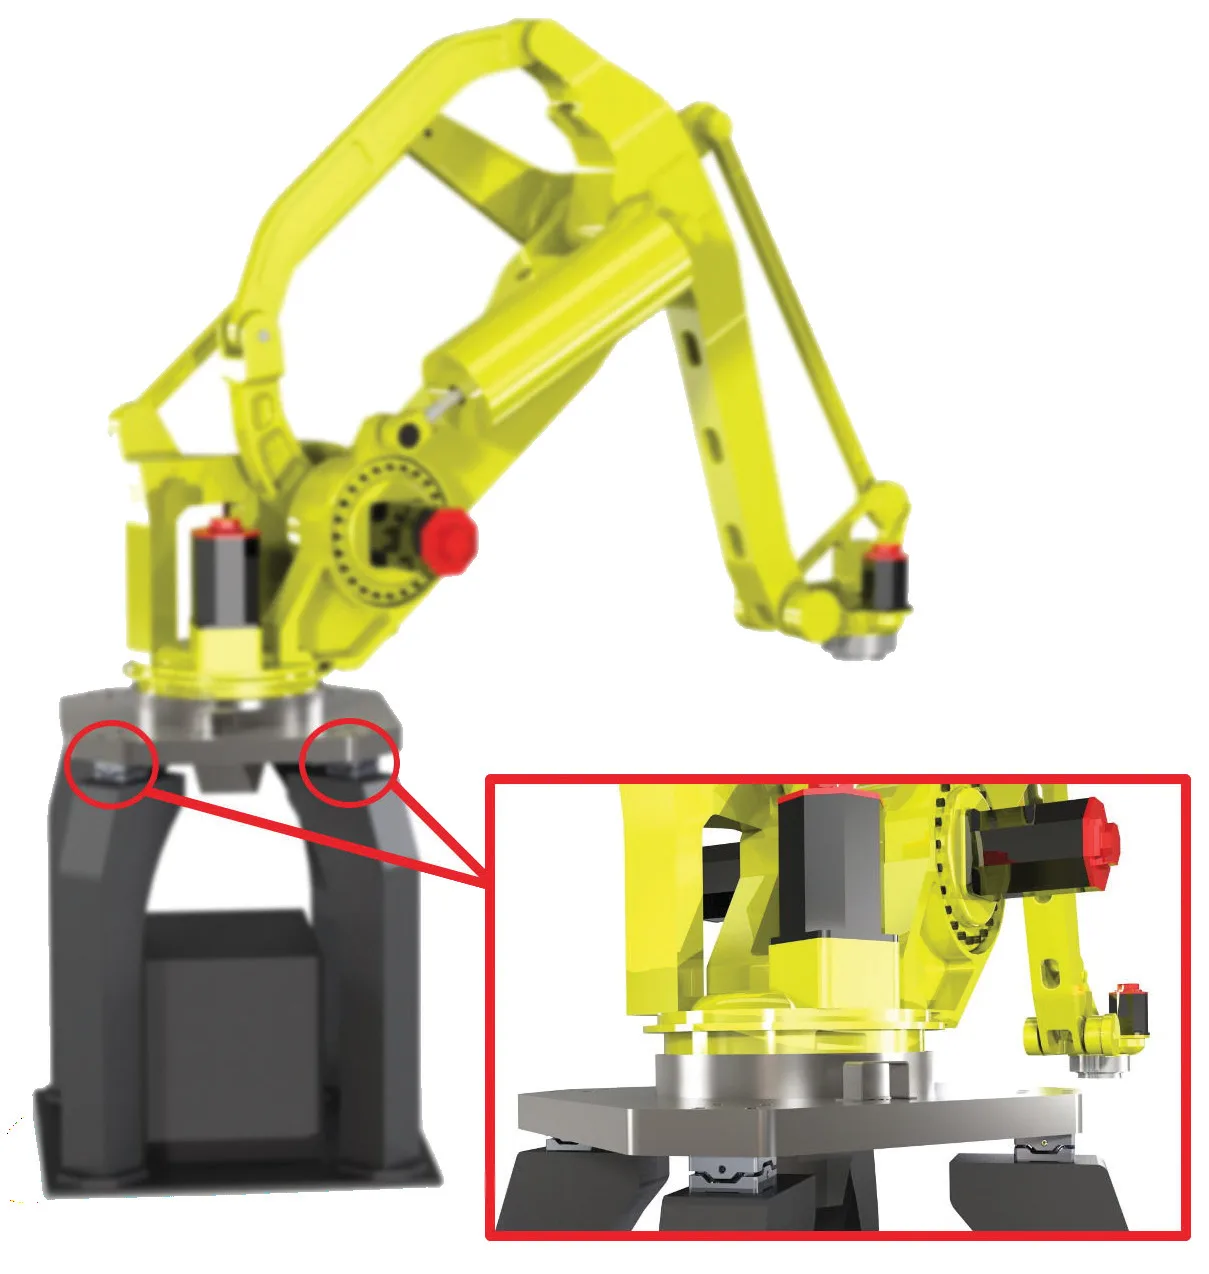 Composant Robotique et prothèses Forces selon trois directions, et moments, sur un bras de robot ou un pied prothétique, fournis par un capteur de force assez petit pour s’intégrer dans l’ensemble.
-
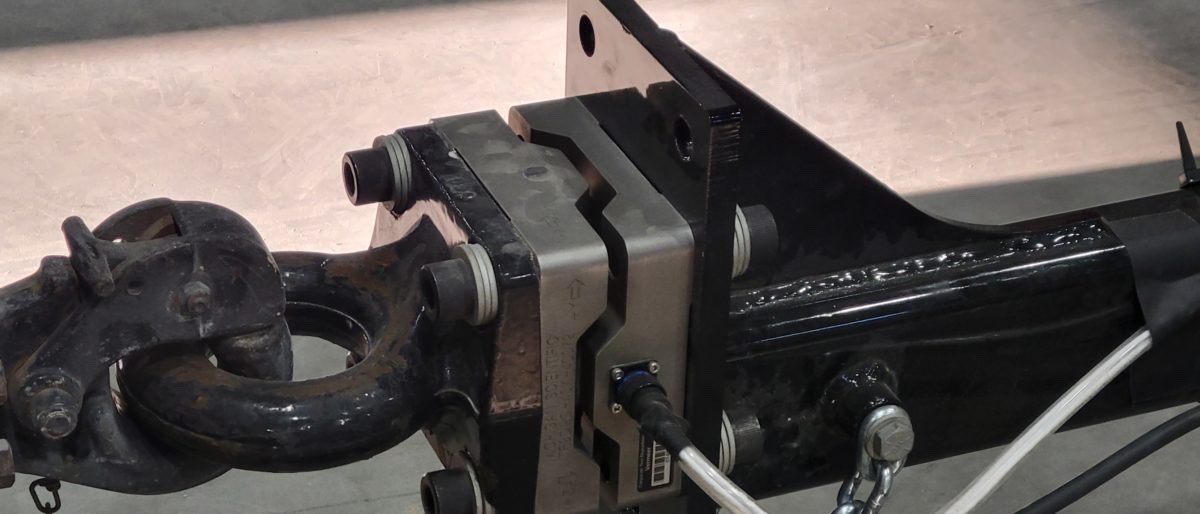 Remorquage Efforts sur attelage à anneau Les trois forces entre le véhicule tracteur et la remorque, enregistrées dans des situations de remorquage réelles.
Dans la même famille
- Sur collecteur tournant AMP-SG-U2
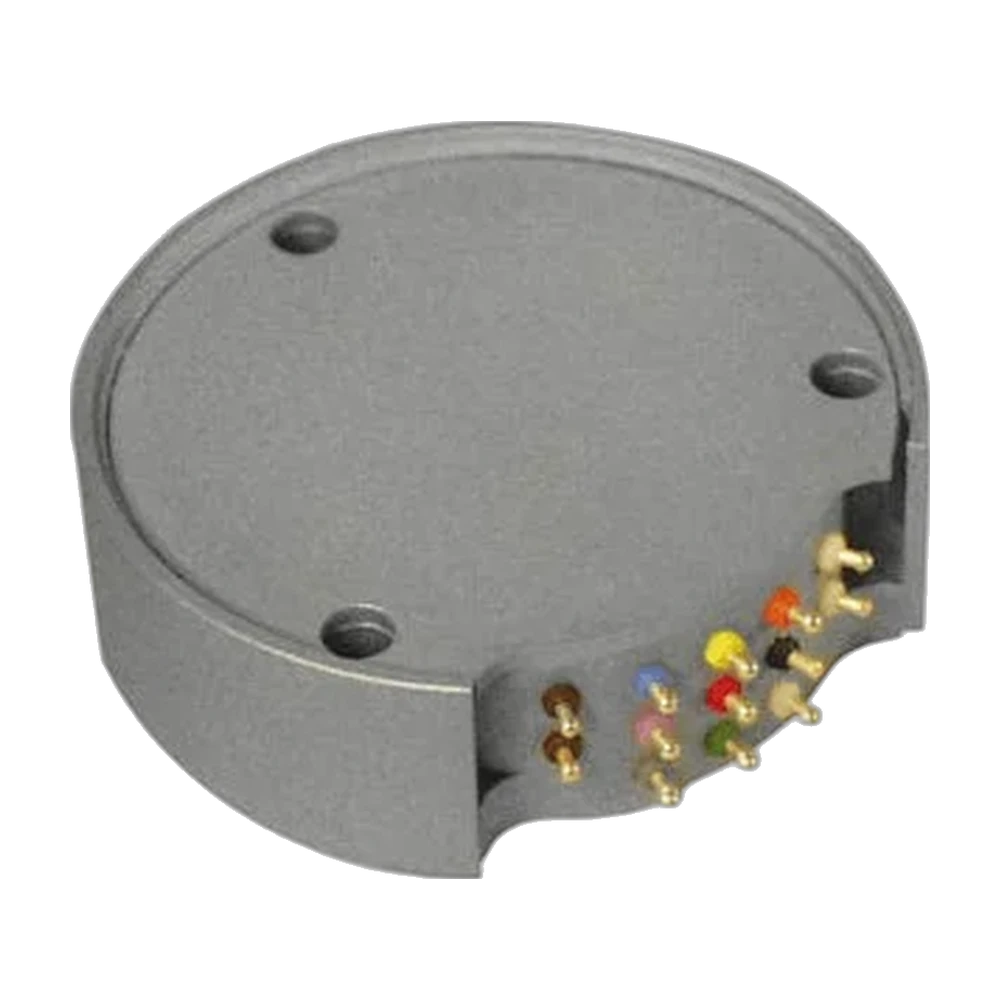
Modules amplificateurs tournants pour jauges de déformation, pour un, deux ou trois ponts, Ø 53 mm, montés sur le rotor des collecteurs tournants de la série SR et empilables, avec sortie ± 10 V.
- Une seule voie AMP-SG-MH
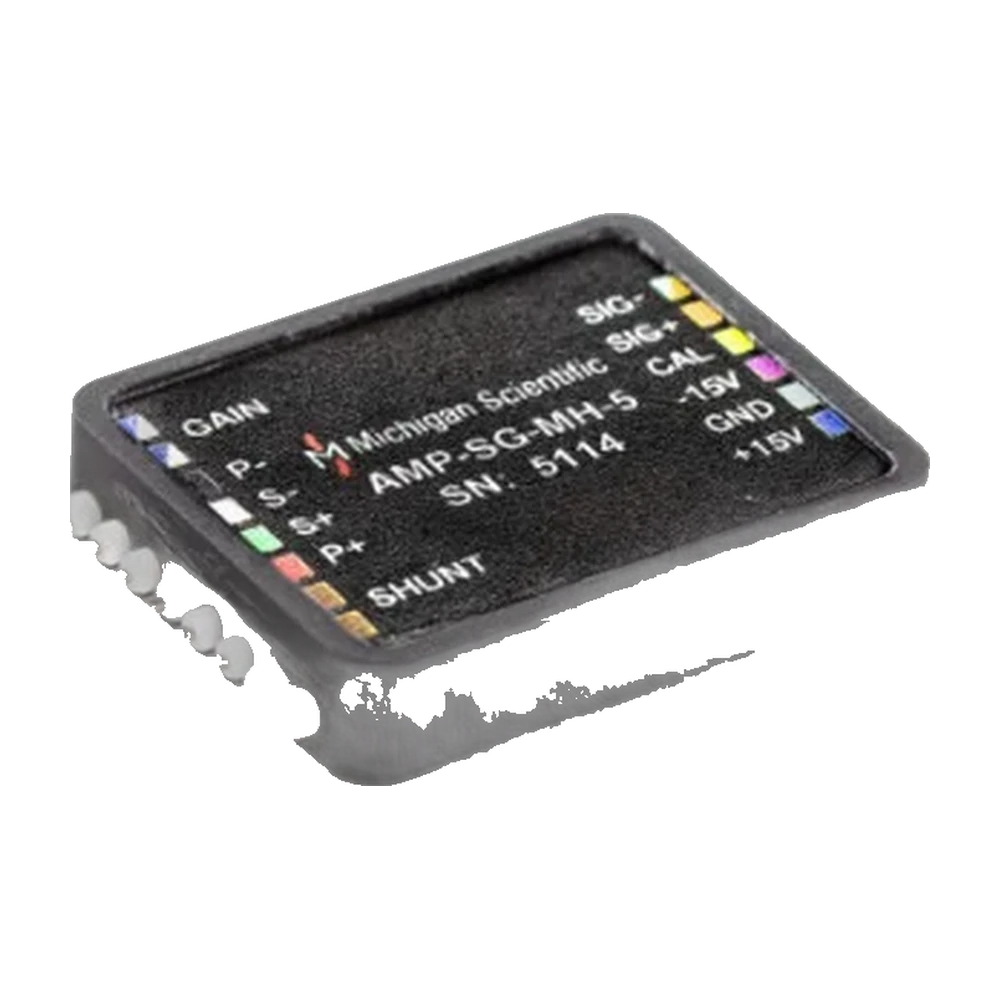
Amplificateur de jauge de déformation miniature à une voie avec bornes à souder, 40,54 × 25,4 × 6,86 mm et 11 g, sortie ± 10 V, placé du côté tournant, avant le collecteur tournant.
- Une voie, filaire AMP-SG-M1
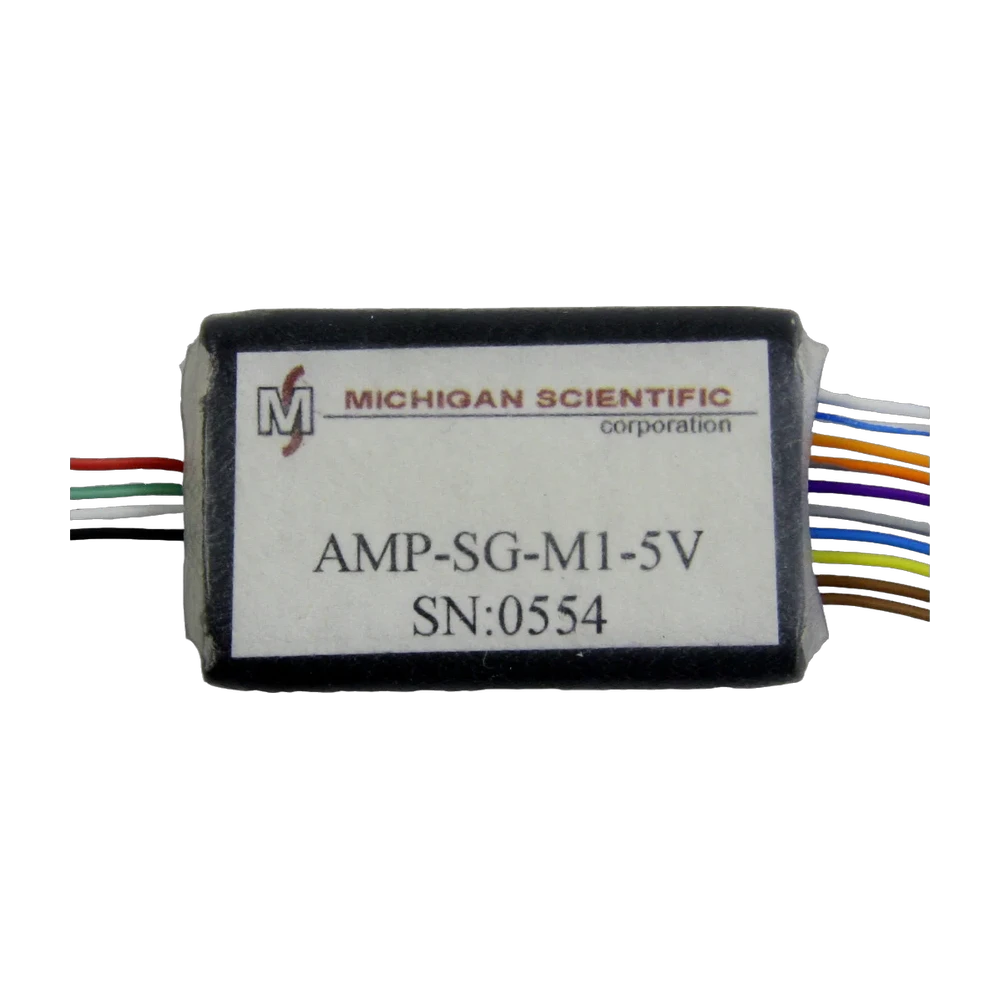
Amplificateur de jauge de déformation miniature à une voie avec fils de raccordement, 31,75 × 20,32 × 6,35 mm, sortie ± 10 V, placé côté tournant en amont du collecteur tournant.
Une question sur ce produit ?
Décrivez la mesure. Un ingénieur d’application vous répond.
Plus de détails à donner ? Utiliser le formulaire de contact complet.